
 EN
ໄວວ໌ຄວບຄຸມດ້ວຍໄຟຟ້າປັບປຸງຄວາມຖືກຕ້ອງຂອງການໄຫຼໄດ້ແນວໃດ?
ໃນເສັ້ນທາງຂອງຂະບວນການ, ຄວາມຖືກຕ້ອງຂອງການລົ້ນບໍ່ໄດ້ເປັນພຽງເລື່ອງຂອງການເປີດວາວໄປເຖິງເປີເຊັນທີ່ກຳນົດໄວ້ເທົ່ານັ້ນ. ມັນແມ່ນຄວາມສາມາດໃນການຜະລິດການຕອບສະຫນອງຂະບວນການທີ່ສະຖຽນ ແລະ ສາມາດທົດຊ້ອນໄດ້ເມື່ອຕົວຄວບຄຸມຮ້ອງຂໍໃຫ້ມີການປ່ຽນແປງ. ອັນ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ສາມາດປັບປຸງການຕອບສະຫນອງນີ້ໄດ້ດ້ວຍການຈັບຄູ່ລ່າງວາວທີ່ສາມາດຄວບຄຸມໄດ້ກັບເຄື່ອງຂັບເຄື່ອນດ້ວຍໄຟຟ້າ, ການສົ່ງຄືນຂໍ້ມູນກ່ຽວກັບການເຄື່ອນທີ່, ແລະ ລູບຄວບຄຸມທີ່ຖືກຕ້ອງ. ສຳລັບວິສະວະກອນທີ່ກຳລັງແກ້ໄຂບັນຫາການສັ່ນ, ການເກີນເປົ້າໝາຍ, ຫຼື ການຄວບຄຸມການລົ້ນທີ່ບໍ່ດີໃນລະດັບຕ່ຳ, ຄຳຖາມທີ່ເປັນປະໂຫຍດບໍ່ແມ່ນ “ວາວນີ້ເປັນວາວດ້ວຍໄຟຟ້າຫຼືບໍ່?” ແຕ່ “ຊຸດວາວທັງໝົດນີ້ສາມາດປ່ຽນສັນຍານຄວາມຕ້ອງການໃຫ້ເປັນການລົ້ນທີ່ຕັ້ງໃຈໄດ້ແທ້ໆ ໃຕ້ສະພາບຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ເກີດຂຶ້ນຈິງໆຫຼືບໍ່?”
ຄວາມແຕກຕ່າງນີ້ມີຄວາມສຳຄັນໃນການປັບປຸງນ້ຳ, ການຈັດການເຄມີ, ລະບົບ HVAC, ແລະ ລະບົບອັດຕະໂນມັດອື່ນໆ. ການເລືອກຢ່າງດີ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ໃຫ້ການເຄື່ອນໄຫວທາງກາຍະພາບທີ່ສາມາດເຮັດຊ້ຳໄດ້; ມັນບໍ່ໄດ້ປິດບັງບັນຫາຂອງການອອກແບບຂະບວນການທີ່ບໍ່ດີ. ການຄຳນວນຂະໜາດ, ອຳນາດຂອງວາວ, ລັກສະນະທີ່ຕິດຕັ້ງແລ້ວ, ຄຸນນະພາບຂອງເซັນເຊີ, ແລະ ການຕັ້ງຄ່າຂອງຄອນໂທລເລີ ຍັງຄົງເປັນປັດໄຈທີ່ກຳນົດວ່າ ຄ່າການໄຫຼທີ່ວັດແທກໄດ້ຈະຖືກຕ້ອງຫຼາຍຂຶ້ນຫຼືບໍ່.
ຄວາມໝາຍຂອງ 'ຄວາມຖືກຕ້ອງຂອງການໄຫຼ' ໃນວົງຈອນຄວບຄຸມ
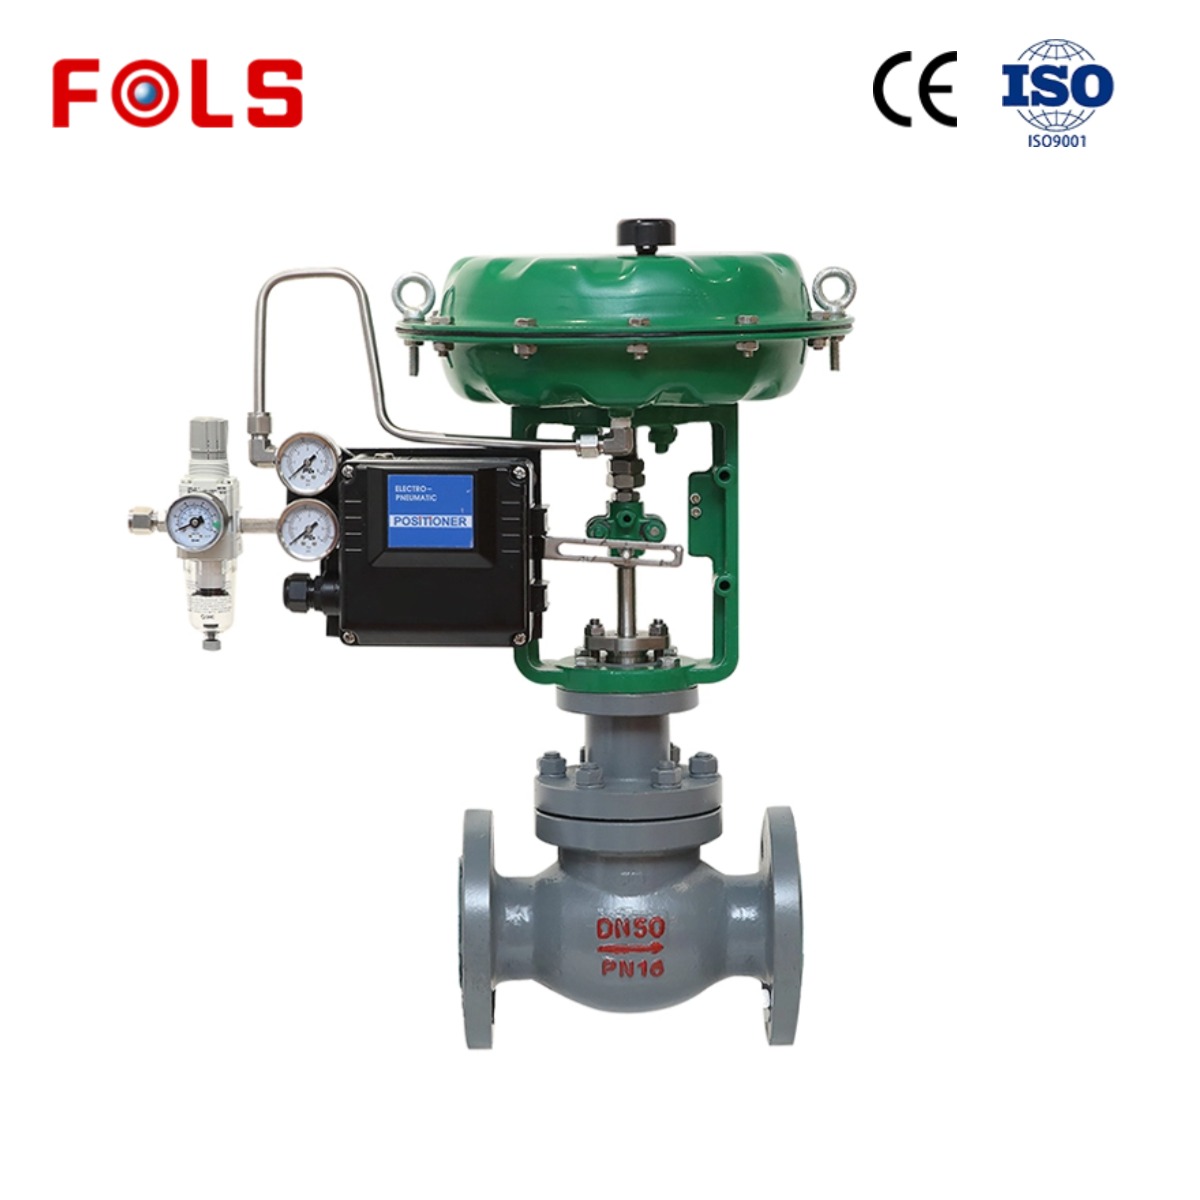
ການຄວບຄຸມການໄຫຼມີຫຼາຍຊັ້ນ. ຄອນໂທລເລີລະດັບສູງຈະປຽບທຽບຄ່າຂະບວນການທີ່ວັດແທກໄດ້ກັບຄ່າທີ່ຕັ້ງໄວ້ (setpoint) ແລ້ວສົ່ງຄຳສັ່ງ. ວາວຄວບຄຸມ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ຈະປ່ຽນຄຳສັ່ງນີ້ເປັນການເຄື່ອນໄຫວຂອງສະເຕີມ (stem) ຫຼື ແກນ (shaft). ສ່ວນທີ່ປັບຄວບຄຸມຂອງວາວ (valve trim) ຈະປ່ຽນຄວາມຕ້ານທາງຕໍ່ການໄຫຼ, ໃນຂະນະທີ່ຂະບວນການແລະມີເຕີການໄຫຼຈະສະແດງຜົນສຸດທ້າຍ. ດັ່ງນັ້ນ, ຄວາມຖືກຕ້ອງຂອງຕຳແໜ່ງ (position accuracy) ແມ່ນຈຳເປັນ ແຕ່ບໍ່ເທົ່າກັບຄວາມຖືກຕ້ອງຂອງການໄຫຼ. ວາວອາດຈະເຂົ້າໄປຢູ່ທີ່ 50% ຂອງການເຄື່ອນໄຫວຢ່າງຖືກຕ້ອງ, ແຕ່ການໄຫຼທີ່ໄດ້ຮັບອາດຈະບໍ່ຄາດຄິດ ຖ້າຄວາມແຕກຕ່າງຂອງຄວາມກົດດັນ (pressure drop) ເปลີ່ນແປງ ຫຼື ວາວຖືກເລືອກດ້ວຍຄວາມຈຸທີ່ຫຼາຍເກີນໄປ.
ເມື່ອທົບທວນການສະເໜີ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ , ກະລຸນາແຍກຄຳຖາມເຫຼົ່ານີ້ອອກເປັນສອງຂໍ້:
- ຈະເກີດຂຶ້ນຫຼືບໍ່ທີ່ຕົວຂັບຂີ່ຈະເຄື່ອນໄຫວວາວໄປຍັງຕຳແໜ່ງທີ່ຖືກສັ່ງຢ່າງເຊື່ອຖືໄດ້?
- ຕຳແໜ່ງດັ່ງກ່າວຈະເຮັດໃຫ້ເກີດການປ່ຽນແປງທີ່ຄາດການໄດ້ໃນການລົ້ນໄຫຼຂອງຂະບວນການທົ່ວທັງຂອບເຂດການເຮັດວຽກທີ່ຄາດໄວ້ຫຼືບໍ່?
ອັນທຳອິດເປັນບັນຫາການຄວບຄຸມການເຄື່ອນໄຫວເປັນຫຼັກ. ອັນທີສອງຍັງກ່ຽວຂ້ອງກັບໄຫຼໄດນາມິກ ແລະ ການຄຳນວນຂະໜາດ. IEC 60534-2-4 ໄດ້ກຳນົດລັກສະນະການລົ້ນໄຫຼທີ່ເປັນສ່ວນຕົວ ແລະ ຄວາມສາມາດໃນການປັບຂະໜາດທີ່ເປັນສ່ວນຕົວ, ເຊິ່ງຊ່ວຍອธິບາຍເຫດຜົນທີ່ການປະເມີນຄວາມສຳພັນລະຫວ່າງການເຄື່ອນໄຫວກັບການລົ້ນໄຫຼຈຶ່ງຈຳເປັນ ແທນທີ່ຈະຄາດເດົາ.
ວິທີທີ່ການຂັບຂີ່ດ້ວຍໄຟຟ້າສະໜັບສະໜູນການເຄື່ອນໄຫວທີ່ຊ້ຳຄືນໄດ້
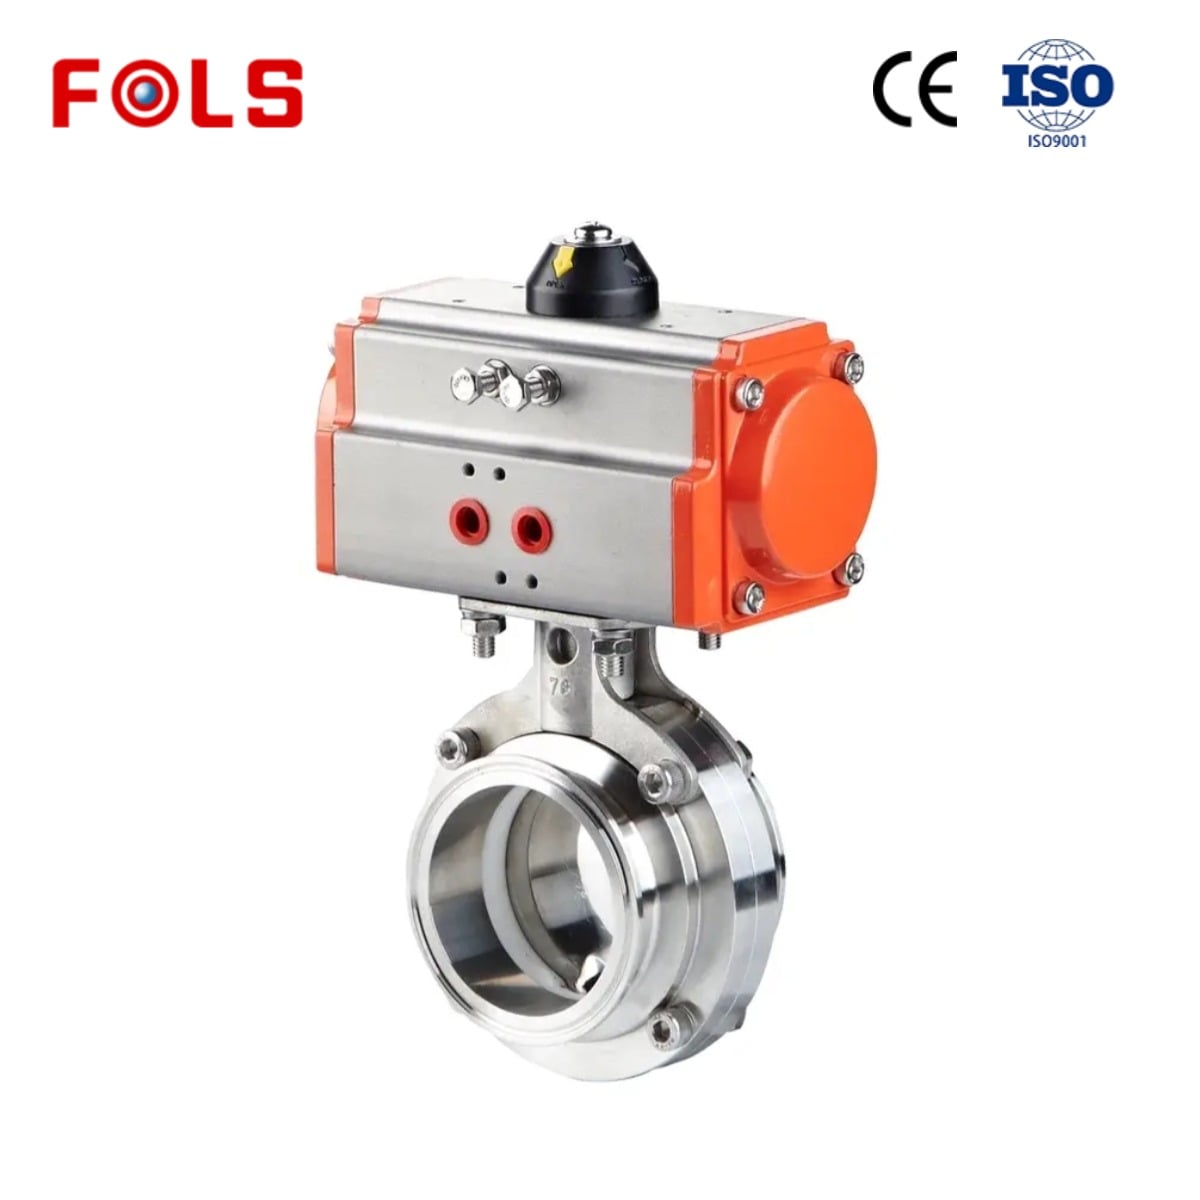
ແລະ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ໃຊ້ຕົວຂັບຂີ່ດ້ວຍໄຟຟ້າເພື່ອຈັດຕຳແໜ່ງວາວທີ່ເປັນປະເພດລ້ຽວ ຫຼື ວາວທີ່ເປັນເສັ້ນ. ຂຶ້ນກັບການປະກອບ, ຕົວຂັບຂີ່ອາດຈະຮັບຄຳສັ່ງແບບເປີດ/ປິດ, ເປີດ-ປິດຢ່າງຕໍ່ເນື່ອງ, ອານາລອກ ຫຼື ດິຈິຕອລ. ການນຳໃຊ້ທີ່ຕ້ອງການການຄວບຄຸມແບບປັບຄ່າໄດ້ຈຳເປັນຕ້ອງມີຄວາມລະອຽດ, ອຳນາດບິດ ຫຼື ກຳລັງດັນ, ແລະ ຄວາມໄວທີ່ພໍເທົ່າທີ່ຈະເຮັດໃຫ້ຂະບວນການເຮັດວຽກໄດ້. ຖ້າຕົວຂັບຂີ່ຊ້າເກີນໄປ, ມີຄວາມລະອຽດຕ່ຳເກີນໄປ, ຫຼື ໃກ້ກັບຂອບເຂດອຳນາດບິດສູງສຸດ, ລູບຄອນທີ່ຄວບຄຸມອາດຈະຊ້າ, ມີການເຄື່ອນໄຫວເກີນໄປ (hunting), ຫຼື ບໍ່ສາມາດເຂົ້າໄປເຖິງຕຳແໜ່ງທີ່ຕ້ອງການ.
ການປ້ອນຂໍ້ມູນກັບຄືນເຮັດໃຫ້ການຕິດຕັ້ງມີປະໂຫຍດຫຼາຍຂຶ້ນສຳລັບການໃຊ້ງານທີ່ຕ້ອງການຄວາມຖືກຕ້ອງສູງ. ຕົວສົ່ງສັນຍາານເດີນທາງ ຫຼື ການປ້ອນຂໍ້ມູນກັບຄືນທີ່ຖືກບູລະນາການໄວ້ໃນຕົວ ສາມາດໃຫ້ລະບົບຄວບຄຸມເປີຽບທຽບຄຳສັ່ງກັບການເຄື່ອນທີ່ທີ່ເກີດຂຶ້ນຈິງ. ຂໍ້ມູນກັບຄືນນີ້ສາມາດເປີດເຜີຍບັນຫາເຊັ່ນ: ການຕິດຂັດຂອງກົງກາງ, ການເຄື່ອນທີ່ກັບຄືນ (backlash), ກຳລັງບໍ່ພໍ, ຫຼື ຄວາມບໍ່ສອດຄ່ອງລະຫວ່າງການຕັ້ງຄ່າໄລຍະເຄື່ອນທີ່ກັບໄລຍະເຄື່ອນທີ່ເກີດຂຶ້ນຈິງ. ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ອຸປະກອນທີ່ມີການປ້ອນຂໍ້ມູນກັບຄືນເຮັດໃຫ້ທີມງານທີ່ດຳເນີນການຕິດຕັ້ງສາມາດຢືນຢັນການເຄື່ອນທີ່ໄດ້ໂດຍກົງ ແທນທີ່ຈະສົມມຸດຕິຖານຈາກສັນຍານອັດຕະໂນມັດເທົ່ານັ້ນ.
ສຳລັບການນຳໃຊ້ທີ່ຕ້ອງການການຄວບຄຸມຄວາມດັນທີ່ຢູ່ເທິງຫຼືລຸ່ມທາງລົງຂອງລະບົບ, ອຸປະກອນ ຕົວຄວບຄຸມຄວາມດັນກັບຄືນແບບໄຟຟ້າ ອາດຈະຖືກພິຈາລະນາເປັນສ່ວນໜຶ່ງຂອງຍຸດທະສາດການຄວບຄຸມທັງໝົດ. ມັນບໍ່ສາມາດແລກປ່ຽນກັນໄດ້ກັບ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ອຸປະກອນດັ່ງກ່າວ: ອຸປະກອນທີ່ເໝາະສົມແຕ່ລະຊະນິດຂຶ້ນກັບຕົວແປທີ່ຕ້ອງການຄວບຄຸມ ເຊິ່ງອາດຈະເປັນການລົ້ນ, ຄວາມດັນ, ຫຼື ການຮ່ວມມືກັນລະຫວ່າງທັງສອງ.
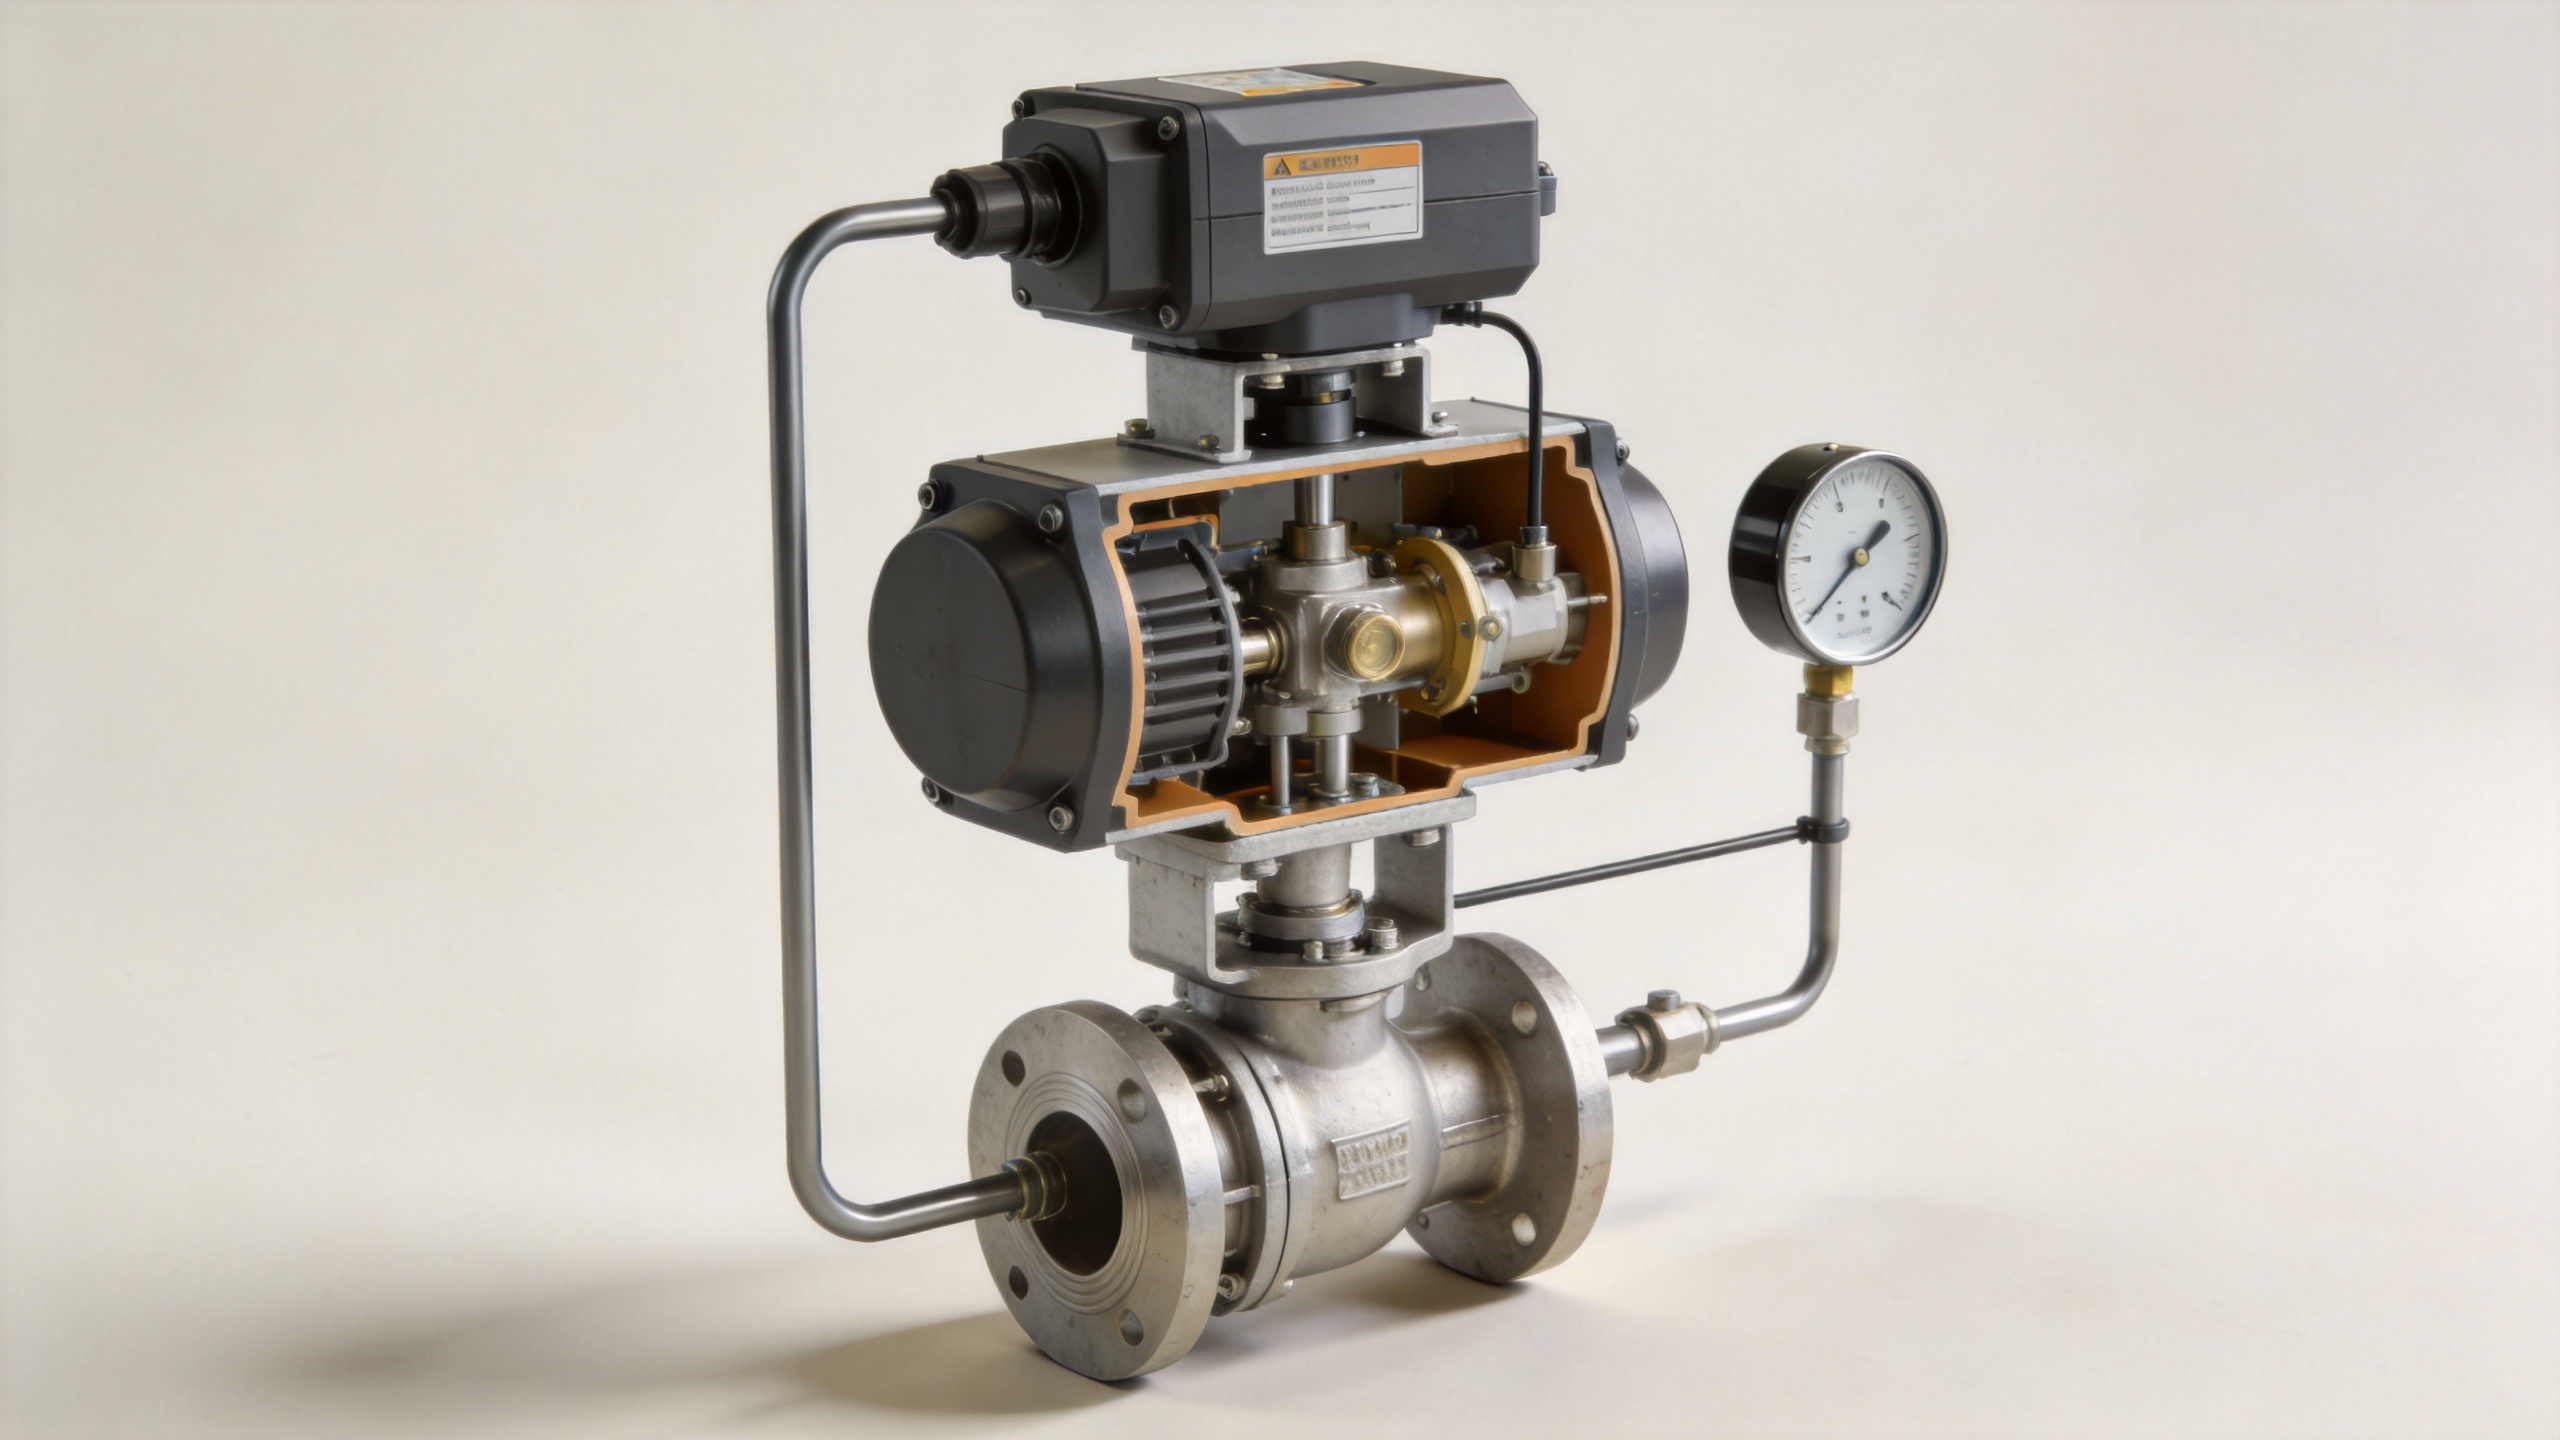
ອຳນາດຂອງວາວ ແລະ ການຄຳນວນຂະໜາດວາວ ກຳນົດວ່າການເຄື່ອນທີ່ຈະເຮັດໃຫ້ເກີດການປ່ຽນແປງການລົ້ນທີ່ມີປະໂຫຍດຫຼືບໍ່
ເຄື່ອງຂັບເຄື່ອນທີ່ມີຄວາມຖືກຕ້ອງສູງບໍ່ສາມາດຊົດເຊີຍສ່ວນການເລືອກໃບວາວທີ່ຫ່າງເກີນໄປຈາກຄວາມຕ້ອງການຂອງຂະບວນການ. ວາວທີ່ໃຫຍ່ເກີນໄປ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ສາມາດເคลື່ອນທີ່ຜ່ານຊ່ວງການເຄື່ອນທີ່ນ້ອຍໆ ເຊິ່ງເຮັດໃຫ້ການປ່ຽນແປງການໄຫຼໄດ້ຢ່າງໃຫຍ່ຫຼວງເກີນສັດສ່ວນ ໂດຍເພີ່ມເຕີມເປັນພິເສດໃນບໍລິເວນທີ່ໃກ້ກັບສະຖານະການປິດ. ສິ່ງນີ້ຈະຫຼຸດລົງຄວາມລະອອງທີ່ໃຊ້ໄດ້ຈິງ ແລະ ອາດເຮັດໃຫ້ລະບົບຄວບຄຸມເບິ່ງຄືວ່າບໍ່ສະຖຽນ. ຢ່າງກົງກັນຂ້າມ, ວາວທີ່ນ້ອຍເກີນໄປອາດໃຊ້ເວລາຫຼາຍເກີນໄປໃນການເຄື່ອນທີ່ໃກ້ກັບຈຸດສູງສຸດ, ເຊິ່ງຈະຈຳກັດປະລິມານການໄຫຼທີ່ສາມາດບັນລຸໄດ້ ແລະ ຄວາມຫຼາຍຫຼາຍໃນການຄວບຄຸມ.
ອຳນາດຂອງວາວ (Valve authority) ອະທິບາຍເຖິງສ່ວນຂອງການຫຼຸດລົງຂອງຄວາມດັນລະບົບທີ່ເກີດຂຶ້ນທີ່ວາວ. ເມື່ອອຳນາດອ່ອນ, ການປ່ຽນແປງໃນສ່ວນອື່ນໆຂອງລະບົບອາດຈະເປັນຜູ້ກຳນົດລັກສະນະການຕິດຕັ້ງທັງໝົດ. ວາວທີ່ຖືກເລືອກຢ່າງເໝາະສົມ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ຄວນຖືກປະເມີນຜົນໃນສະຖານະການການໄຫຼຕ່ຳສຸດ, ປົກກະຕິ, ແລະ ສູງສຸດ ໂດຍມີຄວາມດັນທີ່ເຂົ້າ ແລະ ອອກທີ່ຄາດວ່າໄວ້—ບໍ່ແມ່ນພຽງແຕ່ໃນຈຸດອອກແບບທີ່ກຳນົດໄວ້ເທົ່ານັ້ນ.
ໃຊ້ຄ່າສຳປະສິດທິພາບ (flow coefficient), ລັກສະນະເອກະລັກ, ຊັ້ນຂອງການຮົ່ວໄຫຼ, ຄ່າທອກ (torque), ແລະ ຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ອະນຸຍາດໄດ້ ຈາກຜູ້ຜະລິດ ເພື່ອການເລືອກຢ່າງສຸດທ້າຍ. ຫຼີກລ່ຽງການຖືວ່າ ຄ່າ Cv ທົ່ວໄປ, ສັດສ່ວນຂອງການເຄື່ອນທີ່ (travel percentage), ຫຼື ຕົວເລກ rangeability ທີ່ຖືກເຜີຍແຜ່ ແມ່ນຜົນໄດ້ຮັບທີ່ຮັບປະກັນໄດ້ຈິງໃນສະຖານທີ່. ຂໍ້ແນະນຳທີ່ຖືກອ້າງອີງຢ່າງກວ້າງຂວາງໜຶ່ງ ແມ່ນ ຄວນຫຼີກລ່ຽງການເຄື່ອນທີ່ຢູ່ໃນລະດັບຕ່ຳຫຼາຍເກີນໄປຢ່າງຖາວອນ; ເຖີງຢ່າງໃດກໍຕາມ ຊ່ວງທີ່ຍອມຮັບໄດ້ແມ່ນຂຶ້ນກັບການນຳໃຊ້ເປັນພິເສດ ແລະ ຄວນຢືນຢັນອີກຄັ້ງຕາມວາວທີ່ເລືອກ ແລະ ຮູບແບບຂອງຂະບວນການ.
ເລືອກລັກສະນະເອກະລັກທີ່ເຮັດວຽກໄດ້ຫຼັງຈາກຕິດຕັ້ງ
ລັກສະນະເອກະລັກແບບເສັ້ນຊື່ (Linear), ເສັ້ນຊື່ເທົ່າກັນ (equal-percentage), ແລະ ເປີດຢ່າງໄວ (quick-opening) ອະທິບາຍຄວາມສຳພັນລະຫວ່າງການເຄື່ອນທີ່ຂອງວາວ ແລະ ຄວາມສາມາດໃນການລົ້ມເຫຼວ (flow capacity) ໃຕ້ເງື່ອນໄຂທີ່ກຳນົດ. ໃນໂຮງງານຈິງ ການສູນເສຍທີ່ທໍ່, ປັ້ມ, ຖັງ, ແລະ ຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ປ່ຽນແປງ ຈະປ່ຽນແປງຄວາມຕອບສະຫນອງທີ່ຕິດຕັ້ງແລ້ວ. ເປົ້າໝາຍບໍ່ໄດ້ເປັນການເລືອກລັກສະນະເອກະລັກພຽງແຕ່ຕາມຊື່ເທົ່ານັ້ນ, ແຕ່ເປັນການເລືອກ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ວາວທີ່ມີພຶດຕິກຳໃນການຕິດຕັ້ງທີ່ໃຫ້ຄວາມຕອບສະຫນອງທີ່ຄວບຄຸມໄດ້ ແລະ ມີຄວາມລະອຽດອ່ອນໃນເຂດການເຄື່ອນທີ່.
ການຕັດແບ່ງສ່ວນທີ່ເທົ່າກັນອາດຈະເປັນປະໂຫຍດເມື່ອຄວາມດັນທີ່ຫຼຸດລົງຂອງວາວຫຼຸດລົງເມື່ອການໄຫຼຂອງລະບົບເພີ່ມຂຶ້ນ, ໃນຂະນະທີ່ການເຮັດວຽກແບບເສັ້ນຊື່ອາດຈະເໝາະສຳລັບສະຖານະການຄວາມດັນທີ່ຄ່ອນຂ້າງສະເຖີນ. ສິ່ງເຫຼົ່ານີ້ເປັນແນວໂນ້ມດ້ານວິສະວະກຳ ແຕ່ບໍ່ແມ່ນກົດເກນທົ່ວໄປ. ການຈຳລອງຈຸດປະຕິບັດເປັນວິທີທີ່ເຫັດຜົນດີກວ່າການອີງໃສ່ຊື່ເທົ່ານັ້ນ.
ດຳເນີນການຕິດຕັ້ງວາວຄວບຄຸມໄຟຟ້າເປັນວົງຈອນທັງໝົດ
ການດຳເນີນການຕິດຕັ້ງເຮັດໃຫ້ຄວາມສາມາດຂອງອຸປະກອນເປັນປະສິດທິຜົນທີ່ສາມາດທົດສອບໄດ້ຊື້ອາກັນ. ກ່ອນຈະນຳໃຊ້ວາວໃນການຄວບຄຸມອັດຕະໂນມັດ, ຕ້ອງຢືນຢັນການເຮັດວຽກ, ຂອບເຂດການເຄື່ອນທີ່, ທິດທາງການເຄື່ອນທີ່, ການເຮັດວຽກເວລາລົ້ມເຫຼວ (ຖ້າມີ), ແລະການປັບສະການຂອງສັນຍານກັບຄືນ. ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ຢືນຢັນວ່າສັນຍານຄວບຄຸມເຮັດໃຫ້ວາວເຄື່ອນທີ່ໄປຕາມທິດທາງທີ່ຄາດໄວ້ ແລະ ການເຄື່ອນທີ່ທີ່ສະແດງຢູ່ເປັນໄປຕາມການເຄື່ອນທີ່ທາງຮ່າງກາຍ.
- ກວດສອບການເຊື່ອມຕໍ່ລວມ, ປະເພດສັນຍານ, ເວລາການເຄື່ອນທີ່, ອຳນາດບິດ ຫຼື ກຳລັງດັນ, ແລະ ການຈັດຕັ້ງທາງເຄື່ອງຈັກ.
- ປັບຄ່າ ຫຼື ຢືນຢັນສັນຍານກັບຄືນຂອງການເຄື່ອນທີ່ ແລະ ຢືນຢັນຈຸດຢຸດທ້າຍໂດຍບໍ່ຕ້ອງບັງຄັບໃຫ້ວາວເຄື່ອນທີ່.
- ທົບທວນຕຳແໜ່ງຂອງເຄື່ອງວັດແທກການໄຫຼ ແລະ ຄຸນນະພາບຂອງສັນຍານ; ການວັດແທກທີ່ມີສຽງດັງ ຫຼື ຕິດຕັ້ງບໍ່ດີອາດເບິ່ງຄື້ນວ່າເປັນຂໍ້ຜິດພາດຂອງວາວ.
- ຕິດຕາມຄ່າຄຳສັ່ງ, ການເຄື່ອນທີ່ທີ່ແທ້ຈິງ, ການໄຫຼ, ແລະ ຄວາມດັນທີ່ກ່ຽວຂ້ອງໃນระหว່າງການທົດສອບທີ່ຄວບຄຸມຢ່າງເປັນລຳດັບ.
- ປັບຄ່າຄອນໂທລເລີເປັນຂັ້ນຕອນສຸດທ້າຍຫຼັງຈາກການກວດສອບດ້ານກົ່າງ ແລະ ການວັດແທກ ແທນທີ່ຈະໃຊ້ການປັບຄ່າເພື່ອປິດບັງບັນຫາຄວາມຕ້ານທາງກົ່າງ (stiction) ຫຼື ບັນຫາຂະໜາດທີ່ບໍ່ເໝາະສົມ.
ວິທີການນີ້ຍັງຊ່ວຍແຍກບັນຫາຂອງວາວອອກຈາກບັນຫາຂອງຂະບວນການ. ຕົວຢ່າງເຊັ່ນ: ລູບການໄຫຼທີ່ດີຂຶ້ນເມື່ອວາວຢູ່ໃນໂໝດຄຸມດ້ວຍມື (manual) ແຕ່ເກີດການສັ່ນໄຫວເວລາຢູ່ໃນໂໝດອັດຕະໂນມັດ (automatic) ອາດຈະຕ້ອງທົບທວນການຕັ້ງຄ່າຂອງຄອນໂທລເລີ, ການກັ້ນສັນຍານການວັດແທກ, ຫຼື ຄວາມສາມາດຂອງວາວ (valve authority) — ບໍ່ແມ່ນພຽງແຕ່ການປ່ຽນເຄື່ອງຂັບເຄື່ອນ (actuator) ເທົ່ານັ້ນ. ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ແຕ່ເມື່ອວາວຢູ່ໃນໂໝດຄຸມດ້ວຍມື (manual) ແຕ່ເກີດການສັ່ນໄຫວເວລາຢູ່ໃນໂໝດອັດຕະໂນມັດ (automatic) ອາດຈະຕ້ອງທົບທວນການຕັ້ງຄ່າຂອງຄອນໂທລເລີ, ການກັ້ນສັນຍານການວັດແທກ, ຫຼື ຄວາມສາມາດຂອງວາວ (valve authority) — ບໍ່ແມ່ນພຽງແຕ່ການປ່ຽນເຄື່ອງຂັບເຄື່ອນ (actuator) ເທົ່ານັ້ນ.
ບ່ອນທີ່ອຸປະກອນຮອງຖືກຕິດຕັ້ງ
ລະບົບໄຮໂດຣລິກບາງລະບົບໃຊ້ ວາວຄວບຄຸມເຄື່ອງໄຮໂດຣລິກ ເພື່ອຄວບຄຸມຄວາມໄວ, ທິດທາງ, ຫຼື ພຶດຕິກຳທີ່ກ່ຽວຂ້ອງກັບໝູ່ນ້ຳໜັກຂອງເຄື່ອງ. ຂໍ້ມູນທີ່ໃຊ້ເລືອກວາວອາດປະກອບດ້ວຍຄວາມດັນຂອງວົງຈອນໄຮໂດຣລິກ, ຮູບແບບຂອງສະປູນ (spool configuration), ແລະ ລັກສະນະການເຄື່ອນທີ່ຂອງເຄື່ອງ. ນີ້ເປັນການນຳໃຊ້ທີ່ແຕກຕ່າງຈາກວາວຄວບຄຸມການໄຫຼໃນຂະບວນການ. ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ , ເຖິງແມ່ນວ່າທັງສອງຢ່າງຈະຕ້ອງການວິສະວະກອນເພື່ອປັບຄວາມສອດຄ່ອງລະຫວ່າງອົງປະກອບການຄວບຄຸມກັບຕัวແປທີ່ຖືກຄວບຄຸມ ແລະ ສະພາບການຄວາມດັນ.
ໃນທາງດຽວກັນ, ຕົວຄວບຄຸມຄວາມດັນກັບຄືນແບບໄຟຟ້າ ມັກຖືກເລືອກໃຊ້ເມື່ອຂະບວນການຕ້ອງການຄວາມດັນທາງດ້ານຕົ້ນທາງ (upstream) ທີ່ຖືກຄວບຄຸມ. ມັນສາມາດເ erg ກັບ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ໃນລະບົບທີ່ມີຫຼາຍຕົວແປ, ແຕ່ການຕິດຕັ້ງອຸປະກອນທັງສອງຢ່າງຕໍ່ກັນເປັນລຳດັບ (in series) ໂດຍບໍ່ມີຍຸດທະສາດການຄວບຄຸມທີ່ຊັດເຈນ ອາດເຮັດໃຫ້ເກີດການປະສານງານທີ່ບໍ່ດີ ແລະ ການສັ່ນໄຫວ. ຈຶ່ງຄວນກຳນົດເຈົ້າຂອງວຟຼູວ (loop ownership), ຕຳແໜ່ງຂອງເຊັນເຊີ, ແລະ ລຳດັບຄວາມສຳຄັນຂອງຈຸດຕັ້ງ (setpoint priorities) ກ່ອນການນຳໃຊ້.
ບັນຊີການກວດສອບທີ່ເປັນປະຈັກ
ເພື່ອປັບປຸງຄວາມຖືກຕ້ອງຂອງການໄຫຼ, ຄວນລະບຸ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ເປັນຊຸດອຸປະກອນ (assembly) ແທນທີ່ຈະເປັນສິນຄ້າໃນບໍ່ຄາດ (catalog item). ສະເໜີຂໍ້ມູນດັ່ງຕໍ່ໄປນີ້: ຂອງເຫຼວທີ່ໃຊ້, ອຸນຫະພູມ, ອັດຕາການໄຫຼຕ່ຳສຸດ/ປົກກະຕິ/ສູງສຸດ, ຄວາມດັນທາງເຂົ້າ ແລະ ອອກ, ຄວາມຫຼຸດລົງຂອງຄວາມດັນທີ່ອະນຸຍາດ, ຂະໜາດທໍ່, ສັນຍານການຄວບຄຸມ, ການເຮັດວຽກທີ່ຕ້ອງການ, ຄວາມຖີ່ຂອງການເຄື່ອນທີ່ (cycle expectations), ວັດຖຸທີ່ໃຊ້, ແລະ ສະພາບແວດລ້ອມ. ຫຼັງຈາກນັ້ນ, ຂໍໃຫ້ເຮັດການຄຳນວນ ແລະ ສະເໜີຂໍ້ມູນທີ່ສະແດງໃຫ້ເຫັນເຖິງປະສິດທິຜົນຂອງຊຸດຄວບຄຸມ (trim) ແລະ ອຸປະກອນຂັບເຄື່ອນ (actuator) ທີ່ເລືອກໄວ້ ໃນແຕ່ລະຈຸດການເຮັດວຽກ.
ສຸດທ້າຍ, ຢືນຢັນຜົນໄດ້ຮັບຫຼັງຈາກຕິດຕັ້ງ. ຈຸດທີ່ກຳລັງເປັນທີ່ນິຍົມ, ການວັດແທກການໄຫຼ, ຄຳສັ່ງຂອງວາວ, ການເຄື່ອນທີ່ທີ່ແທ້ຈິງ, ແລະ ຄວາມແຕກຕ່າງຂອງຄວາມດັນ ເຮັດໃຫ້ເຫັນໄດ້ວ່າ ຄ່າມີຫຼັກສົນທີ່ຈັດການໂດຍເຊື່ອງ ກຳລັງສະຫຼາດອຳນາດທີ່ເປັນປະໂຫຍດ ແລະ ການເຄື່ອນທີ່ທີ່ສາມາດເຮັດຊ້ຳໄດ້. ຂະບວນການທີ່ອີງໃສ່ຫຼັກຖານນີ້ ແມ່ນເສັ້ນທາງທີ່ເຊື່ອຖືໄດ້ທີ່ສຸດ ເພື່ອຄວບຄຸມການໄຫຼຢ່າງແນ່ນອນ.
 ຂ່າວຮ້ອນ

