
 EN
ວາວເຄື່ອງໄຟຟ້າເຮັດໃຫ້ການປ່ຽນທາງການລະບາຍຂອງແຫຼວໄດ້ຢ່າງທັນທີໄດ້ແນວໃດ?
Aຄ່າວີນເຕີໂລຍິດ ປ່ຽນຄຳສັ່ງໄຟຟ້າເປັນການປ່ຽນທາງການລະບາຍຂອງແຫຼວ. ງານງ່າຍໆນີ້ມີຄວາມສຳຄັນໃນທຸກບ່ອນທີ່ຂະບວນການຕ້ອງການການຕອບສະຫນອງທີ່ເປີດ ຫຼື ປິດຊ້ຳຄືນໄດ້ໂດຍບໍ່ຕ້ອງໃຫ້ຄົນຫັນທີ່ຈັບ. ໃນດ້ານການປະຕິບັດ, ສັນຍານໄຟຟ້າຈະຈ່າຍພະລັງງານໃຫ້ຂດລວມ, ຂດລວມຈະສ້າງເຂດເຄື່ອງໄຟຟ້າ, ແລະ ສ່ວນທີ່ເคลື່ອນໄຫວຈະປ່ຽນຄວາມສຳພັນລະຫວ່າງທີ່ນັ່ງ ແລະ ຊ່ອງທາງການລະບາຍ. ການປ່ຽນທີ່ເຫັນໄດ້ອາດຮູ້ສຶກວ່າທັນທີ, ແຕ່ການຕອບສະຫນອງທີ່ແທ້ຈິງຂອງ ຄ່າວີນເຕີໂລຍິດ ຂຶ້ນກັບການອອກແບບ, ສະພາບຂອງແຫຼວ, ການຈ່າຍພະລັງງານໄຟຟ້າ, ແລະ ການຕິດຕັ້ງ.
ຈາກມุมມອງຂອງການຄວບຄຸມດ້ວຍອັດຕະໂນມັດ ມັນເປັນປະໂຫຍດທີ່ຈະພິຈາລະນາວາວເປັນສ່ວນໜຶ່ງຂອງຫຼາຍຂັ້ນຕອນໃນການຄວບຄຸມ ແທນທີ່ຈະເປັນຊິ້ນສ່ວນທີ່ຢູ່ດຽວດີ. ອຸປະກອນຄວບຄຸມ ຫຼື ສະວິດຊ໌ຈະສົ່ງສັນຍານ; ໂຄລ໌ຈະຕອບສະໜອງ; ອົງປະກອບພາຍໃນຈະເคลື່ອນທີ່; ແລະ ເສັ້ນທາງຂອງຂະບວນການຈະເຫັນສະພາບການການໄຫຼທີ່ແຕກຕ່າງກັນ. ເມື່ອຂະບວນການເຫຼົ່ານີ້ສອດຄ່ອງກັບໝາຍເຫດການໃຊ້ງານ ວາວຈະ ຄ່າວີນເຕີໂລຍິດ ເປັນວິທີທີ່ມີຂະໜາດເລັກແຕ່ມີປະສິດທິຜົນໃນການຄວບຄຸມການໄຫຼຂອງຂົ້ນຕອນທີ່ເປີດ-ປິດ.
ລຳດັບຂອງການປ່ຽນສະຖານະພາຍໃນວາວເຄື່ອນໄຫວດ້ວຍແກນເຫຼັກ
ທີ່ທົ່ວໄປ ຄ່າວີນເຕີໂລຍິດ ປະກອບດ້ວຍໂຄລ໌, ລະບົບເສັ້ນທາງຂອງແຮງດຶງດູດ, ຕົວເຄື່ອນ (plunger) ຫຼື ຕົວເຄື່ອນ (armature), ສາຍພິເສດ, ແລະ ເບົາະວາວ. ໃນການຈັດຕັ້ງທີ່ປິດປາກເປັນປົກກະຕິ ສາຍພິເສດຈະຮັກສາທາງໄຫຼໃຫ້ປິດຢູ່ເວລາທີ່ໂຄລ໌ບໍ່ໄດ້ຮັບພະລັງງານ. ເມື່ອໃຫ້ສັນຍານໄຟຟ້າທີ່ກຳນົດໄວ້ ໂຄລ໌ຈະເລີ່ມເຮັດວຽກ. ພະລັງງານແຮງດຶງດູດຈະດຶງຕົວເຄື່ອນໄປຫາສ່ວນຫຼັກ ໂດຍເອົາຊະນະແຮງຈາກສາຍພິເສດ ແລະ ຍົກອົງປະກອບທີ່ປິດໄຫຼອອກຈາກເບົາະ. ນ້ຳຫຼືຂົ້ນຕອນຈະສາມາດໄຫຼຜ່ານຕົວວາວໄດ້.
ການຖອນພະລັງງານຈະເຮັດໃຫ້ລຳດັບດັ່ງກ່າວເກີດຂື້ນຢ່າງກົງກັນຂ້າມ. ພະລັງງານແຮງດຶງດູດຈະຫຼຸດລົງ, ສາຍພິເສດຈະດຶງອົງປະກອບທີ່ເຄື່ອນໄຫວກັບຄືນໄປສູ່ຕຳແໜ່ງເດີມ, ແລະ ເບົາະຈະປິດ. ໃນການຈັດຕັ້ງທີ່ເປີດເປັນປົກກະຕິ ຄ່າວີນເຕີໂລຍິດ , ສະພາບການທີ່ຢູ່ນິ້ງຂອງການໄຫຼຜ່ານແມ່ນຖືກປ່ຽນທິດທາງ: ໂດຍບໍ່ມີພະລັງງານ, ຊ່ອງທາງຈະເປີດຢູ່, ແລະ ເມື່ອໃຫ້ໄຟຟ້າກັບຂດລວມ ມັນຈະເຄື່ອນໄປສູ່ສະພາບທີ່ປິດ. ການເລືອກນີ້ບໍ່ໄດ້ເປັນເພີຍງບັນຫາດ້ານສາມາດເວົ້າເທົ່ານັ້ນ, ແຕ່ມັນກຳນົດວ່າເສັ້ນດັ່ງກ່າວຈະເຮັດຫຍັງໃນເວລາທີ່ສູນເສຍພະລັງງານໄຟຟ້າ, ເຊິ່ງຕ້ອງຖືກກວດສອບໃຫ້ເໝາະສົມກັບຈຸດປະສົງຂອງຂະບວນການ.
ຂດລວມບໍ່ສ້າງການໄຫຼຜ່ານຂອງຂອງເຫຼວດ້ວຍຕົວເອງ. ມັນເຄື່ອນສ່ວນພາຍໃນທີ່ເປີດ ຫຼື ປິດເສັ້ນທາງ, ຫຼື ເລີ່ມຕົ້ນການດຳເນີນງານທີ່ອີງໃສ່ຄວາມກົດດັນ. ຄວາມແຕກຕ່າງນີ້ອธິບາຍເຖິງເຫດຜົນທີ່ ຄ່າວີນເຕີໂລຍິດ ສາມາດເປັນປະໂຫຍດສຳລັບຂອງເຫຼວ, ອາຍແກັສ, ແລະ ສັນຍານໄຟຟ້າທີ່ຄວບຄຸມດ້ວຍອາຍແກັສ ໂດຍຍັງຄົງຕ້ອງການການເລືອກທີ່ແຕກຕ່າງກັນສຳລັບສ່ວນຕົວ, ວັດສະດຸປິດຜິດ, ແລະ ຄວາມກົດດັນ.
ເຫດຜົນທີ່ການຕອບສະຫນອງເບິ່ງຄືວ່າເກີດຂື້ນທັນທີ
ຄຳສັ່ງໄຟຟ້າເຂົ້າເຖິງຂດລວມໄດ້ໄວກວ່າການຕອບສະຫນອງຂອງຜູ້ປະຕິບັດງານດ້ວຍມື, ແລະ ຕົວເຄື່ອນ (plunger) ມີທາງເຄື່ອນທີ່ສັ້ນ. ນີ້ແມ່ນເຫດຜົນທີ່ ຄ່າວີນເຕີໂລຍິດ ມັກໃຊ້ສຳລັບວຽກງານປ່ຽນແປງທີ່ແຍກຕ່າງກັນ ເຊັ່ນ: ການເປີດໃຫ້ນ້ຳເຂົ້າ, ການປ່ອຍອາກາດອອກຈາກທໍ່ອາກາດ, ການຕັດສ່ວນຂອງລະບົບຂະໜາດນ້ອຍອອກ, ຫຼື ການສົ່ງສັນຍານຄຸມຄູ່ມືໄປຍັງເຄື່ອງຄວບຄຸມຂະໜາດໃຫຍ່. ຄຳວ່າ “ທັນທີ” ຄວນເຂົ້າໃຈວ່າເປັນການປ່ຽນລະບົບຢ່າງໄວວ່າ ບໍ່ແມ່ນການຮັບປະກັນວ່າຈະມີເວລາທີ່ຄືກັນທຸກໆການຕິດຕັ້ງ.
ຂັ້ນຕອນຫຼາຍຂັ້ນຮ່ວມກັນເພື່ອໃຫ້ໄດ້ຜົນທີ່ແທ້ຈິງ: ຜົນໄດ້ຮັບຈາກເຄື່ອງຄວບຄຸມ, ການສົ່ງໄຟໄປຍັງຂດລວມ, ການດຶງດູດດ້ວຍແຮງເທິງ, ການເຄື່ອນທີ່ຂອງລູກສູບ, ການເຄື່ອນທີ່ຂອງຄວາມດັນໃນທໍ່, ແລະ ການຕອບສະຫນອງຈາກອຸປະກອນທີ່ຢູ່ດ້ານລຸ່ມ. ສັນຍານໄຟຟ້າທີ່ບໍ່ມີຂໍ້ບົກບ່ອນບໍ່ສາມາດຊົດເຊີຍຄວາມບໍ່ເໝາະສົມຂອງຄ່າຄວາມຕ້ານ, ສ່ວນປະກອບທີ່ຕິດຢູ່ໃນ, ຫຼື ສະພາບຄວາມດັນທີ່ຢູ່ນອກເຖິງຂອບເຂດການອອກແບບຂອງວາວ. ດັ່ງນັ້ນ, ວາວຈະເຮັດວຽກໄວເມື່ອທັງຫມົດຂອງຂະບວນການເຫຼົ່ານີ້ສະໜັບສະໜູນການເຄື່ອນທີ່ຢ່າງໄວ.
ການປ່ຽນແປງແບບດຳເນີນການໂດຍກົງ ແລະ ການປ່ຽນແປງແບບມີທໍ່ຄວບຄຸມ
ແບບດຳເນີນການໂດຍກົງ ຄ່າວີນເຕີໂລຍິດ ໃຊ້ລູກສູບເປີດ ຫຼື ປິດທີ່ນັ່ງຫຼັກໂດຍກົງ. ວິທີນີ້ເໝາະສຳລັບການອອກແບບທີ່ຕ້ອງການໃຫ້ເຄື່ອງຈັກເຮັດວຽກໄດ້ໂດຍບໍ່ຕ້ອງອີງໃສ່ຄວາມດັນຂອງທໍ່ເພື່ອເຄື່ອນຍ້າຍອົງປະກອບຫຼັກທີ່ມີຂະໜາດໃຫຍ່. ລາຍລະອຽດຍັງຂຶ້ນກັບການອອກແບບຂອງວາວແຕ່ລະຊິ້ນ ແລະ ຂອບເຂດການນຳໃຊ້.
ວາວທີ່ຄວບຄຸມດ້ວຍສ່ວນປະກອບນຳທາງ ຄ່າວີນເຕີໂລຍິດ ໃຊ້ການເຄື່ອນທີ່ຂອງຂດລວມເພື່ອຄວບຄຸມທໍ່ນຳທາງທີ່ມີຂະໜາດນ້ອຍກວ່າ. ຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ເກີດຂື້ນທົ່ວອົງປະກອບຫຼັກຈະຊ່ວຍເຄື່ອນຍ້າຍສ່ວນປິດທີ່ມີຂະໜາດໃຫຍ່ຂື້ນ. ວິທີນີ້ເໝາະສຳລັບການນຳໃຊ້ທີ່ລະບົບສາມາດສະໜອງຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ຕ້ອງການ, ແຕ່ກໍ່ຫມາຍຄວາມວ່າເງື່ອນໄຂການຕິດຕັ້ງກໍ່ມີຄວາມສຳຄັນ. ຖ້າຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ຄາດໄວ້ບໍ່ມີຢູ່, ພຶດຕິກຳການເຮັດວຽກອາດຈະບໍ່ເໝືອນກັບວາວທີ່ຄວບຄຸມໂດຍກົງ. ການເວົ້າວ່າວາວແມ່ນຄວບຄຸມດ້ວຍໄຟຟ້ານັ້ນບໍ່ພໍເທົ່າໃດ; ຫຼັກການການເຮັດວຽກຈະຕ້ອງເໝືອນກັບສະພາບຄວາມດັນທີ່ມີຢູ່.
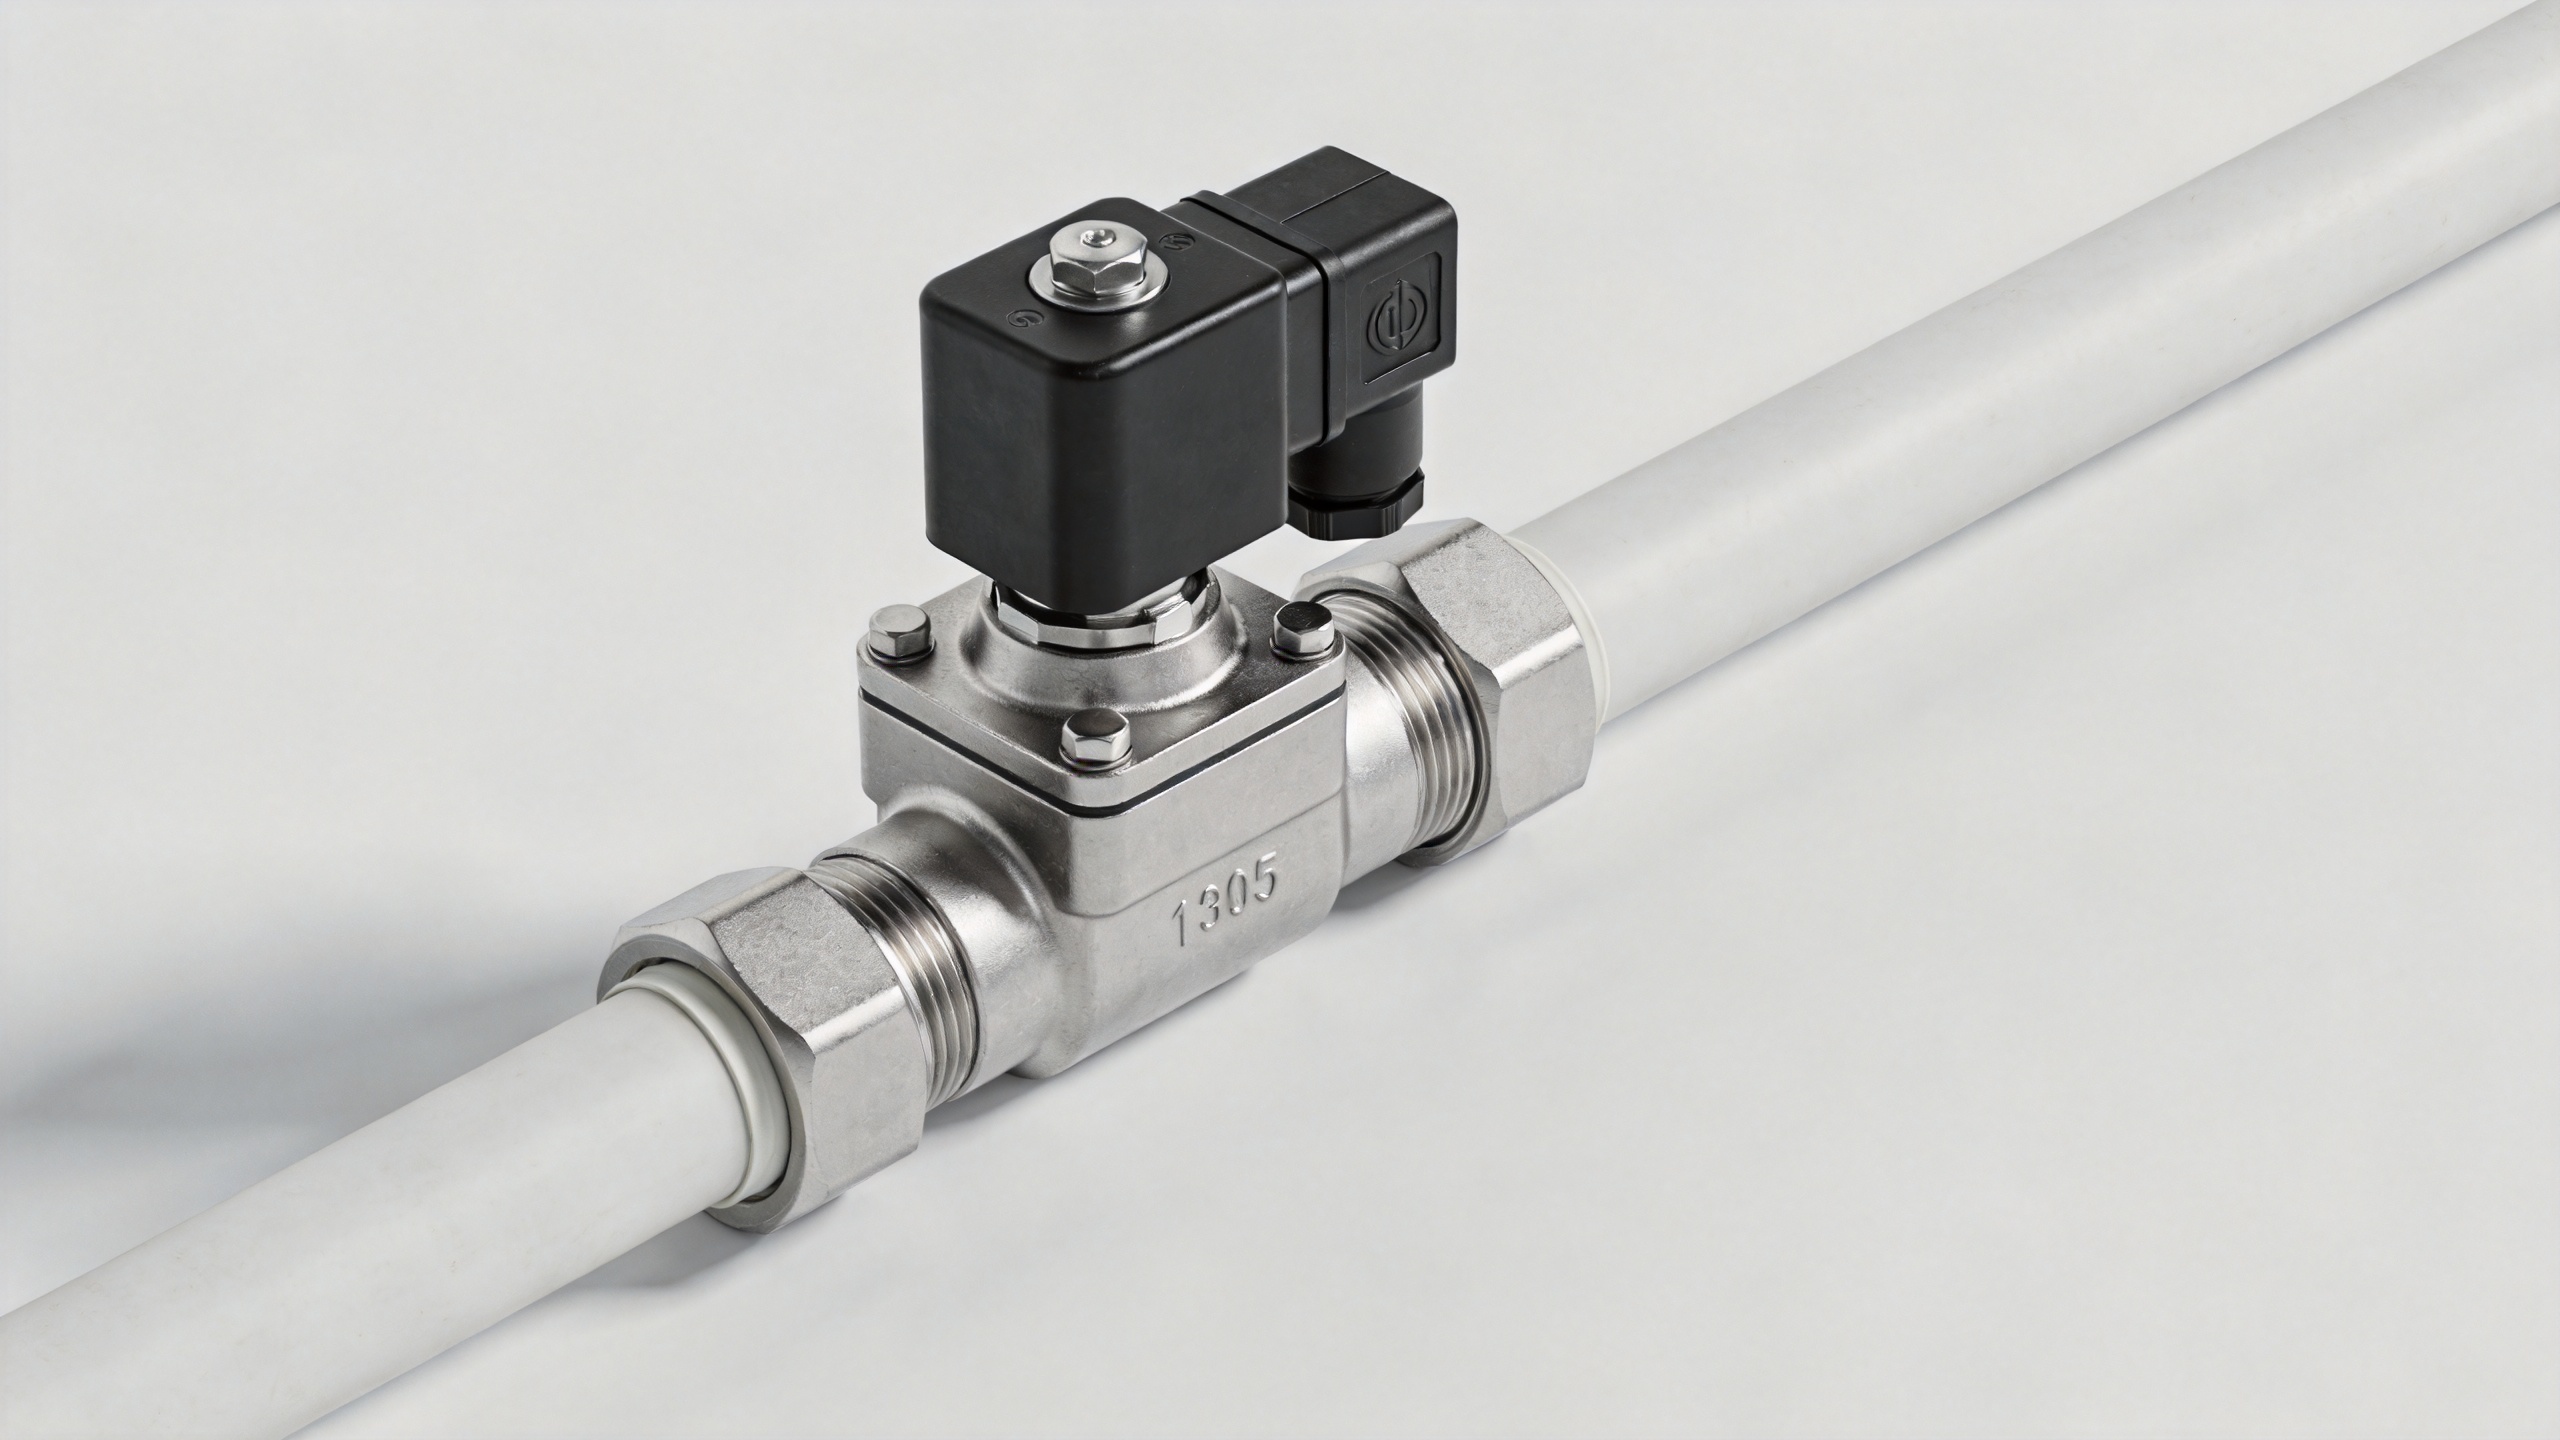
ຫຼັກການໃດທີ່ຄວບຄຸມປະສິດທິພາບການປ່ຽນສະຖານະຂອງວາວເຄື່ອງໄຟຟ້າ?
ສໍາລັບ ຄ່າວີນເຕີໂລຍິດ , ຄຳວ່າ “ໄວ” ຕ້ອງເຊື່ອມຕໍ່ກັບການນຳໃຊ້. ການປະເມີນຕໍ່ໄປນີ້ຈະເຮັດໃຫ້ຄວາມຕ້ອງການມີປະໂຫຍດຫຼາຍຂຶ້ນ:
- ຄວາມກາງກາງ ແລະ ຄວາມສະອາດ: ປະກອບຂອງແຫຼວ ຫຼື ອາກາດ, ສ່ວນປະກອບທີ່ເປັນເມັດ, ຄວາມໜືດ, ແລະ ຄວາມເຂົ້າກັນໄດ້ກັບວັດຖຸທີ່ໃຊ້ເຮັດຕົວເຄື່ອງ ແລະ ວັດຖຸທີ່ໃຊ້ປິດຜັນ ສາມາດສົ່ງຜົນຕໍ່ການເຄື່ອນທີ່ ແລະ ການປິດຜັນ.
- ເງື່ອນໄຂຄວາມກົດດັນ: ຄວາມດັນທີ່ເຂົ້າ, ຄວາມດັນທີ່ອອກ, ແລະ ຄວາມແຕກຕ່າງທີ່ມີຢູ່ ສາມາດສົ່ງຜົນຕໍ່ການອອກແບບທີ່ໃຊ້ການຄວບຄຸມດ້ວຍຄວາມດັນເປັນພິເສດ.
- ຄ່າຄວາມຕ້ານທາງໄຟຟ້າ ແລະ ປະເພດຂອງແຫຼ່ງຈ່າຍພະລັງງານ: ຂດລວມຕ້ອງເຂົ້າກັນໄດ້ກັບແຫຼ່ງຈ່າຍພະລັງງານ AC ຫຼື DC ທີ່ມີຢູ່ ແລະ ລະບົບຄວບຄຸມ.
- ອັດຕາການໃຊ້ງານ ແລະ ສະພາບແວດລ້ອມ: ການເປີດ-ປິດຊ້ຳໆ, ຄວາມຮ້ອນທີ່ເກີດຈາກຂດລວມ, ຄວາມຕ້ອງການຂອງຕູ້ປ້ອງກັນ, ແລະ ອຸນຫະພູມຂອງສະພາບແວດລ້ອມອ້ອມຂ້າງ ຕ້ອງຖືກປະເມີນຮ່ວມກັນ.
- ການເຊື່ອມຕໍ່ ແລະ ຄວາມຕ້ອງການດ້ານການໄຫຼ: ຂະໜາດຂອງສ່ວນທີ່ເຊື່ອມຕໍ່ ແລະ ສາຍທາງທີ່ຕ້ອງການສຳລັບການໄຫຼ ຕ້ອງເຂົ້າກັບລະບົບທັງໝົດ ແທນທີ່ຈະເຂົ້າກັນໄດ້ພຽງແຕ່ກັບເກີດເລີ່ມຕົ້ນທີ່ມີຢູ່.
- ເຫດຜົນຂອງສະຖານະການລົ້ມເຫຼວ: ຕ້ອງເລືອກການເຮັດວຽກທີ່ປົກກະຕິແລ້ວເປີດ ຫຼື ປົກກະຕິແລ້ວປິດ ຂຶ້ນກັບສິ່ງທີ່ຂະບວນການຄວນຈະເຮັດເມື່ອໄດ້ຮັບການຕັດໄຟຟ້າ.
ຕົວຢ່າງເຊັ່ນ ວາວດັບເພິງໄຟ ການນຳໃຊ້ອາດຈະໃຫ້ຄວາມສຳຄັນເປັນພິເສດຕໍ່ຕຳແໜ່ງທີ່ບໍ່ໄດ້ໃຊ້ພະລັງງານ, ການຈັດຕັ້ງການຄວບຄຸມ, ແລະ ເອກະສານທີ່ກ່ຽວຂ້ອງກັບໂຄງການ. ພາສາດັ່ງກ່າວຢູ່ດຽວໆ ບໍ່ໄດ້ກຳນົດຮູບແບບທີ່ເໝາະສົມ. ຍັງຈຳເປັນຕ້ອງທົບທວນຄືນເຖິງຂໍ້ມູນຂອງຂົ້ນຕອນທີ່ແທ້ຈິງ, ຄວາມກົດດັນໃນທໍ່, ການອອກແບບລະບົບດັບເພິງໄຟ, ແລະ ຂໍ້ກຳນົດຂອງໂຄງການໃນທ້ອງຖິ່ນ.
ວາວເຄີຍເຄື່ອນໄຫວດ້ວຍໄຟຟ້າຖືກຕັ້ງຢູ່ໃນບ່ອນໃດໃນລະບົບອັດຕະໂນມັດ?
ເທິງ ຄ່າວີນເຕີໂລຍິດ ມັກຈະເປັນການເຊື່ອມຕໍ່ສຸດທ້າຍຈາກໄຟຟ້າໄປສູ່ຂົ້ນຕອນທີ່ເປັນຂອງເຫຼວໃນວຽກງານຄວບຄຸມຂະໜາດນ້ອຍ, ແຕ່ກໍອາດຈະສັ່ງການໃຫ້ອຸປະກອນອື່ນດຳເນີນການດ້ວຍ. ໃນລະບົບອັດຕະໂນມັດທີ່ໃຊ້ອາກາດ, ວາວຂະໜາດນ້ອຍໆ ສາມາດທີ່ຈະທິດທາງອາກາດເພື່ອເຄື່ອນໄຫວອຸປະກອນຄວບຄຸມຂະໜາດໃຫຍ່ກວ່າ. ໃນລະບົບທີ່ໃຊ້ນ້ຳ ຫຼື ວັດຖຸເຄມີ, ມັນສາມາດຕັດການໄຫຼ ຫຼື ເປີດໃຫ້ໄຫຼເຂົ້າສູ່ສ່ວນທີ່ກຳນົດໄວ້. ໃນລະບົບຄວບຄຸມທີ່ກ່ຽວຂ້ອງກັບເພິງໄຟ, ມັນອາດຈະເຮັດໜ້າທີ່ຄວບຄຸມທີ່ກຳນົດໄວ້ເທົ່ານັ້ນ ເມື່ອສະຖານະການການເຮັດວຽກຂອງມັນ ແລະ ເງື່ອນໄຂຂອງໂຄງການໄດ້ຮັບການຢືນຢັນແລ້ວ.
ການເບິ່ງລະບົບນີ້ມີຄວາມສຳຄັນ ເນື່ອງຈາກຕົວເທິງວາວ, ແຜ່ນຂດ, ແລະສາຍໄຟ, ການອອກສັນຍານຈາກຄອນໂທລເລີ, ຕົວເຊື່ອມຕໍ່, ທໍ່ ຫຼື ປຸ່ມທໍ່, ແລະ ພາກສ່ວນທີ່ຢູ່ດ້ານລຸ່ມທັງໝົດ ມີຜົນຕໍ່ຜົນໄດ້ຮັບ. ການເຮັດວຽກທີ່ເອີ້ນວ່າ 'ເຖິງເວລາ' ຄວນອະທິບາຍເປັນຮູບແບບການປ່ຽນແປງທີ່ແທ້ຈິງ: ມີຈຳນວນກີ່ຄັ້ງ, ໃນສະພາບການໄຟຟ້າໃດ, ແລະ ມີການເຂົ້າເຖິງເພື່ອການບໍາລຸງຮັກສາແນວໃດ, ບໍ່ແມ່ນພຽງແຕ່ການຕິດປ້າຍເທົ່ານັ້ນ. ການເຊື່ອມຕໍ່ສັນຍານຍັງຄວນຈັດວາງໃນບ່ອນທີ່ການເຊື່ອມສາຍໄຟ ແລະ ການກວດສອບຍັງເປັນໄປໄດ້ຢ່າງງ່າຍດາຍ.
ບັນຊີການກວດສອບຂໍ້ກຳນົດກ່ອນເລືອກວາວເອເລັກໂຕຣມີແນກ
ວາວ FOLS ສາມາດເຮັດວຽກຮ່ວມກັບການສົນທະນາດ້ານວາວອຸດສາຫະກຳ ແລະ ການຄວບຄຸມອັດຕະໂນມັດໃນການນຳໃຊ້ຕ່າງໆ ເຊັ່ນ: ການຈັດການນ້ຳ, ການປິ່ນປົວສິ່ງແວດລ້ອມ, ການປຸງແຕ່ງເຄມີ, ແລະ ລະບົບທໍ່ທີ່ກ່ຽວຂ້ອງ. ສຳລັບ ຄ່າວີນເຕີໂລຍິດ ການສອບຖາມ, ຂໍ້ມູນທີ່ຊັດເຈນມັກຈະນຳໄປສູ່ການສົນທະນາດ້ານເຕັກນິກທີ່ເປັນປະໂຫຍດຫຼາຍຂຶ້ນ:
- ລະບຸສື່ທີ່ໃຊ້, ລວມທັງສິ່ງປົນເປືືອນທີ່ອາດມີ, ຄຸນສົມບັດທີ່ເຮັດໃຫ້ເກີດການກັດກິນ, ຫຼື ຊ່ວງອຸນຫະພູມທີ່ອາດສົ່ງຜົນຕໍ່ວັດສະດຸ ແລະ ອຸປະກອນປິດ.
- ໃຫ້ຄວາມດັນເຂົ້າປົກກະຕິ ແລະ ສູງສຸດ ແລະ ຄວາມດັນອອກປົກກະຕິ ແລະ ສູງສຸດ ພ້ອມທັງຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ຄາດວ່າຈະເກີດຂຶ້ນ.
- ລະບຸວ່າສະຖານະທີ່ຢູ່ນິ້ງຂອງວາວທີ່ຕ້ອງການແມ່ນປິດປົກກະຕິ ຫຼື ເປີດປົກກະຕິ.
- ຢືນຢັນຄ່າຄວາມຕ້ານຟີເຟີ (voltage), ອຸປະກອນຈ່າຍໄຟຟ້າ AC ຫຼື DC, ລາຍລະອຽດຂອງຂາຕໍ່ (connector) ຫຼື ການເຊື່ອມຕໍ່ເສັ້ນໄຟ, ແລະ ຄວາມເປັນໄປໄດ້ຂອງສັນຍານອອກຈາກຕົວຄວບຄຸມ.
- ອະທິບາຍຄວາມຕ້ອງການດ້ານການໄຫຼ (flow requirement), ຂະໜາດຂາເຂົ້າ-ອອກ (port size), ມາດຕະຖານການເຊື່ອມຕໍ່, ທິດທາງການຕິດຕັ້ງ, ແລະ ພື້ນທີ່ທີ່ມີຢູ່ສຳລັບການບໍາຮັກສາ.
- ອະທິບາຍຮູບແບບການປ່ຽນສະຖານະ (switching pattern) ແລະ ຢືນຢັນວ່າວາວນີ້ເປັນປະເພດດຳເນີນການໂດຍກົງ (direct-acting) ຫຼື ມີການຊ່ວຍຈາກຄວາມດັນ (pressure-assisted) ໃນການຈັດຕັ້ງທີ່ຕັ້ງໃວ້.
ຜູ້ຊື້ບາງຄັ້ງເກີດເຫັນຄຳທີ່ໃຊ້ໃນການຄົ້ນຫາ electric solenoid valves com ເວລາທີ່ກຳລັງຊອກຫາອຸປະກອນຄວບຄຸມການໄຫຼດ້ວຍໄຟຟ້າ. ຄຳທີ່ໃຊ້ໃນການຄົ້ນຫາບໍ່ແມ່ນຂໍ້ກຳນົດດ້ານເຕັກນິກ. ກ່ອນທີ່ຈະປຽບທຽບຕົວເລືອກຕ່າງໆ, ຕ້ອງປ່ຽນຄຳຄົ້ນຫານີ້ເປັນເງື່ອນໄຂການໃຊ້ງານທີ່ລະບຸເທິງນີ້ ເພື່ອໃຫ້ ຄ່າວີນເຕີໂລຍິດ ສາມາດຖືກປະເມີນຜົນຕາມໜ້າທີ່ການໃຊ້ງານ ແທນທີ່ຈະປະເມີນຕາມຊື່ທົ່ວໄປ.
ສະຫຼຸບ: ການປ່ຽນສະຖານະຢ່າງໄວວາເລີ່ມຕົ້ນດ້ວຍເງື່ອນໄຂທີ່ຖືກຕ້ອງ
Aຄ່າວີນເຕີໂລຍິດ ໃຫ້ການປ່ຽນແປງຂອງຂີດສາມາດເຮັດໄດ້ຢ່າງໄວວາ ໂດຍການໃຊ້ຂດລວມທີ່ຖືກຈ່າຍພະລັງງານເພື່ອເຄື່ອນຍ້າຍລູກສູບ ຫຼື ເລີ່ມຕົ້ນການເຮັດວຽກຂອງລະບົບຄວບຄຸມເບື້ອງຕົ້ນ ເຊິ່ງຈະປ່ຽນທາງການໄຫຼ. ຄຸນຄ່າໃນການນຳໃຊ້ທີ່ແທ້ຈິງຂອງມັນມາຈາກການຄວບຄຸມດ້ວຍໄຟຟ້າທີ່ສາມາດທົດຊ້ອນໄດ້, ແຕ່ການປະຕິບັດທີ່ແທ້ຈິງຂອງມັນຈະຂຶ້ນກັບຂດລວມທີ່ຖືກຈັບຄູ່, ການອອກແບບຂອງວາວ, ສື່ທີ່ໃຊ້, ສະພາບການຄວບຄຸມຄວາມດັນ, ແລະ ລະບົບຄວບຄຸມ. ຂັ້ນຕໍ່ໄປແມ່ນການຈັດລຽງຂໍ້ມູນທີ່ກ່ຽວຂ້ອງກັບສື່, ຄວາມດັນ, ອຸນຫະພູມ, ຄ່າຄວາມຕ້ານ, ອັດຕາການໄຫຼ, ສະພາບການລົ້ມເຫຼວ, ແລະ ຮູບແບບການປ່ຽນແປງເຂົ້າໄປໃນບັນຊີການສອບຖາມດຽວ. ເມື່ອຂໍ້ມູນເຫຼົ່ານີ້ມີຢູ່ແລ້ວ, ຄ່າວີນເຕີໂລຍິດ ການເລືອກຈະສາມາດທົບທວນຄືນຕາມລະບົບທີ່ແທ້ຈິງ ແທນທີ່ຈະເປັນລະບົບທີ່ຖືກສົມມຸດ.
 ຂ່າວຮ້ອນ





