
 EN
ວາວຄວບຄຸມຄວບຄຸມຂະບວນການອຸດສາຫະກຳແນວໃດ?
ໃນວົງຈອນອຸດສາຫະກຳ ອັນ ວາວຄວບຄຸມ ແມ່ນອົງປະກອບສຸດທ້າຍທີ່ປ່ຽນການμຕັດສິນໃຈຂອງຄອນໂທລເລີເປັນການປ່ຽນແປງທາງດ້ານຮ່າງກາຍໃນຂະບວນການ. ມັນບໍ່ໄດ້ເປີດ ຫຼື ປິດທໍ່ເທົ່ານັ້ນ. ການນຳໃຊ້ ວາວຄວບຄຸມ ຢ່າງຖືກຕ້ອງຈະປ່ຽນຄວາມຕ້ານທາງຕໍ່ການໄຫຼເພື່ອໃຫ້ຂະບວນການສາມາດເຂົ້າຫາສະພາບການໄຫຼ, ຄວາມດັນ, ອຸນຫະພູມ, ຫຼື ລະດັບທີ່ຕ້ອງການ.
ຈາກມຸມມອງການຄວບຄຸມອັດຕະໂນມັດ ຄຳຖາມທີ່ເປັນປະໂຫຍດບໍ່ແມ່ນພຽງແຕ່ “ວາວໃດເໝາະສົມ?” ແຕ່ເປັນ “ວ່າຮ່າງກາຍວາວ, ອຸປະກອນຂັບເຄື່ອນ, ສັນຍານປ້ອນກັບຄືນ, ແລະ ສະພາບຂະບວນການເຮັດວຽກຮ່ວມກັນແນວໃດ?” ສ່ວນຕໍ່ໄປນີ້ອະທິບາຍລຳດັບດັ່ງກ່າວ ແລະ ການກວດສອບທີ່ຮັກສາ ວາວຄວບຄຸມ ການສົນທະນາໃຫ້ເຊື່ອມຕໍ່ກັບສະພາບການດຳເນີນງານຈິງ.
ວົງຈອນຄວບຄຸມທີ່ຢູ່ເບື້ອງຫຼັງວາວຄວບຄຸມ
Aວາວຄວບຄຸມ ປົກກະຕິແລ້ວຈະເຮັດວຽກເປັນສ່ວນໜຶ່ງຂອງວົງຈອນທີ່ປິດ. ເຊັນເຊີ່ຫນຶ່ງວັດແທກຕົວແປຂອງຂະບວນການ, ເຊັ່ນ: ຄວາມດັນທີ່ອອກ ຫຼື ລະດັບນ້ຳໃນຖັງ. ອຸປະກອນຄວບຄຸມຈະເປີຽບທຽບຄ່າທີ່ວັດແທກນີ້ກັບຄ່າທີ່ຕັ້ງໄວ້ (setpoint) ແລ້ວສົ່ງສັນຍາອອກໄປ. ອຸປະກອນຂັບເຄື່ອນຈະຮັບສັນຍານີ້ ແລ້ວເຄື່ອນສ່ວນທີ່ເປີດ-ປິດ (valve stem, shaft, plug, ball, disc, ຫຼື ສ່ວນອື່ນໆ). ການເຄື່ອນທີ່ນີ້ຈະປ່ຽນແປງທາງຜ່ານທີ່ການໄຫຼຜ່ານ ວາວຄວບຄຸມ .
ຖ້າອຸນຫະພູມທີ່ອອກຈາກເຄື່ອງແລກປ່ຽນຄວາມຮ້ອນຕໍ່າກວ່າອຸນຫະພູມເປົ້າໝາຍ, ຕົວຢ່າງເຊັ່ນ: ອຸປະກອນຄວບຄຸມອາດຈະຮ້ອງຂໍໃຫ້ເພີ່ມສື່ທີ່ໃຊ້ໃນການໃຫ້ຄວາມຮ້ອນ. ອຸປະກອນຂັບເຄື່ອນຈະເຄື່ອນ ວາວຄວບຄຸມ ໄປສູ່ຕຳແໜ່ງທີ່ອະນຸຍາດໃຫ້ການໄຫຼເພີ່ມຂຶ້ນ. ການໄຫຼໃໝ່ນີ້ຈະປ່ຽນແປງການຖ່າຍໂອນຄວາມຮ້ອນ, ເຊັນເຊີ່ຈະລາຍງານຜົນໄດ້ຮັບກັບອຸປະກອນຄວບຄຸມ, ແລ້ວອຸປະກອນຄວບຄຸມຈະປັບຄ່າຕໍ່ໄປຕາມຄວາມຈຳເປັນ. ດັ່ງນັ້ນ, ວາວ (valve) ຈຶ່ງເປັນສ່ວນໜຶ່ງຂອງການປະຕິບັດການທີ່ເກີດຂື້ນຊ້ຳໆກັນດ້ວຍການປ້ອນກັບຄືນ (feedback), ບໍ່ແມ່ນວັດຖຸທີ່ຢູ່ດ້ວຍຕົວເອງ
ທິດທາງຂອງການເຄື່ອນໄຫວຂຶ້ນກັບຈຸດປະສົງຂອງຂະບວນການ ແລະ ການເຮັດວຽກຂອງວາວ. ການເປີດຫຼາຍຂຶ້ນອາດຈະເພີ່ມການໄຫຼຜ່ານໃນການຕິດຕັ້ງໜຶ່ງ, ໃນຂະນະທີ່ການຈັດແຈງທໍ່ທີ່ແຕກຕ່າງກັນ ຫຼື ອຸປະກອນຂັບເຄື່ອນທີ່ເຮັດວຽກໃນທິດທາງກົງກັນຂ້າມອາດຈະຕ້ອງການການຕອບສະຫນອງທີ່ກົງກັນຂ້າມ. ນີ້ແມ່ນເຫດຜົນທີ່ເຮັດໃຫ້ຕ້ອງຢືນຢັນການເຮັດວຽກຂອງສັນຍານ, ທິດທາງການໄຫຼທີ່ຕິດຕັ້ງ, ແລະ ຕຳແຫນ່ງການລົ້ມເຫຼວກ່ອນທີ່ຈະສິ້ນສຸດນະໂຍບາຍການຄວບຄຸມ.
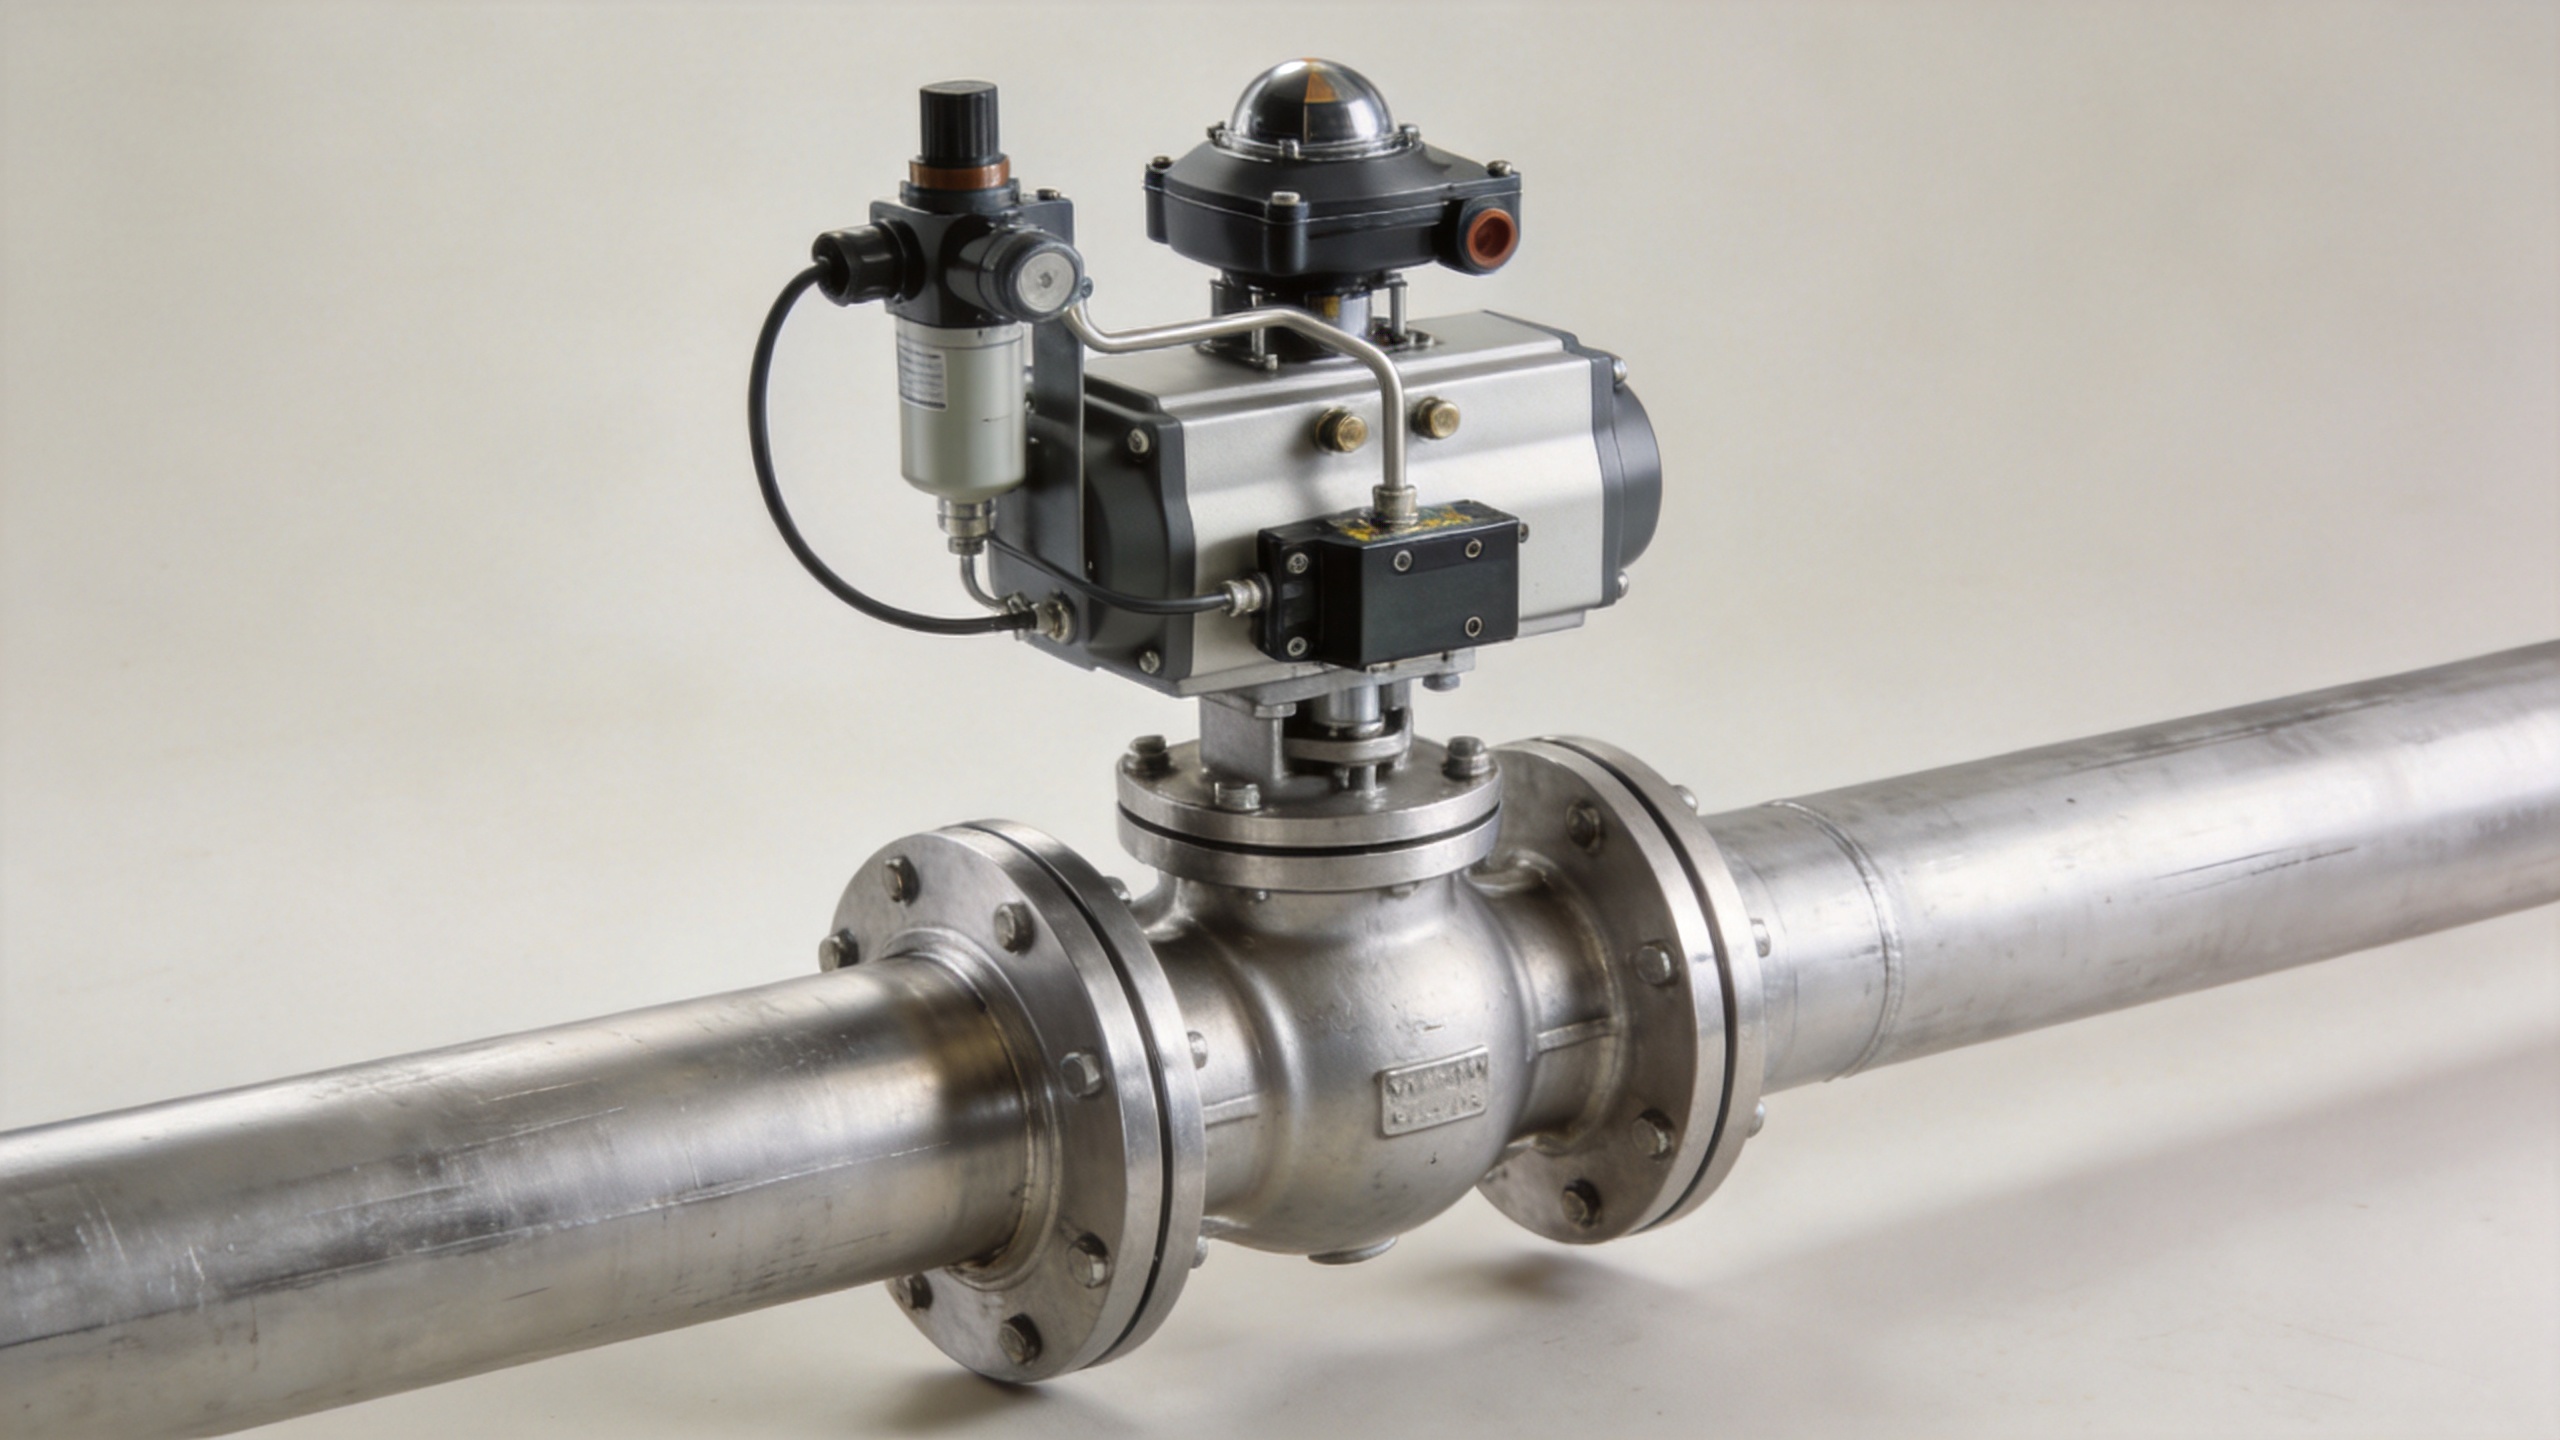
ວາວປ່ຽນຂະບວນການແນວໃດ
ເມື່ອການ ວາວຄວບຄຸມ ເມື່ອມັນເຄື່ອນໄຫວ, ມັນຈະປ່ຽນເຂດທີ່ເປີດໃຫ້ໄຫຼຜ່ານ ແລະ ຄວາມສູນເສຍຂອງຄວາມດັນທີ່ຈຸດນັ້ນໃນທໍ່. ໃນລວມໆແລ້ວ, ການເປີດທີ່ມີປະສິດທິພາບນ້ອຍລົງຈະເພີ່ມຄວາມຕ້ານທານ ແລະ ຈຳກັດການໄຫຼ; ການເປີດທີ່ໃຫຍ່ຂຶ້ນຈະຫຼຸດຄວາມຕ້ານທານ ແລະ ອະນຸຍາດໃຫ້ມີການໄຫຼຫຼາຍຂຶ້ນເມື່ອສ່ວນທີ່ເຫຼືອຂອງລະບົບສາມາດສະໜັບສະໜູນໄດ້. ການໄຫຼທີ່ເກີດຂຶ້ນຍັງຖືກຊີ້ນຳໂດຍຄວາມດັນດ້ານເທິງ ແລະ ລຸ່ມ, ຄຸນສົມບັດຂອງຂີ້ເຫຼື້ອ, ຮູບຮ່າງຂອງທໍ່, ແລະ ຂໍ້ຈຳກັດອື່ນໆ.
Aວາວຄວບຄຸມ ດັ່ງນັ້ນ ສາມາດສົ່ງຜົນຕໍ່ການໄຫຼໄດ້ຫຼາຍກວ່າພຽງແຕ່ອັດຕາການໄຫຼເທົ່ານັ້ນ. ໃນລູບຄວາມສູງ, ການໄຫຼເຂົ້າ ຫຼື ການໄຫຼອອກຈະສົ່ງຜົນຕໍ່ປະລິມານຂອງຂອງເຫຼວ. ໃນລູບຄວາມດັນ, ຄວາມຫຼຸດລົງຂອງຄວາມດັນທີ່ຖືກກຳນົດໃຫ້ກັບວາວຈະສົ່ງຜົນຕໍ່ຄວາມດັນທີ່ຖືກຄວບຄຸມ. ໃນລູບອຸນຫະພູມ, ການປ່ຽນແປງການໄຫຼຂອງໄອ, ນ້ຳເຢັນ, ນ້ຳມັນຄວາມຮ້ອນ ຫຼື ຂອງເຫຼວຂອງຂະບວນການຈະປ່ຽນແປງການຖ່າຍໂອນຄວາມຮ້ອນ. ວາວຈະຕອບສະຫນອງຕໍ່ຄຳສັ່ງ, ແຕ່ການຕອບສະຫນອງຂອງຂະບວນການຈະກຳນົດວ່າລູບນັ້ນຈະມີຄວາມສະຖຽນ ແລະ ມີປະໂຫຍດຫຼືບໍ່.
ຄວາມແຕກຕ່າງດັ່ງກ່າວມີຄວາມສຳຄັນໃນເວລາເລືອກ. ອັດຕາຄວາມດັນດຽວ ຫຼື ຂະໜາດທີ່ກຳນົດໄວ້ດຽວຈະບໍ່ອະທິບາຍຄຸນນະພາບການຄວບຄຸມໄດ້ດ້ວຍຕົວເອງ. ວາວ, ອຸປະກອນຂັບເຄື່ອນ, ການຕັ້ງຄ່າຂອງເຄື່ອງຄວບຄຸມ, ຕຳແໜ່ງຂອງເຊັນເຊີ ແລະ ລັກສະນະຂອງຂະບວນການທັງໝົດຈະມີສ່ວນຮ່ວມໃນຜົນໄດ້ຮັບ.
ໂຕເຄື່ອງວາວ, ສ່ວນປະກອບພາຍໃນ, ອຸປະກອນຂັບເຄື່ອນ ແລະ ການສົ່ງຄືນຕຳແໜ່ງ
ໂຕເຄື່ອງວາວ ແລະ ສ່ວນປະກອບພາຍໃນກຳນົດເສັ້ນທາງການໄຫຼທີ່ສຳພັດກັບຂອງເຫຼວ ວາວຄວບຄຸມ ຂຶ້ນກັບໜ້າທີ່, ສ່ວນປິດທີ່ໃຊ້ອາດເປັນແບບລູກກະໂລບ, ລູກບານທີ່ຫມຸນໄດ້, ຈານປີກເປັນຜີເສື້ອ, ຫຼື ຮູບຮ່າງອື່ນ. ອຸປະກອນຂັບເຄື່ອນຈະສະໜອງແຮງຫຼື ອານຸພາບເພື່ອຈັດຕັ້ງສ່ວນປິດນີ້ໃຫ້ຢູ່ໃນຕຳແໜ່ງທີ່ຕ້ອງການ. ການຂັບເຄື່ອນດ້ວຍອາກາດ, ດ້ວຍໄຟຟ້າ, ແລະ ດ້ວຍນ້ຳມັນເປັນວິທີທີ່ແຕກຕ່າງກັນໃນການສ້າງການເຄື່ອນໄຫວ; ການເລືອກຄວນເໝາະສົມກັບສິ່ງອຳນວຍຄວາມສະດວກທີ່ມີຢູ່, ຄວາມໄວທີ່ຕ້ອງການ, ແຮງດັນຫຼື ອານຸພາບ, ແລະ ປະຕິກິລິຍາທີ່ຕັ້ງໃຈຕໍ່ການສູນເສຍສັນຍານຫຼື ພະລັງງານ.
ເຄື່ອງວັດແທກຕຳແໜ່ງສາມາດປຽບທຽບການເດີນທາງທີ່ຖືກສັ່ງໃຫ້ກັບຕຳແໜ່ງທີ່ແທ້ຈິງຂອງກົງເຄື່ອນຫຼື ແກນຫຼື ຊຸດເຄື່ອນ, ແລ້ວປັບປຸງຜົນໄດ້ຮັບຈາກອຸປະກອນຂັບເຄື່ອນ. ໃນການໃຊ້ງານແບບປັບຄວາມເຂັ້ມຂົ້ນ, ສິ່ງນີ້ສາມາດຊ່ວຍໃຫ້ ວາວຄວບຄຸມ ຕິດຕາມຕຳແໜ່ງທີ່ຄອມເປີເລີເອີ້ນໄວ້ໄດ້ຢ່າງໃກ້ເຄີຍ. ມັນບໍ່ໄດ້ເອົາອອກເຖິງຄວາມຈຳເປັນທີ່ຈະຕ້ອງປະເມີນຄວາມເຄື່ອນໄຫວ, ຂອບເຂດການເຄື່ອນໄຫວ, ຄຸນນະພາບຂອງອາກາດຫຼື ພະລັງງານ, ແລະ ສະພາບການຂອງຂະບວນການທີ່ຕິດຕັ້ງ.
ລັກສະນະການໄຫຼແມ່ນອີກດ້ານໜຶ່ງທີ່ສຳຄັນໃນການອົບຮົມ. ລັກສະນະເດີມຂອງວາວຖືກວັດແທກໃຕ້ເງື່ອນໄຂການທົດສອບທີ່ກຳນົດ, ໃນຂະນະທີ່ພຶດຕິກຳທີ່ຕິດຕັ້ງແທ້ຈິງຖືກປ່ຽນແປງໂດຍລະບົບທໍ່ທີ່ໃຊ້ຈິງ ແລະ ຄວາມແຕກຕ່າງຂອງຄວາມກົດດັນທີ່ປ່ຽນແປງ. ການອະທິບາຍແບບເສັ້ນຊື່ ແລະ ເສັ້ນສັດສ່ວນເທົ່າກັນອາດເປັນປະໂຫຍດໃນການເລືອກ, ແຕ່ຊື່ເຫຼົ່ານີ້ຢ່າງໃດກໍຕາມບໍ່ໄດ້ກຳນົດພຶດຕິກຳຂອງ ວາວຄວບຄຸມ ໃນວົງຈອນທີ່ເປັນເລື່ອງເລີຍ. ຊ່ວງການເຮັດວຽກທີ່ຄາດວ່າຈະເກີດຂຶ້ນ ແລະ ຄວາມຕ້ານທານຂອງລະບົບຈຳເປັນຕ້ອງໄດ້ທົບທວນ.
ການຄວບຄຸມແບບປັບຄ່າ ແທນທີ່ຈະເປັນການຕັດ-ເປີດ
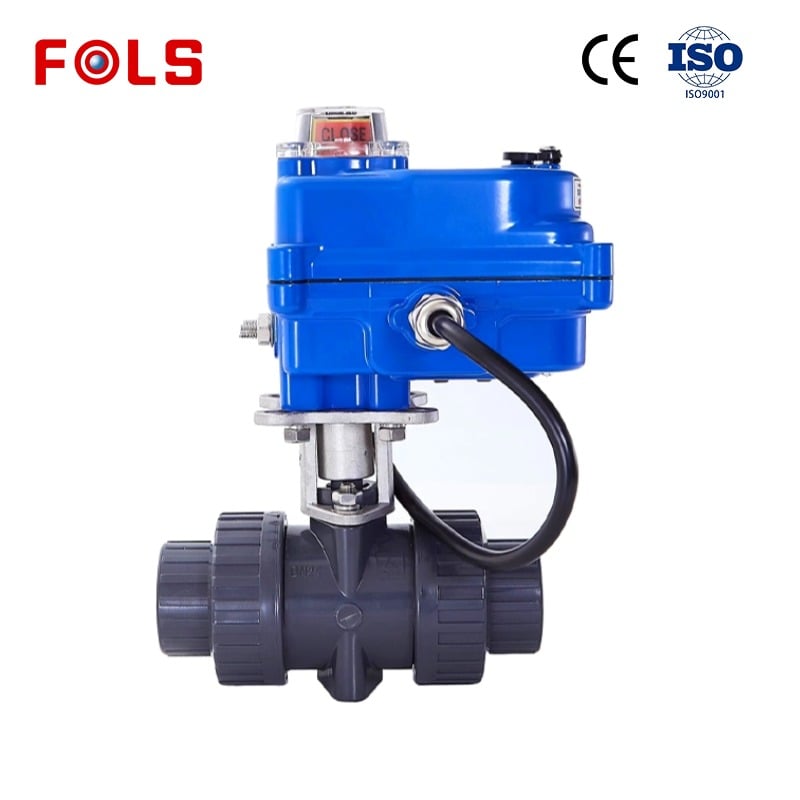
ບໍ່ແຕ່ລະວາວທີ່ເຮັດວຽກອັດຕະໂນມັດຈະຖືກອອກແບບເພື່ອການປັບຄ່າ. ວາວທີ່ຂັບເຄື່ອນດ້ວຍມໍເຕີສອງທາງ ວາວທີ່ຂັບເຄື່ອນດ້ວຍມໍເຕີສອງທາງ ອາດຖືກກຳນົດໃຫ້ໃຊ້ສຳລັບການຕັດ-ເປີດເທົ່ານັ້ນ, ການປ່ຽນເຂດ, ຫຼື ການຈັດລຳດັບການຜະລິດເປັນຊຸດ. ໃນບົດບາດນີ້, ມັນອາດຈະຮັບຄຳສັ່ງທີ່ແຍກຕ່າງຫາກ ແລ້ວເຄື່ອນໄປສູ່ຕຳແໜ່ງສຸດທ້າຍໜຶ່ງຕຳແໜ່ງ. ນີ້ແຕກຕ່າງຈາກ ວາວຄວບຄຸມ ວາວທີ່ເຄື່ອນໄປສູ່ຕຳແໜ່ງກາງຢ່າງຕໍ່ເນື່ອງເພື່ອຄວບຄຸມຕົວແປຂອງຂະບວນການ.
ການແຍກຄວາມແຕກຕ່າງນີ້ບໍ່ຄວນອີງໃສ່ຊື່ຜະລິດຕະພັນເທົ່ານັ້ນ. ບາງຊຸດອຸປະກອນທີ່ຂັບເຄື່ອນດ້ວຍມໍເຕີສາມາດຕັ້ງຄ່າໃຫ້ເຮັດວຽກໃນຮູບແບບການຄວບຄຸມທີ່ປ່ຽນແປງໄດ້ (modulating duty), ໃນຂະນະທີ່ບາງແບບຂອງວາວຖືກອອກແບບມາເປັນພິເສດເພື່ອການຕັດການເຊື່ອມຕໍ່ (isolation) ເທົ່ານັ້ນ. ຄວນຖາມວ່າ: ສັນຍານຄວບຄຸມເປັນປະເພດ on/off ຫຼື ປະເພດສັດສ່ວນ (proportional)? ມີການເຄື່ອນທີ່ເກີດຂຶ້ນບໍ່ເທົ່າໃດຄັ້ງ? ຕ້ອງການຄວາມຖືກຕ້ອງໃນລະດັບໃດ? ແລະ ມີຄວາມຈຳເປັນທີ່ຈະຕ້ອງກຳນົດຕຳແໜ່ງທີ່ວາວຈະຢູ່ເວລາເກີດຂໍ້ຜິດພາດ (fail position) ຫຼືບໍ່? ວາວທີ່ຂັບເຄື່ອນດ້ວຍມໍເຕີສອງທາງ ຄວນຖືກປະເມີນຄ່າຕາມເງື່ອນໄຂເຫຼົ່ານີ້ ແທນທີ່ຈະສົມມຸດວ່າຈະໃຫ້ການຄວບຄຸມທີ່ຄ້າຍຄືກັບວາວປັບຄວາມໄຫຼວ (throttling) ວາວຄວບຄຸມ .
ການຫຼຸດລົງຂອງຄວາມດັນ, ຄວາມສະຖຽນ, ແລະ ຂອບເຂດການໃຊ້ງານກັບຂອງເຫຼວ
Aວາວຄວບຄຸມ ຕ້ອງການຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ພໍເທົ່ານັ້ນເພື່ອສົ່ງຜົນຕໍ່ການໄຫຼ, ແຕ່ຖ້າຄວາມແຕກຕ່າງຂອງຄວາມດັນຫຼາຍເກີນໄປອາດເຮັດໃຫ້ເກີດບັນຫາໃນການດຳເນີນງານ. ໃນການໃຊ້ງານກັບຂອງເຫຼວ, ຄວາມດັນໃນທ້ອງຖິ່ນອາດລົງຕ່ຳກວ່າຄວາມດັນຂອງໄອຂອງຂອງເຫຼວ. ຖ້າເກີດເປັນເບິ່ງໄອຂຶ້ນແລະຄວາມດັນຟື້ນຟູອີກໃນຕອນຕໍ່ມາ, ການຢຸດຕິຂອງເບິ່ງໄອເຫຼົ່ານີ້ຈະເກີດການກັດເຄື່ອງ (cavitation). ຖ້າຄວາມດັນຍັງຄົງຕ່ຳກວ່າຄວາມດັນຂອງໄອຢູ່ເບື້ອງລຸ່ມ, ສະພາບການນີ້ມັກຈະຖືກອະທິບາຍວ່າເປັນການລະເຫີດ (flashing). ສະພາບການທັງສອງນີ້ຕ້ອງໄດ້ຮັບການທົບທວນຢ່າງລະອຽດຕໍ່ຂໍ້ມູນຂະບວນການ, ວິທີການອອກແບບສ່ວນປະກອບພາຍໃນ, ວັດສະດຸ, ລະດັບສຽງ, ແລະ ການຈັດຕັ້ງທີ່ຢູ່ເບື້ອງລຸ່ມ.
Aວາວຄວບຄຸມການໄຫຼທີ່ຊดເຊີຍຄວາມກົດດັນ ເປັນການຈັດການຕໍ່ຄວາມຕ້ອງການທີ່ເຈາະຈົງກວ່າ: ຮັກສາການໄຫຼທີ່ຄ່ອນຂ້າງຄົງທີ່ເຖິງແມ່ນວ່າຈະມີການປ່ຽນແປງຄວາມດັນພາຍໃນເງື່ອນໄຂການອອກແບບ. ມັນບໍ່ແມ່ນການແທນທົ່ວໄປສຳລັບຂະບວນການທົ່ວໄປ ວາວຄວບຄຸມ . ຄວາມເໝາະສົມຂອງມັນຂຶ້ນກັບປະເພດຂອງຂີ້ເຫຼວ, ຄວາມແຕກຕ່າງຂອງຄວາມດັນທີ່ອະນຸຍາດ, ຄວາມຖືກຕ້ອງທີ່ຕ້ອງການ, ການສຳຜັດກັບສິ່ງປົນເປືືອນ, ແລະ ສ່ວນທີເຫຼືອຂອງວົງຈອນທາງດ້ານໄຮໂດຣລິກ ຫຼື ຂະບວນການ. ຖ້າການໃຊ້ງານມີການປ່ຽນແປງຫຼື ເປັນສະພາບທີ່ຮຸນແຮງ, ການຄຳນວນຂະໜາດ ແລະ ລາຍລະອຽດການນຳໃຊ້ຈະຕ້ອງໄດ້ຮັບການຢືນຢັນຈາກວິສະວະກອນ.
ບັນຊີການກວດສອບຂໍ້ມູນທີ່ເປັນປະໂຫຍດ
ກ່ອນທີ່ຈະປຶກສາກ່ຽວກັບການຈັດຕັ້ງຄ່າ ວາວຄວບຄຸມ ຈັດລຽງຂໍ້ມູນທີ່ຄວບຄຸມວຟົງການຂອງວຟົງການຄວບຄຸມ:
- ຂອງເຫຼວທີ່ຜ່ານຂະບວນການ, ລວມທັງອາດຈະມີສານເຂັ້ມ, ການກັດກິນ, ຄວາມດັນຂອງໄອ, ແລະການປ່ຽນແປງໃນປະກອບ.
- ການໄຫຼທີ່ປົກກະຕິ, ຕ່ຳສຸດ ແລະສູງສຸດ; ຄວາມດັນດ້ານເທິງ ແລະລຸ່ມ; ແລະອຸນຫະພູມໃນເວລາເຮັດວຽກ.
- ຕัวແປທີ່ຕ້ອງການຄວບຄຸມ, ຊ່ວງຄ່າທີ່ຕັ້ງໄວ້, ແລະວ່າໆຫນ້າທີ່ນີ້ເປັນການຄວບຄຸມແບບປັບຄ່າຕໍ່ເນື່ອງ ຫຼື ແບບເປີດ/ປິດ.
- ການເຊື່ອມຕໍ່ວາວ, ທິດທາງການຕິດຕັ້ງ, ພື້ນທີ່ທີ່ມີຢູ່ສຳລັບການບໍາລຸງຮັກສາ, ແລະຄວາມງ່າຍໃນການເຂົ້າເຖິງ.
- ພະລັງງານທີ່ມີຢູ່: ອາກາດອັດ, ໄຟຟ້າ ຫຼື ຢານຍົນ, ແລະການເຮັດວຽກເວລາລົ້ມສະຫຼາກ.
- ສັນຍານຄວບຄຸມ, ຄາດໝາຍການຕອບສະຫນອງ, ຄວາມຖີ່ຂອງວຟົງການ, ແລະເອກະສານທີ່ຕ້ອງທบทວນ.
ໃນທາງປະຕິບັດ, ການຈັດຕັ້ງຄ່າ ວາວຄວບຄຸມ ເປັນພຽງສ່ວນໜຶ່ງຂອງຫຼາຍໆສ່ວນໃນຫຼາຍຂັ້ນຕອນຂອງການຄວບຄຸມ. ການພິຈາລະນາເຄື່ອງຂັບເຄື່ອນເປັນເລື່ອງທີ່ເຮັດທີ່ທ້າຍອາດຈະເຮັດໃຫ້ການເຮັດວຽກເວລາລົ້ມສະຫຼາກ, ພະລັງງານທີ່ມີຢູ່, ແລະຄວາມເຂົ້າກັນໄດ້ຂອງສັນຍານຍັງບໍ່ໄດ້ຮັບການແກ້ໄຂ. ໃນທາງດຽວກັນ, ການເລືອກຂະໜາດວາວໃຫ້ເຂົ້າກັບທໍ່ໂດຍບໍ່ທົບທວນຊ່ວງການໄຫຼທີ່ໃຊ້ງານຈິງ ອາດຈະເຮັດໃຫ້ວາວມີການເຄື່ອນທີ່ທີ່ເປັນປະໂຫຍດນ້ອຍໃນເວລາທີ່ຕ້ອງການການຄວບຄຸມ.
ສະຫຼຸບ
Aວາວຄວບຄຸມ ຄວບຄຸມຂະບວນການອຸດສາຫະກຳດ້ວຍການປ່ຽນສັນຍານຈາກເຄື່ອງຄວບຄຸມໃຫ້ເປັນການປ່ຽນແປງທີ່ວັດແທກໄດ້ໃນຄວາມຕ້ານການການລົ້ນ. ການລົ້ນທີ່ປ່ຽນແປງແລ້ວຈະສົ່ງຜົນຕໍ່ຕัวແປທີ່ຢູ່ໃນການຄວບຄຸມ, ແລະການປ້ອນຂໍ້ມູນກັບຄືນຈະຊ່ວຍຊີ້ນຳການປັບປຸງຄັ້ງຕໍ່ໄປ. ເພື່ອການອົບຮົມການນຳໃຊ້ທີ່ເຊື່ອຖືໄດ້, ເລີ່ມຕົ້ນດ້ວຍສະພາບຂອງຂີ້ເຫື່ອ ແລະ ເປົ້າໝາຍຂອງຂະບວນການ, ຫຼັງຈາກນັ້ນຈຶ່ງພິຈາລະນາຄວາມສາມາດຂອງວາວ, ລັກສະນະການເຮັດວຽກ, ອຸປະກອນຂັບເຄື່ອນ, ການເຊື່ອມຕໍ່ສັນຍານ, ການຫຼຸດລົງຂອງຄວາມດັນ, ແລະ ການເຮັດວຽກເວລາເກີດຂໍ້ຜິດພາດ ໂດຍຮວມກັນ. ລຳດັບດັ່ງກ່າວຈະໃຫ້ພື້ນຖານທີ່ຊັດເຈນຂຶ້ນໃນການປະເມີນ ວາວຄວບຄຸມ , a ວາວທີ່ຂັບເຄື່ອນດ້ວຍມໍເຕີສອງທາງ , ຫຼື ວາວຄວບຄຸມການໄຫຼທີ່ຊดເຊີຍຄວາມກົດດັນ ໃນບົດບາດທີ່ເໝາະສົມ.

 ຂ່າວຮ້ອນ

