
 EN
ထိန်းချုပ်ဗာလ်ဖ်သည် စက်မှုလုပ်ငန်းစဉ်များကို မည်သို့ထိန်းညှိပေးသနည်း။
စက်မှုလုပ်ငန်း လည်ပတ်မှု လမ်းကြောင်းတစ်ခုတွင်၊ ထိန်းချုပ်ရေး ဗို့အား ထိန်းချုပ်သူ၏ ဆုံးဖြတ်ချက်ကို လုပ်ငန်းစဉ်၏ ရုပ်ပိုင်းဆိုင်ရာ ပြောင်းလဲမှုအဖြစ်သို့ ပြောင်းလဲပေးသည့် နောက်ဆုံးအစိတ်အပိုင်းဖြစ်သည်။ ၎င်းသည် ပိုက်ကို ဖွင့်ခြင်း သို့မဟုတ် ပိတ်ခြင်းမျှသာ မဟုတ်ပါ။ စနစ်တကျ အသုံးပြုထားသော ထိန်းချုပ်ရေး ဗို့အား လိုအပ်သောစီးဆင်းမှု၊ ဖိအား၊ အပူချိန် သို့မဟုတ် အဆင့်အခြေအနေသို့ လုပ်ငန်းစဉ်ရွေ့လျားနိုင်စေရန် စီးဆင်းမှုခုခံမှုကို ပြောင်းလဲပေးသည်။
အလိုအလျောက်ထိန်းချုပ်မှုရှုထောင့်မှကြည့်လျှင် အသုံးဝင်သောမေးခွန်းမှာ "ဘယ်အဆို့ရှင်က သင့်တော်လဲ" ဟူသောရိုးရှင်းသောမေးခွန်းမဟုတ်ဘဲ အဆို့ရှင်ကိုယ်ထည်၊ actuator၊ feedback signal နှင့် လုပ်ငန်းစဉ်အခြေအနေများ မည်သို့အတူတကွအလုပ်လုပ်သည်ဆိုသည့်အချက်ဖြစ်သည်။ အောက်ဖော်ပြပါအပိုင်းများတွင် ထိုအစီအစဉ်နှင့် စစ်ဆေးမှုများကို ရှင်းပြထားသည်။ ထိန်းချုပ်ရေး ဗို့အား လက်တွေ့လုပ်ငန်းလည်ပတ်မှုအခြေအနေများနှင့် ဆက်စပ်သော ဆွေးနွေးမှု။
ထိန်းချုပ်အဆို့ရှင်နောက်ကွယ်ရှိ ထိန်းချုပ်ကွင်းဆက်
Aထိန်းချုပ်ရေး ဗို့အား ပုံမှန်အားဖြင့် closed loop ၏ တစ်စိတ်တစ်ပိုင်းအဖြစ် လုပ်ဆောင်သည်။ sensor သည် outlet pressure သို့မဟုတ် tank level ကဲ့သို့သော process variable တစ်ခုကို တိုင်းတာသည်။ controller သည် ထိုတိုင်းတာမှုကို setpoint နှင့် နှိုင်းယှဉ်ပြီး output signal တစ်ခု ပေးပို့သည်။ actuator သည် signal ကို လက်ခံရရှိပြီး valve stem၊ shaft၊ plug၊ ball၊ disc သို့မဟုတ် အခြား closure member ကို ရွှေ့သည်။ ထိုလှုပ်ရှားမှုသည် flow passage ကို ပြောင်းလဲစေသည်။ ထိန်းချုပ်ရေး ဗို့အား .
ဥပမာအားဖြင့် အပူဖလှယ်သည့် ထွက်ပေါက်သည် ပစ်မှတ်အပူချိန်ထက် အေးပါက ထိန်းချုပ်ကိရိယာသည် အပူပေးသည့် အလယ်အလတ်ကို ပိုမိုလိုအပ်နိုင်သည်။ ထို့နောက် actuator သည် ထိန်းချုပ်ရေး ဗို့အား ပိုမိုစီးဆင်းခွင့်ပြုသည့် အနေအထားသို့ ဦးတည်သည်။ စီးဆင်းမှုအသစ်သည် အပူလွှဲပြောင်းမှုကို ပြောင်းလဲစေပြီး၊ အာရုံခံကိရိယာသည် ရလဒ်ကို အစီရင်ခံကာ ထိန်းချုပ်ကိရိယာသည် လိုအပ်သလို ဆက်လက်ချိန်ညှိပေးသည်။ ထို့ကြောင့် အဆို့ရှင်သည် သီးခြားအရာတစ်ခုမဟုတ်ဘဲ ထပ်ခါတလဲလဲတုံ့ပြန်ချက်လုပ်ဆောင်ချက်၏ အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။
ရွေ့လျားမှု ဦးတည်ရာသည် လုပ်ငန်းစဉ် ရည်မှန်းချက်နှင့် အဆို့ရှင် လုပ်ဆောင်ချက်ပေါ်တွင် မူတည်ပါသည်။ အဖွင့်များလေလေ တပ်ဆင်မှုတစ်ခုတွင် စီးဆင်းမှုကို တိုးစေနိုင်သော်လည်း၊ ကွဲပြားသော ပိုက်အစီအစဉ် သို့မဟုတ် ပြောင်းပြန်လုပ်ဆောင်သည့် actuator သည် ဆန့်ကျင်ဘက်တုံ့ပြန်မှုကို လိုအပ်နိုင်သည်။ ထို့ကြောင့် ထိန်းချုပ်မှု အတွေးအခေါ်ကို အပြီးသတ်ခြင်းမပြုမီ အချက်ပြလုပ်ဆောင်ချက်၊ တပ်ဆင်ထားသော စီးဆင်းမှု ဦးတည်ရာနှင့် ပျက်ကွက်မှု အနေအထားတို့ကို အတည်ပြုရန် လိုအပ်ပါသည်။
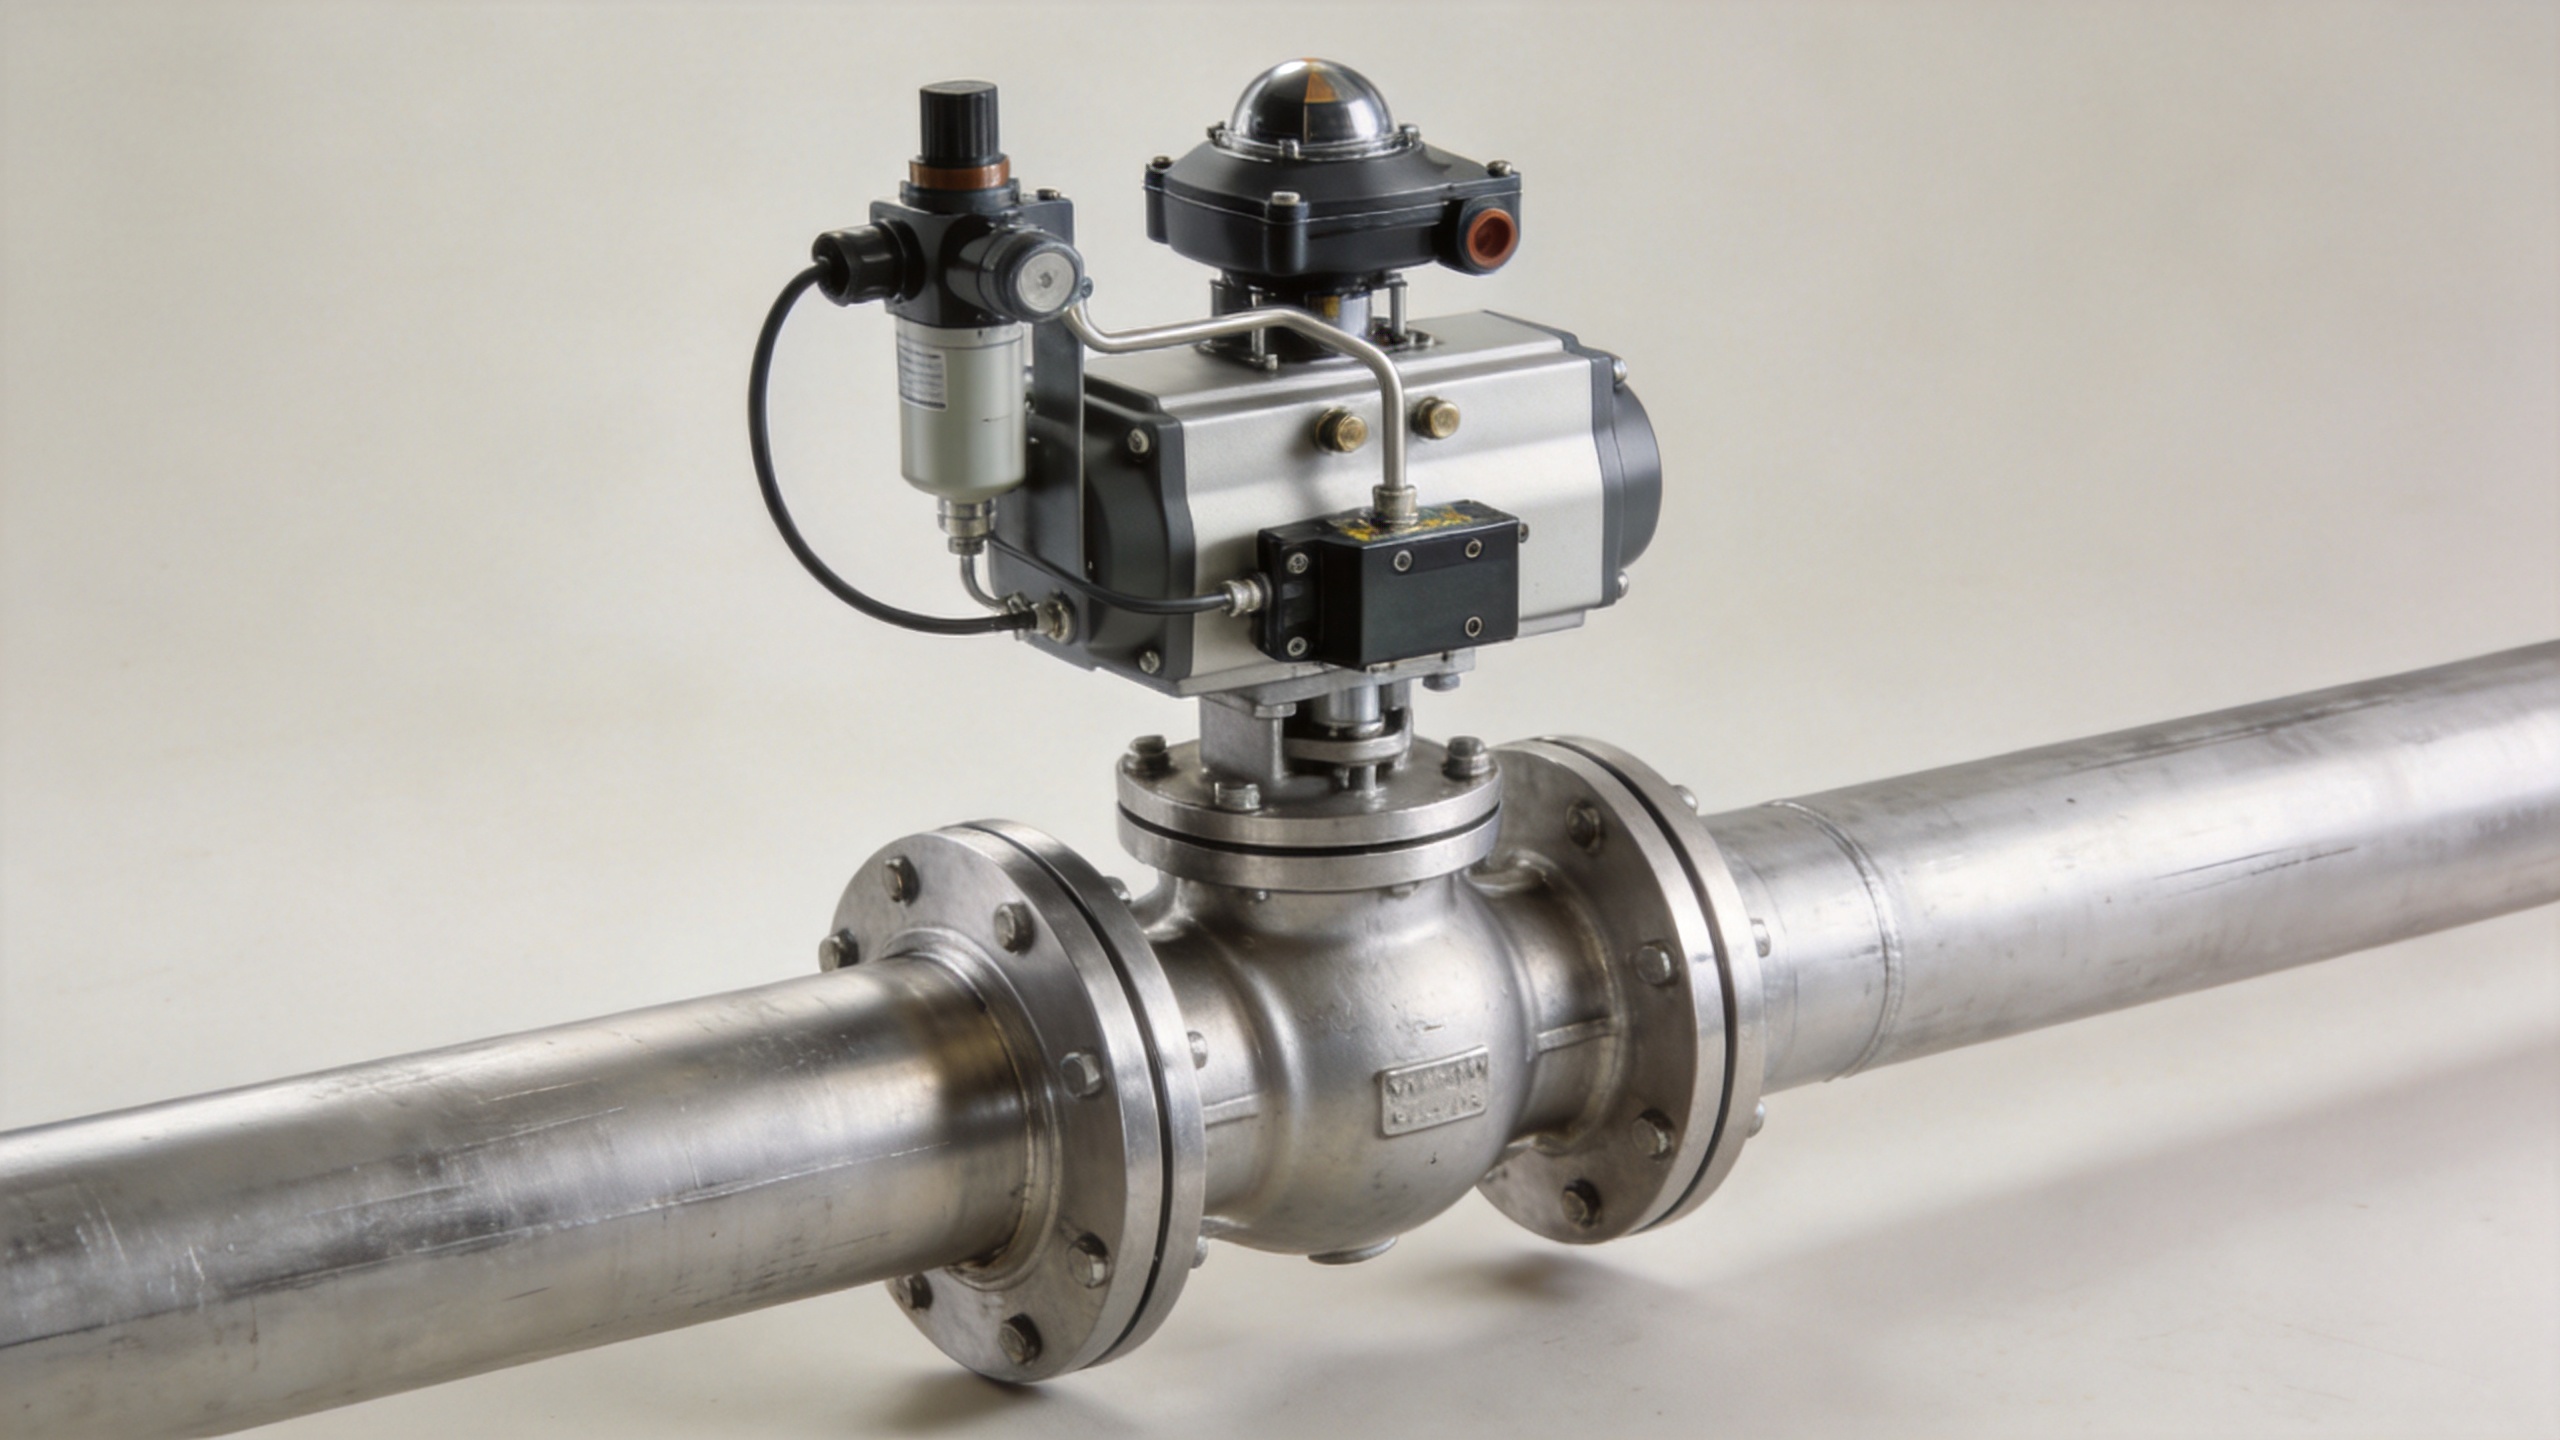
Valve က လုပ်ငန်းစဉ်ကို ဘယ်လိုပြောင်းလဲစေသလဲ
အချိန်တစ်လှိုင်မှာ ထိန်းချုပ်ရေး ဗို့အား ရွေ့လျားသွားသောအခါ၊ ၎င်းသည် ရရှိနိုင်သောစီးဆင်းမှုဧရိယာနှင့် မျဉ်းပေါ်ရှိ ထိုအမှတ်တစ်လျှောက်ရှိ ဖိအားဆုံးရှုံးမှုကို ပြောင်းလဲစေသည်။ ယေဘုယျအားဖြင့်၊ ထိရောက်သောအပေါက်ငယ်တစ်ခုသည် ခုခံမှုကို မြှင့်တင်ပေးပြီး စီးဆင်းမှုကို ကန့်သတ်ထားသည်။ အပေါက်ကြီးတစ်ခုသည် ခုခံမှုကို လျှော့ချပေးပြီး စနစ်၏ ကျန်အပိုင်းများက ၎င်းကို ပံ့ပိုးပေးသည့်အခါ ပိုမိုစီးဆင်းမှုကို ခွင့်ပြုသည်။ ရလဒ်စီးဆင်းမှုကို အထက်နှင့်အောက်ဖိအား၊ အရည်ဂုဏ်သတ္တိများ၊ ပိုက်ဂျီသြမေတြီနှင့် အခြားကန့်သတ်ချက်များကပါ လွှမ်းမိုးသည်။
Aထိန်းချုပ်ရေး ဗို့အား ထို့ကြောင့် စီးဆင်းမှုနှုန်းထက် ပိုမိုလွှမ်းမိုးနိုင်သည်။ level loop တွင်၊ inlet သို့မဟုတ် outlet flow သည် အရည်စာရင်းကို သက်ရောက်မှုရှိသည်။ pressure loop တွင်၊ valve သို့ သတ်မှတ်ထားသော pressure drop သည် ထိန်းချုပ်ထားသော pressure ကို သက်ရောက်မှုရှိသည်။ temperature loop တွင်၊ steam၊ cooling water၊ thermal oil သို့မဟုတ် process-fluid flow ပြောင်းလဲခြင်းသည် အပူလွှဲပြောင်းမှုကို ပြောင်းလဲစေသည်။ valve သည် command တစ်ခုကို တုံ့ပြန်သော်လည်း၊ process response သည် loop သည် အမှန်တကယ်တည်ငြိမ်ပြီး အသုံးဝင်မှုရှိမရှိကို ဆုံးဖြတ်ပေးသည်။
ထိုခြားနားချက်သည် ရွေးချယ်မှုပြုလုပ်စဉ် အရေးကြီးပါသည်။ တစ်ခုတည်းသော ဖိအားအဆင့်သတ်မှတ်ချက် သို့မဟုတ် အမည်ခံအရွယ်အစားသည် ထိန်းချုပ်မှုအရည်အသွေးကို ၎င်းကိုယ်တိုင်ဖော်ပြခြင်းမဟုတ်ပါ။ အဆို့ရှင်၊ actuator၊ controller tuning၊ sensor location နှင့် process dynamics အားလုံးသည် ရလဒ်အတွက် ပံ့ပိုးပေးပါသည်။
အဆို့ရှင်ကိုယ်ထည်၊ အနားသတ်၊ အက်တူတာ နှင့် အနေအထားတုံ့ပြန်ချက်
ကိုယ်ထည်နှင့် အနားကွပ်သည် ရေစိုနေသော စီးဆင်းမှုလမ်းကြောင်းကို သတ်မှတ်ပေးသည်။ ထိန်းချုပ်ရေး ဗို့အား ။ တာဝန်ပေါ် မူတည်၍ ပိတ်ခြင်းအစိတ်အပိုင်းသည် ကမ္ဘာလုံးပုံစံ ပလပ်၊ လည်ပတ်ဘောလုံး၊ လိပ်ပြာပြား သို့မဟုတ် အခြားဂျီသြမေတြီ ဖြစ်နိုင်သည်။ actuator သည် ပိတ်ခြင်းအစိတ်အပိုင်းကို နေရာချရန် အား သို့မဟုတ် torque ကို ထောက်ပံ့ပေးသည်။ လေဖိအား၊ လျှပ်စစ်နှင့် ဟိုက်ဒရောလစ် actuation တို့သည် ထိုလှုပ်ရှားမှုကို ဖန်တီးရန် မတူညီသောနည်းလမ်းများဖြစ်သည်။ ရွေးချယ်မှုသည် ရရှိနိုင်သော utilities များ၊ လိုအပ်သောအမြန်နှုန်း၊ thrust သို့မဟုတ် torque နှင့် signal သို့မဟုတ် power ဆုံးရှုံးမှုအပေါ် ရည်ရွယ်ထားသောတုံ့ပြန်မှုနှင့် ကိုက်ညီသင့်သည်။
positioner တစ်ခုသည် အမိန့်ပေးထားသော ခရီးစဉ်ကို တကယ့် stem သို့မဟုတ် shaft အနေအထားနှင့် နှိုင်းယှဉ်နိုင်ပြီး actuator output ကို ပြင်ဆင်နိုင်သည်။ modulating service တွင်၊ ၎င်းသည် ထိန်းချုပ်ရေး ဗို့အား ထိန်းချုပ်သူ တောင်းဆိုထားသော အနေအထားကို ပိုမိုနီးကပ်စွာ လိုက်နာပါ။ ၎င်းသည် ပွတ်တိုက်မှု၊ ခရီးသွားလာမှု ကန့်သတ်ချက်များ၊ လေ သို့မဟုတ် ပါဝါအရည်အသွေးနှင့် တပ်ဆင်ထားသော လုပ်ငန်းစဉ်အခြေအနေများကို အကဲဖြတ်ရန် လိုအပ်ချက်ကို ဖယ်ရှားမပေးပါ။
စီးဆင်းမှု လက္ခဏာသည် ဆွေးနွေးချက်၏ နောက်ထပ်အရေးကြီးသော အစိတ်အပိုင်းတစ်ခုဖြစ်သည်။ အဆို့ရှင်၏ မွေးရာပါ လက္ခဏာကို သတ်မှတ်ထားသော စမ်းသပ်မှု အခြေအနေများအောက်တွင် တိုင်းတာပြီး တပ်ဆင်ထားသော အပြုအမူကို အစစ်အမှန် ပိုက်စနစ်နှင့် ပြောင်းလဲနေသော ဖိအားကျဆင်းမှုတို့က သက်ရောက်မှုရှိသည်။ မျဉ်းဖြောင့်နှင့် ရာခိုင်နှုန်းညီမျှသော ဖော်ပြချက်များသည် ရွေးချယ်မှု ဘာသာစကားအတွက် အသုံးဝင်နိုင်သော်လည်း အညွှန်းတစ်ခုတည်းက မည်သို့ဆုံးဖြတ်သည်ဆိုသည့်အချက်ကို မဆုံးဖြတ်ပါ။ ထိန်းချုပ်ရေး ဗို့အား သတ်မှတ်ထားသော ကွင်းဆက်တစ်ခုတွင် လုပ်ဆောင်သွားပါမည်။ မျှော်မှန်းထားသော လည်ပတ်မှုအကွာအဝေးနှင့် စနစ်ခုခံမှုကို ပြန်လည်သုံးသပ်ရန် လိုအပ်ပါသည်။
ထိန်းချုပ်မှု ချိန်ညှိခြင်းနှင့် ဖွင့်/ပိတ် အထီးကျန်ခြင်း
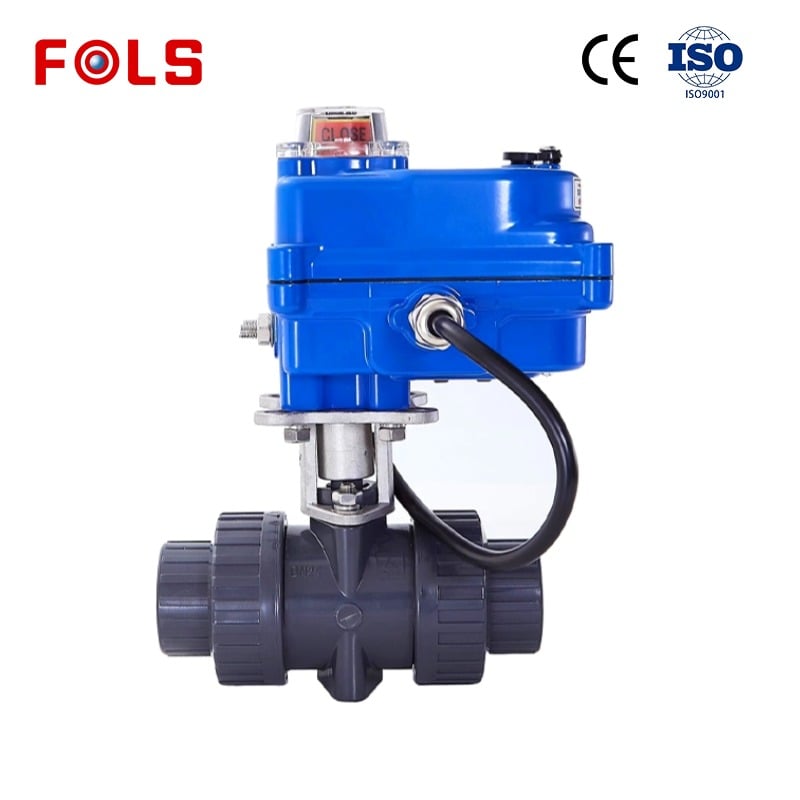
အလိုအလျောက်လုပ်ဆောင်သော အဆို့ရှင်တိုင်းသည် လီဗာကို ထိန်းညှိရန် ရည်ရွယ်ထားခြင်းမဟုတ်ပါ။ ၂ ပေါက် မော်တာသုံး အဆို့ရှင် ရိုးရှင်းသော open/close isolation၊ zone switching သို့မဟုတ် batch sequencing အတွက် သတ်မှတ်နိုင်သည်။ ထိုအခန်းကဏ္ဍတွင်၊ ၎င်းသည် discrete command ကိုလက်ခံရရှိပြီး တစ်ဖက်စွန်းသို့ ခရီးသွားနိုင်သည်။ ၎င်းသည် a နှင့်ကွာခြားသည်။ ထိန်းချုပ်ရေး ဗို့အား လုပ်ငန်းစဉ် ကိန်းရှင်တစ်ခုကို ထိန်းညှိရန် အလယ်အလတ်အဆင့်များကို အကြိမ်ကြိမ်ယူသည်။
ခွဲခြားသတ်မှတ်ခြင်းကို ထုတ်ကုန်အမည်တစ်ခုတည်းပေါ်တွင် အခြေခံ၍ မပြုလုပ်သင့်ပါ။ မော်တာဖြင့်လည်ပတ်သော အစိတ်အပိုင်းအချို့ကို modulating duty အတွက် configure လုပ်နိုင်ပြီး၊ အဆို့ရှင်ဒီဇိုင်းအချို့မှာ အဓိကအားဖြင့် isolation အတွက် ရည်ရွယ်ပါသည်။ control signal သည် on/off သို့မဟုတ် proportional ဖြစ်မဖြစ်၊ ရွေ့လျားမှု မည်မျှမကြာခဏဖြစ်ပေါ်သည်၊ မည်သည့်တိကျမှု လိုအပ်သည်၊ နှင့် သတ်မှတ်ထားသော fail position လိုအပ်သည် ရှိမရှိ မေးမြန်းပါ။ A ၂ ပေါက် မော်တာသုံး အဆို့ရှင် throttling ကဲ့သို့ ထိန်းချုပ်မှုအပြုအမူတူညီသည်ဟု ယူဆမည့်အစား ထိုအခြေအနေများနှင့် နှိုင်းယှဉ်၍ အကဲဖြတ်သင့်သည်။ ထိန်းချုပ်ရေး ဗို့အား .
ဖိအားကျဆင်းမှု၊ တည်ငြိမ်မှုနှင့် အရည်-ဝန်ဆောင်မှု ကန့်သတ်ချက်များ
Aထိန်းချုပ်ရေး ဗို့အား စီးဆင်းမှုကို လွှမ်းမိုးရန် ဖိအားလုံလောက်စွာကျဆင်းရန် လိုအပ်သော်လည်း ဖိအားအလွန်အကျွံကျဆင်းခြင်းသည် လည်ပတ်မှုဆိုင်ရာ စိုးရိမ်မှုများကို ဖြစ်ပေါ်စေနိုင်သည်။ အရည်ဝန်ဆောင်မှုတွင် ဒေသတွင်းဖိအားသည် အရည်၏ အငွေ့ဖိအားအောက်သို့ ကျဆင်းနိုင်သည်။ အငွေ့ပူဖောင်းများ ဖြစ်ပေါ်လာပြီး နောက်ပိုင်းတွင် ဖိအားပြန်တက်လာပါက ၎င်းတို့၏ပြိုကွဲမှုသည် cavitation နှင့် ဆက်စပ်နေသည်။ အောက်ဘက်ရှိ ဖိအားသည် အငွေ့ဖိအားအောက်တွင် ရှိနေပါက အခြေအနေကို ယေဘုယျအားဖြင့် မှိတ်တုတ်မှိတ်တုတ်ဖြစ်နေသည်ဟု ဖော်ပြလေ့ရှိသည်။ အခြေအနေနှစ်ခုစလုံးတွင် လုပ်ငန်းစဉ်ဒေတာ၊ ချိန်ညှိမှုသဘောတရား၊ ပစ္စည်းများ၊ ဆူညံသံနှင့် အောက်ဘက်ရှိ အစီအစဉ်တို့ကို အာရုံစိုက်ပြန်လည်သုံးသပ်ရန် လိုအပ်သည်။
Aဖိအားအပ်နှက်မှုရှိသည့် စီးဆင်းမှုထိန်းချုပ်မော်တော် ပိုမိုတိကျသော လိုအပ်ချက်တစ်ခုကို ဖြေရှင်းပေးသည်- ၎င်း၏ဒီဇိုင်းအခြေအနေများအတွင်း ဖိအားပြောင်းလဲမှုများရှိနေသော်လည်း နှိုင်းယှဉ်လျှင် တသမတ်တည်းရှိသော စီးဆင်းမှုကို ထိန်းသိမ်းခြင်း။ ၎င်းသည် အထွေထွေလုပ်ငန်းစဉ်အတွက် လူတိုင်းအတွက် အစားထိုးနည်းလမ်းမဟုတ်ပါ။ ထိန်းချုပ်ရေး ဗို့အား ၎င်း၏သင့်လျော်မှုသည် အရည်၊ ခွင့်ပြုထားသော ကွဲပြားသောဖိအား၊ လိုအပ်သောတိကျမှု၊ ညစ်ညမ်းမှုထိတွေ့မှုနှင့် ဟိုက်ဒရောလစ် သို့မဟုတ် လုပ်ငန်းစဉ်ပတ်လမ်း၏ ကျန်အပိုင်းများပေါ်တွင် မူတည်ပါသည်။ ဝန်ဆောင်မှုသည် ပြောင်းလဲလွယ်ပါက သို့မဟုတ် ပြင်းထန်ပါက အရွယ်အစားနှင့် အသုံးချမှုအသေးစိတ်အချက်အလက်များသည် အင်ဂျင်နီယာအတည်ပြုချက် လိုအပ်ပါသည်။
လက်တွေ့ကျသော အချက်အလက် စစ်ဆေးရမည့်စာရင်း
တစ်ခု မဆွေးနွေးခင်မှာ ထိန်းချုပ်ရေး ဗို့အား ပြင်ဆင်မှု၊ ထိန်းချုပ်မှု ကွင်းဆက်ကို ထိန်းချုပ်သည့် အချက်အလက်များကို စီစဉ်ပါ-
- ဖြစ်နိုင်ချေရှိသော အစိုင်အခဲများ၊ သံချေးတက်ခြင်း၊ အငွေ့ဖိအားနှင့် ပါဝင်မှုပြောင်းလဲမှုများ အပါအဝင် လုပ်ငန်းစဉ်အရည်။
- ပုံမှန်၊ အနည်းဆုံး နှင့် အများဆုံးစီးဆင်းမှု၊ အထက်နှင့် အောက်ဖိအား၊ နှင့် လည်ပတ်မှုအပူချိန်။
- လိုအပ်သော ထိန်းချုပ်ထားသော variable၊ setpoint range နှင့် duty သည် modulating ဖြစ်သည် သို့မဟုတ် on/off ဖြစ်သည်ကို သိရှိရန်။
- အဆို့ရှင်ချိတ်ဆက်မှု၊ တပ်ဆင်မှုဦးတည်ချက်၊ ရရှိနိုင်သော ပြုပြင်ထိန်းသိမ်းမှုနေရာနှင့် လက်လှမ်းမီမှု။
- ရရှိနိုင်သော လေ၊ လျှပ်စစ် သို့မဟုတ် ဟိုက်ဒရောလစ် စွမ်းအင်နှင့် လိုအပ်သော ပျက်ကွက်မှုလုပ်ဆောင်ချက်။
- ထိန်းချုပ်မှုအချက်ပြမှု၊ တုံ့ပြန်ချက်မျှော်လင့်ချက်၊ စက်ဝန်းကြိမ်နှုန်းနှင့် ပြန်လည်သုံးသပ်ရန် လိုအပ်သော စာရွက်စာတမ်းများ။
လက်တွေ့တွင်၊ ထိန်းချုပ်ရေး ဗို့အား ထိန်းချုပ်မှုကွင်းဆက်၏ အစိတ်အပိုင်းတစ်ခုသာဖြစ်သည်။ actuator ကို နောက်မှစဉ်းစားခြင်းသည် ပျက်ကွက်မှုလုပ်ဆောင်ချက်၊ ရရှိနိုင်သောစွမ်းအင်နှင့် အချက်ပြလိုက်ဖက်မှုတို့ကို မဖြေရှင်းနိုင်ဘဲ ကျန်ခဲ့နိုင်သည်။ အလားတူပင်၊ လည်ပတ်မှုစီးဆင်းမှုအကွာအဝေးကို ပြန်လည်သုံးသပ်ခြင်းမရှိဘဲ အဆို့ရှင်အရွယ်အစားကို ပိုက်နှင့် ကိုက်ညီအောင်ပြုလုပ်ခြင်းသည် အဆို့ရှင်အား ထိန်းချုပ်မှုလိုအပ်သည့်နေရာတွင် အသုံးဝင်သောခရီးသွားမှုအနည်းငယ်သာရှိစေနိုင်သည်။
အဆုံးသတ်
Aထိန်းချုပ်ရေး ဗို့အား ထိန်းချုပ်ကိရိယာအချက်ပြမှုကို စီးဆင်းမှုခုခံမှုတွင် တိုင်းတာထားသောပြောင်းလဲမှုအဖြစ်သို့ ဘာသာပြန်ဆိုခြင်းဖြင့် စက်မှုလုပ်ငန်းစဉ်တစ်ခုကို ထိန်းညှိပေးသည်။ ထို့နောက် ပြောင်းလဲသွားသောစီးဆင်းမှုသည် ထိန်းချုပ်ထားသောကိန်းရှင်ကို သက်ရောက်မှုရှိပြီး တုံ့ပြန်ချက်သည် နောက်ချိန်ညှိမှုကို လမ်းညွှန်ပေးသည်။ ယုံကြည်စိတ်ချရသော အသုံးချမှုဆွေးနွေးမှုအတွက် အရည်အခြေအနေများနှင့် လုပ်ငန်းစဉ်ရည်မှန်းချက်များဖြင့် စတင်ပြီးနောက် အဆို့ရှင်စွမ်းရည်၊ ဝိသေသလက္ခဏာ၊ actuator၊ အချက်ပြဆက်သွယ်မှု၊ ဖိအားကျဆင်းမှုနှင့် ပျက်ကွက်မှုလုပ်ဆောင်ချက်တို့ကို အတူတကွ စစ်ဆေးပါ။ ထိုအစီအစဉ်သည် အကဲဖြတ်ရန်အတွက် ပိုမိုရှင်းလင်းသောအခြေခံကို ပေးစွမ်းသည်။ ထိန်းချုပ်ရေး ဗို့အား a ၂ ပေါက် မော်တာသုံး အဆို့ရှင် သို့မဟုတ် ဖိအားအပ်နှက်မှုရှိသည့် စီးဆင်းမှုထိန်းချုပ်မော်တော် မှန်ကန်သောအခန်းကဏ္ဍတွင်။

 အရေးကြီးသော သတင်းများ

