
 EN
現代の流量制御システムにおける電動アクチュエータ
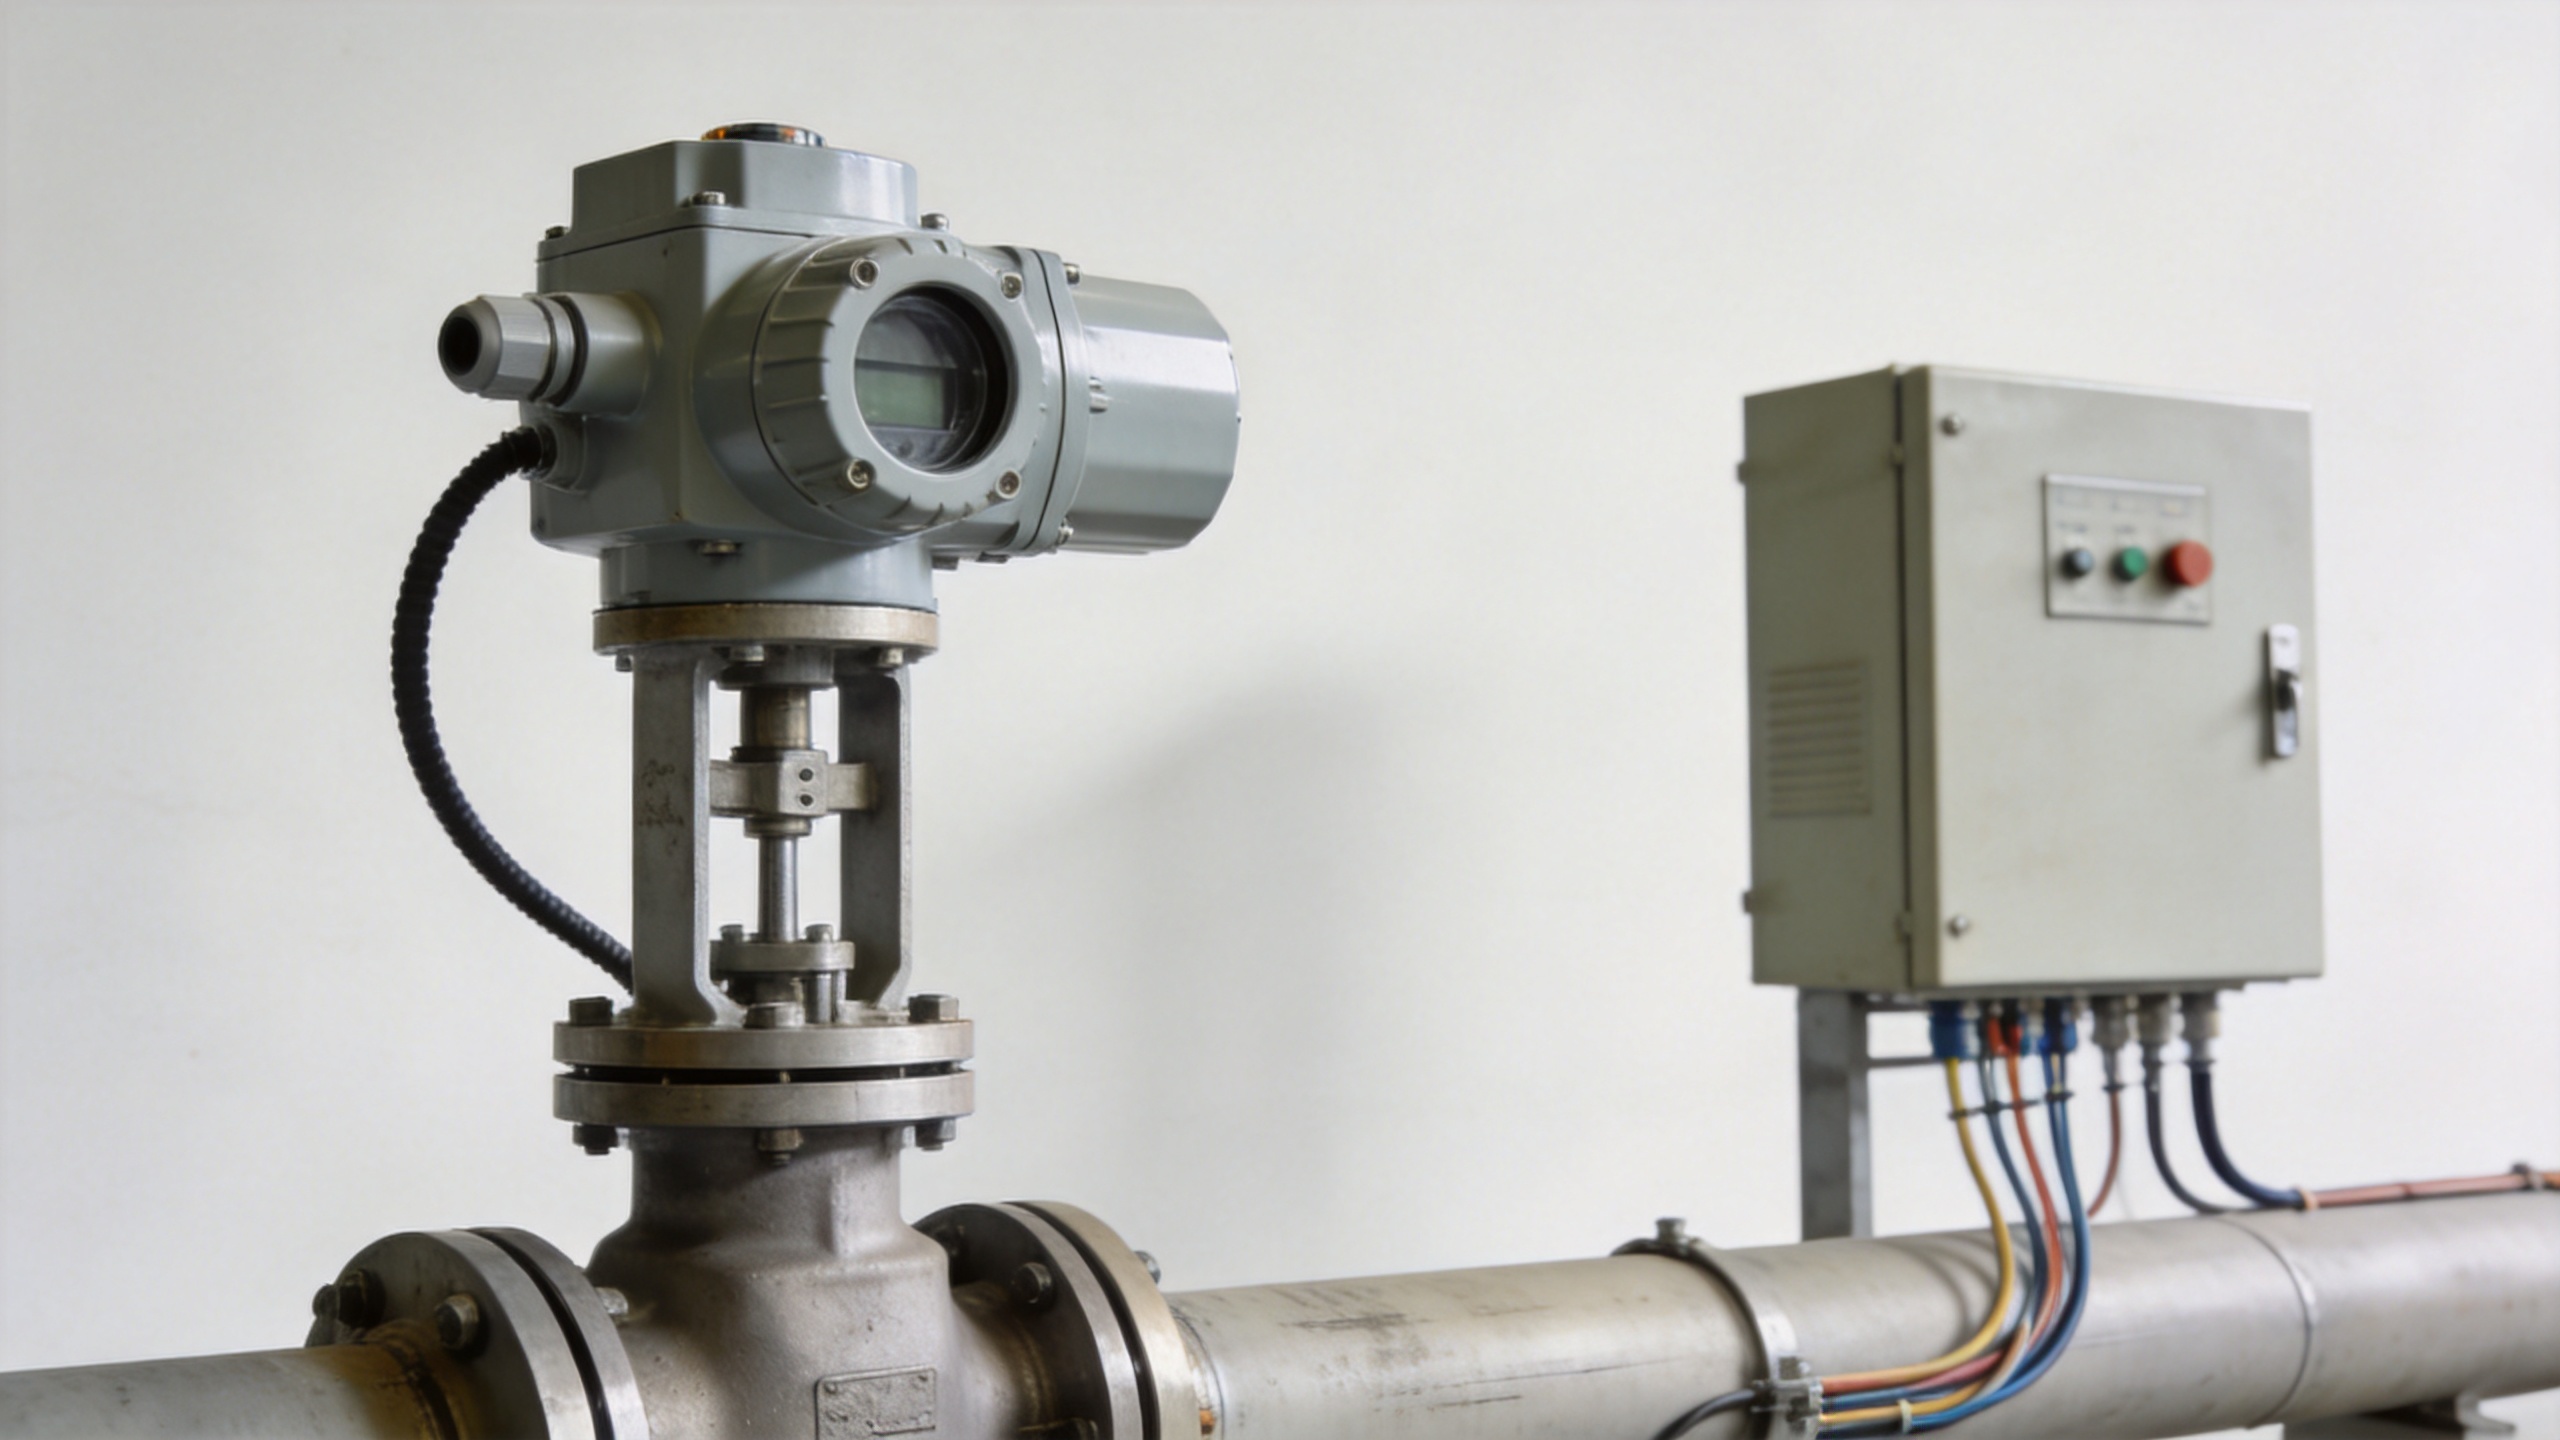
現代のフローコントロールループでは、バルブの応答性は、それを駆動する装置の性能に等しくなります。 電動動装置 電動アクチュエータは、電力と制御指令をバルブの動作に変換し、プラント内の圧縮空気供給に依存することなく、オペレーターが遮断、流量調節、位置フィードバックを自動化できるように支援します。自動化制御のアドバイザーの立場から見れば、単に「アクチュエータが電動か否か」という問いではなく、「バルブ本体、プロセス条件、制御信号、取付けインターフェース、保守計画が互いに整合しているか」が、より本質的な問いとなります。
この区別が重要である理由は、アクチュエータがバルブ選定後に後付けで選ぶ「付属品」ではないからです。むしろ、それは最終制御アセンブリの不可欠な構成要素なのです。優れた仕様書は、プロセス要件から現場設置後の実際の動作まで、一貫性と追跡可能性のある設計経路を明示します。一方、不十分な仕様書では、トルク、作動サイクル、環境保護性能、フィードバック機能といった重要な要素が、据付後の試運転段階に至っても未解決のまま残るおそれがあります。
フローコントロールループにおける電動アクチュエータの役割
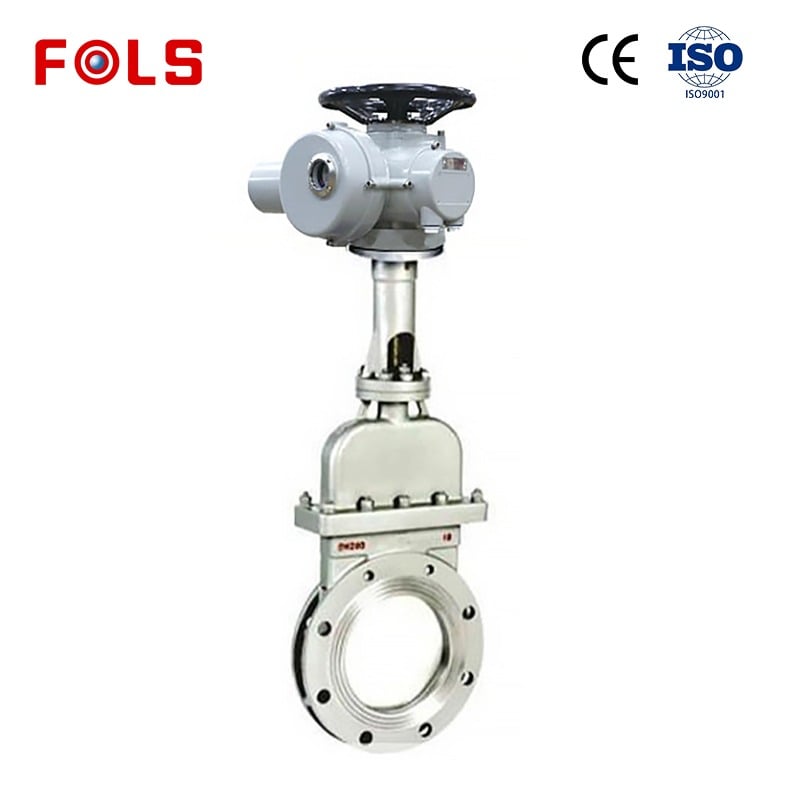
「 電動動装置 モーター、ギア、制御装置、および出力機構を用いてバルブを回転または位置決めします。クォーターターンバルブでは、出力機構が通常、シャフトを所定の角度だけ回転させます。マルチターンバルブでは、シャフトを繰り返し回転させます。構成に応じて、アクチュエーターは単純な開閉指令、比例制御信号、あるいはネットワーク経由の指令を受け取り、制御システムに対して状態または位置信号を返します。
この機能により、流量制御ループは現場機器とPLC、DCS、またはローカル制御ロジックを接続できます。ただし、「電動式」といっても、必ずしも高精度な制御が実現されるわけではありません。分解能、再現性、応答速度、トルク特性、限界位置設定、およびバルブ自体の流量特性など、さまざまな要素が制御結果に影響を与えます。絞り制御用途では、バルブとアクチュエーターを個別にカタログから選定するのではなく、一体として評価する必要があります。
電動式アクチュエーターがより広く採用される理由
「 電動動装置 電源および制御配線の供給・保守が、清浄で信頼性の高いインストルメント用空気より容易な場合に、電動式が魅力的となることがあります。また、現場表示、遠隔操作、設定可能な行程制限、または上位監視システムへのフィードバックを必要とする設置においても、電動式は構成を簡素化できます。ただし、これらは実用上の利点であり、絶対的な規則ではありません。高速サイクル動作、既存のプラント空気配管構成、あるいは特定の故障時動作(フェイルアクション)方針が設計を左右する場合には、依然として空気式が適切である可能性があります。
したがって、選定はまず運用シナリオから始めます。該当バルブは主にオン/オフの遮断用途か、頻繁に調整される制御(モジュレーティング)用途か、あるいは緊急時に関連する機能か? その動作速度はどの程度必要か? 電源喪失時にはどのような動作が求められるか? こうした問いに対する答えこそが、単なるエネルギー源への好み以上に、アクチュエータ選定を確実に規定します。
バルブおよびプロセス条件から選定を開始してください
頑丈な 電動動装置 選定は、バルブの実際の動作トルクまたは推力要件(必要に応じて、初期開弁および閉弁時の条件も含む)から開始します。公称バルブ口径のみでは不十分です。差圧、流体の特性、温度、シール部の摩擦、堆積物、操作履歴、およびバルブ軸やパッキンの状態などにより、実際の運転時に必要な力を変化させる可能性があります。
関連するプロセス条件におけるバルブのトルクまたは推力値を文書化された形で確認し、特に重要なストローク範囲においてアクチュエータ出力を検証してください。根拠の明示されていない安全率を単に加算することは、負荷の理解に代わるものではありません。過大なアクチュエータは独自の問題を引き起こす可能性があり、一方、過小なアクチュエータはストール、トリップ、あるいは再現性のある完全閉止が達成できないおそれがあります。
- バルブの動作特性: バルブの種類、ストローク、軸構造、初期開弁および閉弁時の要求、および想定される制御用途。
- プロセス条件: 流体の状態、差圧、温度、固形物の有無、腐食性、およびこれらの条件が変動するかどうか。
- 機械的インターフェース: 取付パターン、カップリング、許容軸方向荷重または横方向荷重、ハンドホイールへのアクセス性、およびバルブ周辺のクリアランス。
- 電気・制御関連: 供給電圧、指令方式、フィードバックの有無、ケーブル配線、ローカル制御機能、および統合責任の所在。
このチェックリストは、同口径のバルブすべてに一律に同じアクチュエータを適用するというよくある安易な判断を防ぎます。同一シリーズのバルブでも、流体の種類、差圧、あるいは動作頻度が変わると、その挙動は異なります。
作動率、速度、制御モードを適切に選定する
トルクは「必要な出力の大きさ」を示します。一方、作動率は「どの程度の頻度で、どれだけの時間動作させるか」を示します。 電動動装置 装置は、その定格範囲内で動作可能となります。たとえば、偶発的な遮断用途には適していても、継続的な再位置決め用途には不適である場合があります。サプライヤーが提示する定格作動率を、起動時、通常運転時、点検時、異常運転時など、想定されるすべての指令パターンと照らし合わせて確認してください。
速度にも、同様の厳密さが求められます。短いストローク時間が、あるプロセス応答において有利に働く場合もありますが、バルブの特性と制御ループのチューニングが整合していないと、機械的ストレスの増加や安定した制御の困難化を招く可能性があります。逆に、非重要な遮断ポイントでは、意図的に遅めの作動器でも十分に機能することがあります。必要な応答性能は、「速い」「遅い」といった一般論ではなく、プロセス上の要件として明確に記述する必要があります。
制御用(モジュレーティング)サービスの場合、入力信号およびフィードバック構成を明確に仕様化してください。一般的な要件には、アナログ指令、ディスクリートな開/閉信号、位置フィードバック、通信インタフェースなどがあります。空気圧制御アーキテクチャにおいては、電子式空気圧調整器(EPR)が関連する場合がありますが、これはモータ駆動バルブアクチュエータとは異なる制御経路を担います。両者を信号レベルおよびエネルギー供給レベルで比較検討することで、チームは、空気圧制御部品を電動作動仕様に誤って混入させることを防げます。
設置環境からのアセンブリ保護
環境適合性はシステム全体の問題です。アクチュエータの筐体、ケーブル導入口、コネクタ、ローカル制御装置、取付け方向など、すべてが設置場所に適している必要があります。筐体の粉塵および水の侵入に対する保護性能を評価するための国際規格IEC 60529によるIP等級(防護等級)が広く知られていますが、必要な等級は実際の設置場所に基づき、納入される構成で確認する必要があります。
たとえば、屋内乾燥環境と、洗浄作業がある場所、沿岸部、粉塵の多い場所、屋外などでは、それぞれ異なるリスクが生じます。温度の極端な変化、結露、振動、危険区域への対応要件、点検時のアクセス性なども、単に「IP等級」という表記以上に重要です。IPコードが掲載されていればすべての環境要件が満たされるとは限らないため、関連する技術資料、オプション、設置上の制約を必ず確認してください。
電動アクチュエータと空気圧式ゲートバルブ:アーキテクチャ全体を比較する
A空気式ゲートバルブ 圧縮空気で駆動されるバルブアセンブリを示します。一方、 電動動装置 電動駆動方式を示しており、互換性のあるバルブタイプに取り付けることができます。ただし、バルブの機能、ストローク、故障時動作(フェイルポジション)、作動頻度、利用可能な動力源、および保守能力を事前に明確に定義しない限り、これらを単純な一対一の代替品として扱ってはなりません。
| 意思決定領域 | 電動方式に関する確認事項 | 空気式(パネumatic)方式に関する確認事項 |
|---|---|---|
| 動力源の確保状況 | 安定した電源と保護された配線が確保されていますか? | 使用場所で清浄で信頼性の高い制御用空気(インスツルメント・エアー)が確保されていますか? |
| 制御統合 | どの種類の指令入力、フィードバック出力、ローカル操作機能、および通信機能が必要ですか? | どのソレノイドバルブ、ポジショナー、または空気圧制御部品が必要ですか? |
| 故障時の挙動 | 電源喪失時に何が起こるべきか、およびそれを支える機械的・電気的な仕組みは何か? | 空気供給が停止した際に何が起こるべきか、およびスプリングや空気容積の設計はどのように検証されるか? |
| メンテナンス | チームは配線、シール、ギア比、行程設定を安全に点検できるか? | チームは空気品質、チューブ、継手、および空圧アクセサリを適切に保守できるか? |
目的は優劣を判定することではなく、調達前に不確実な要素を可視化することにある。たとえば、空圧式ゲートバルブは、既に空気供給システムや故障時動作要件が明確に定められた現場に適しているかもしれない。一方、電動式の構成は、電気的統合や位置情報報告が明確な課題となる別の現場に適しているかもしれない。いずれの場合も、実際のバルブおよびプロセスに対する妥当性確認が必要である。
据付・保守による制御信頼性の維持
据え付け作業では、単に開閉試験が成功したことを記録するだけではなく、行程限界、回転方向、現場および遠隔操作指令、インタロック機能、フィードバックのスケーリング、アラーム動作、および電源喪失など現実的に起こりうる異常事象に対する応答を確認する必要があります。また、当該装置が流量制御(モジュレーション)を行う場合、承認済みのプロセス安全条件のもとで試験を行い、その際に使用した設定値を記録してください。
起動後の保守点検では、以下の要因による負荷変化に注意が必要です。 電動動装置 ・バルブ内部の摩擦増加、パッキングの調整不良、腐食、浸水、接続部の緩み、異常な発熱、または作動頻度の変化などです。自動化は保守作業を不要にするものではなく、点検対象となる部品が変化するだけです。据え付け時に作成した簡易な基準記録(ベースライン)があれば、その後の故障診断がはるかに効果的になります。
実用的な仕様策定の手順
- バルブの機能を明確に定義します:遮断用、流量制御(モジュレーション)用、あるいはその他の制御動作用のいずれか。
- 関連する行程全範囲にわたって、プロセス条件およびバルブのトルクまたは推力の算定根拠を文書化します。
- を選択してください 電動動装置 出力、走行距離、速度、負荷率、および取付配置をその基準に対して確認します。
- 電源、制御指令、フィードバック、ローカル制御機能、および制御システムの所有権を明記します。
- 設置環境に応じて筐体および付属機器の構成を決定し、関連する技術文書を検証します。
- 機器が現場に到着する前に、試運転試験内容、保守作業へのアクセス性、予備部品、および記録管理方法について合意します。
これらの詳細を早期に確定できれば、 電動動装置 制御弁は、現代の流量制御システムにおいて管理可能な構成要素として位置づけられ、後工程での互換性問題とはならなくなります。次に有効なステップは、最終選定の前に、弁の仕様データ、動作順序、必要な動力・媒体(ユーティリティ)、およびインターフェース要件を一冊のレビュー可能な仕様書にまとめることです。
 最新ニュース

