
 EN
ເຄື່ອງຂັບເຄື່ອນໄຟຟ້າໃນລະບົບຄວບຄຸມການຫຼີ້ນທີ່ທັນສະໄໝ
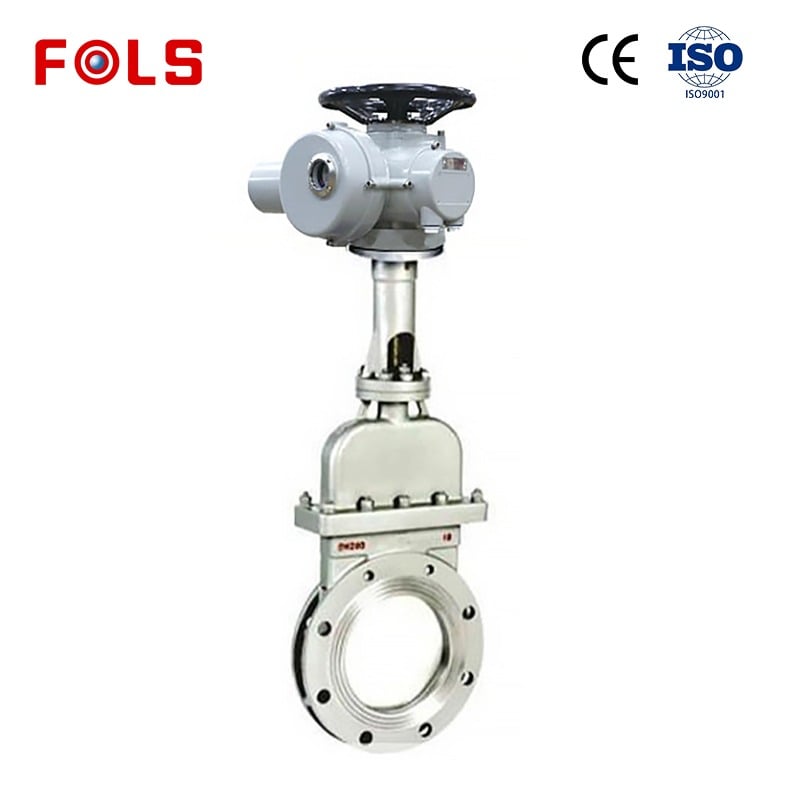
ໃນວົງຈອນຄວບຄຸມການຫຼື່ນທີ່ທັນສະໄໝ ວາວແມ່ນມີຄວາມໄວຕໍ່ການຕອບສະຫນອງເທົ່າທີ່ອຸປະກອນທີ່ຂັບເຄື່ອນມັນເຮັດໄດ້. ອຸປະກອນ ອັກຕູເອເຕີໄຟຟ້າ ປ່ຽນພະລັງງານໄຟຟ້າ ແລະ ຄຳສັ່ງຄວບຄຸມເປັນການເຄື່ອນທີ່ຂອງວາວ ເພື່ອຊ່ວຍໃຫ້ຜູ້ປະຕິບັດການອັດຕະໂມເມດການຕັດການຫຼື່ນ ການຄວບຄຸມການຫຼື່ນ ແລະ ການສົ່ງຄືນຂໍ້ມູນຕຳແໜ່ງ ໂດຍບໍ່ຕ້ອງອີງໃສ່ອາກາດຈາກໂຮງງານ. ຈາກມຸມມອງຂອງທີ່ປຶກສາດ້ານການຄວບຄຸມອັດຕະໂມເມດ ຄຳຖາມທີ່ເປັນປະໂຫຍດບໍ່ແມ່ນພຽງແຕ່ວ່າອຸປະກອນຂັບເຄື່ອນແມ່ນໄຟຟ້າຫຼືບໍ່. ແຕ່ເປັນວ່າວາວ ເງື່ອນໄຂຂອງຂະບວນການ ສັນຍານຄວບຄຸມ ຈຸດເຊື່ອມຕໍ່ການຕິດຕັ້ງ ແລະ ແຜນການບໍາຮຸງຮັກສາເຮັດວຽກຮ່ວມກັນໄດ້ດີຫຼືບໍ່.
ຄວາມແຕກຕ່າງນີ້ມີຄວາມສຳຄັນເພາະວ່າອຸປະກອນຂັບເຄື່ອນບໍ່ແມ່ນອຸປະກອນເພີ່ມເຕີມທີ່ເລືອກຫຼັງຈາກວາວ. ມັນເປັນສ່ວນໜຶ່ງຂອງຊຸດຄວບຄຸມສຸດທ້າຍ. ການລະບຸຂໍ້ມູນທີ່ດີຈະສ້າງເສັ້ນທາງທີ່ສາມາດຕິດຕາມໄດ້ຈາກຄວາມຕ້ອງການຂອງຂະບວນການໄປສູ່ການປະຕິບັດທີ່ຕິດຕັ້ງແລ້ວ; ສ່ວນການລະບຸຂໍ້ມູນທີ່ອ່ອນແອອາດເຮັດໃຫ້ຄວາມແຮງບິດ ວັฏຈັກການໃຊ້ງານ ການປ້ອງກັນສິ່ງແວດລ້ອມ ຫຼື ຟັງກ්ຊັນການສົ່ງຄືນຂໍ້ມູນຍັງບໍ່ຖືກກຳນົດຢ່າງຊັດເຈນຈົນເຖິງຂະບວນການເລີ່ມໃຊ້ງານ.
ຫຼັກໆແລ້ວອຸປະກອນຂັບເຄື່ອນໄຟຟ້າເຮັດຫຍັງໃນວົງຈອນຄວບຄຸມການຫຼື່ນ
ແລະ ອັກຕູເອເຕີໄຟຟ້າ ໃຊ້ມໍເຕີ, ເກີຣ໌, ອຸປະກອນຄວບຄຸມ, ແລະ ເຄື່ອງຈັກສົ່ງຜົນໄດ້ເພື່ອປັບຫຼືຈັດຕຳແໜ່ງຂອງວາວ. ສຳລັບວາວທີ່ເປີດ-ປິດດ້ວຍການປັບເທິງເຄື່ອງຈັກ 90 ອົງສາ (quarter-turn valves), ຜົນໄດ້ຈະປັບສະເຕີມ (stem) ໃຫ້ຫຼືນໄປເຖິງມຸມທີ່ກຳນົດໄວ້. ສຳລັບວາວທີ່ເປີດ-ປິດດ້ວຍການປັບຫຼາຍຄັ້ງ (multi-turn valves), ມັນຈະຂັບການຫຼືນຂອງສະເຕີມຢ້າງຕໍ່ເນື່ອງ. ຂຶ້ນກັບຮູບແບບການຕິດຕັ້ງ, ອຸປະກອນຄວບຄຸມອາດຈະຮັບຄຳສັ່ງເປີດ/ປິດງ່າຍໆ, ຄຳສັ່ງປັບຄວາມເຂັ້ມຂອງສັນຍານ (modulating signal), ຫຼື ຄຳສັ່ງທີ່ເຊື່ອມຕໍ່ຜ່ານເຄືອຂ່າຍ (networked command) ແລະ ສ่งຄືນສັນຍານສະຖານະການ ຫຼື ຕຳແໜ່ງໃຫ້ກັບລະບົບຄວບຄຸມ.
ຄວາມສາມາດດັ່ງກ່າວເຮັດໃຫ້ວົງຈອນຄວບຄຸມການໄຫຼ (flow-control loop) ສາມາດເຊື່ອມຕໍ່ອຸປະກອນທີ່ຕິດຕັ້ງຢູ່ເຂດການ (field equipment) ກັບ PLC, DCS, ຫຼື ລະບົບຄວບຄຸມທ້ອງຖິ່ນ (local control logic). ແຕ່ຢ່າງໃດກໍຕາມ, ຄຳວ່າ “ໄຟຟ້າ” (electric) ບໍ່ໄດ້ໝາຍຄວາມວ່າຄວບຄຸມໄດ້ຢ່າງຖືກຕ້ອງທັນທີທັນໃດ. ຄວາມລະອອງ (resolution), ຄວາມຊົ້າຄືນໄດ້ (repeatability), ຄວາມໄວ້, ພຶດຕິກຳການສົ່ງຜົນ (torque behavior), ການຕັ້ງຄ່າຈຸດຈຳກັດ (limit settings), ແລະ ລັກສະນະການໄຫຼຂອງວາວເອງ (valve’s own flow characteristic) ທັງໝົດນີ້ມີອິດທິພົວຕໍ່ຜົນໄດ້. ສຳລັບການຄວບຄຸມການໄຫຼຢ່າງລະອອງ (throttling service), ວາວ ແລະ ອຸປະກອນຄວບຄຸມຕ້ອງຖືກປະເມີນຄ່າເປັນໜຶ່ງຊຸດ (one assembly) ແທນທີ່ຈະເລືອກແຕ່ລະຊິ້ນຢ່າງແຍກຕ່າງຫາກຈາກບໍລິການສິນຄ້າ (catalog selections).
ເຫດຜົນທີ່ເລືອກໃຊ້ອຸປະກອນຄວບຄຸມແບບໄຟຟ້າເປັນປົກກະຕິ
ແລະ ອັກຕູເອເຕີໄຟຟ້າ ສາມາດເປັນທີ່ນັບຖືເມື່ອພະລັງງານໄຟຟ້າ ແລະ ລະບົບວາງສາຍຄວບຄຸມສາມາດຕິດຕັ້ງ ຫຼື ດຳລົງຮັກສາໄດ້ງ່າຍກວ່າອາກາດສຳລັບເຄື່ອງມືທີ່ສະອາດ ແລະ ເຊື່ອຖືໄດ້. ມັນຍັງສາມາດເຮັດໃຫ້ການຕິດຕັ້ງງ່າຍຂຶ້ນສຳລັບການແສດງຜົນຢູ່ທ້ອງຖິ່ນ, ຄຳສັ່ງຈາກໄລຍະໄກ, ຂອບເຂດການເຄື່ອນທີ່ທີ່ສາມາດປັບແຕ່ງໄດ້, ຫຼື ການສົ່ງຄຳຕອບກັບລະບົບຄວບຄຸມສູງ. ນີ້ແມ່ນຂໍ້ດີທາງດ້ານການນຳໃຊ້ຈິງ ບໍ່ແມ່ນກົດເກນທົ່ວໄປ: ວິທີແກ້ໄຂດ້ວຍອາກາດອາດຈະຍັງເໝາະສົມຢູ່ເມື່ອຕ້ອງການການປ່ຽນສະຖານະຢ່າງໄວ, ສາຍອາກາດຂອງໂຮງງານ, ຫຼື ນະໂຍບາຍການດຳເນີນງານໃນສະຖານະການລົ້ມສະຫຼາກ.
ການμີການμີການຕັດສິນໃຈຄວນເລີ່ມຕົ້ນດ້ວຍສະຖານະການການໃຊ້ງານ. ວາວນີ້ເປັນຈຸດຕັດຕໍ່ເປີດ/ປິດເປັນຫຼັກ, ເປັນອຸປະກອນຄວບຄຸມທີ່ຕ້ອງປັບເປີ່ຍນເລື້ອຍໆ, ຫຼື ມີໜ້າທີ່ທີ່ກ່ຽວຂ້ອງກັບສະຖານະການເຫຼວ? ມັນຕ້ອງເຄື່ອນທີ່ໄວເທົ່າໃດ? ເກີດຫຍັງຂຶ້ນຫຼັງຈາກສູນເສຍພະລັງງານ? ຄຳຕອບເຫຼົ່ານີ້ຈະກຳນົດການເລືອກຕົວຂັບໄດ້ຢ່າງເຊື່ອຖືໄດ້ຫຼາຍກວ່າການເອົາໃຈໃສ່ພຽງແຕ່ແຫຼ່ງພະລັງງານເດີ່ยว.
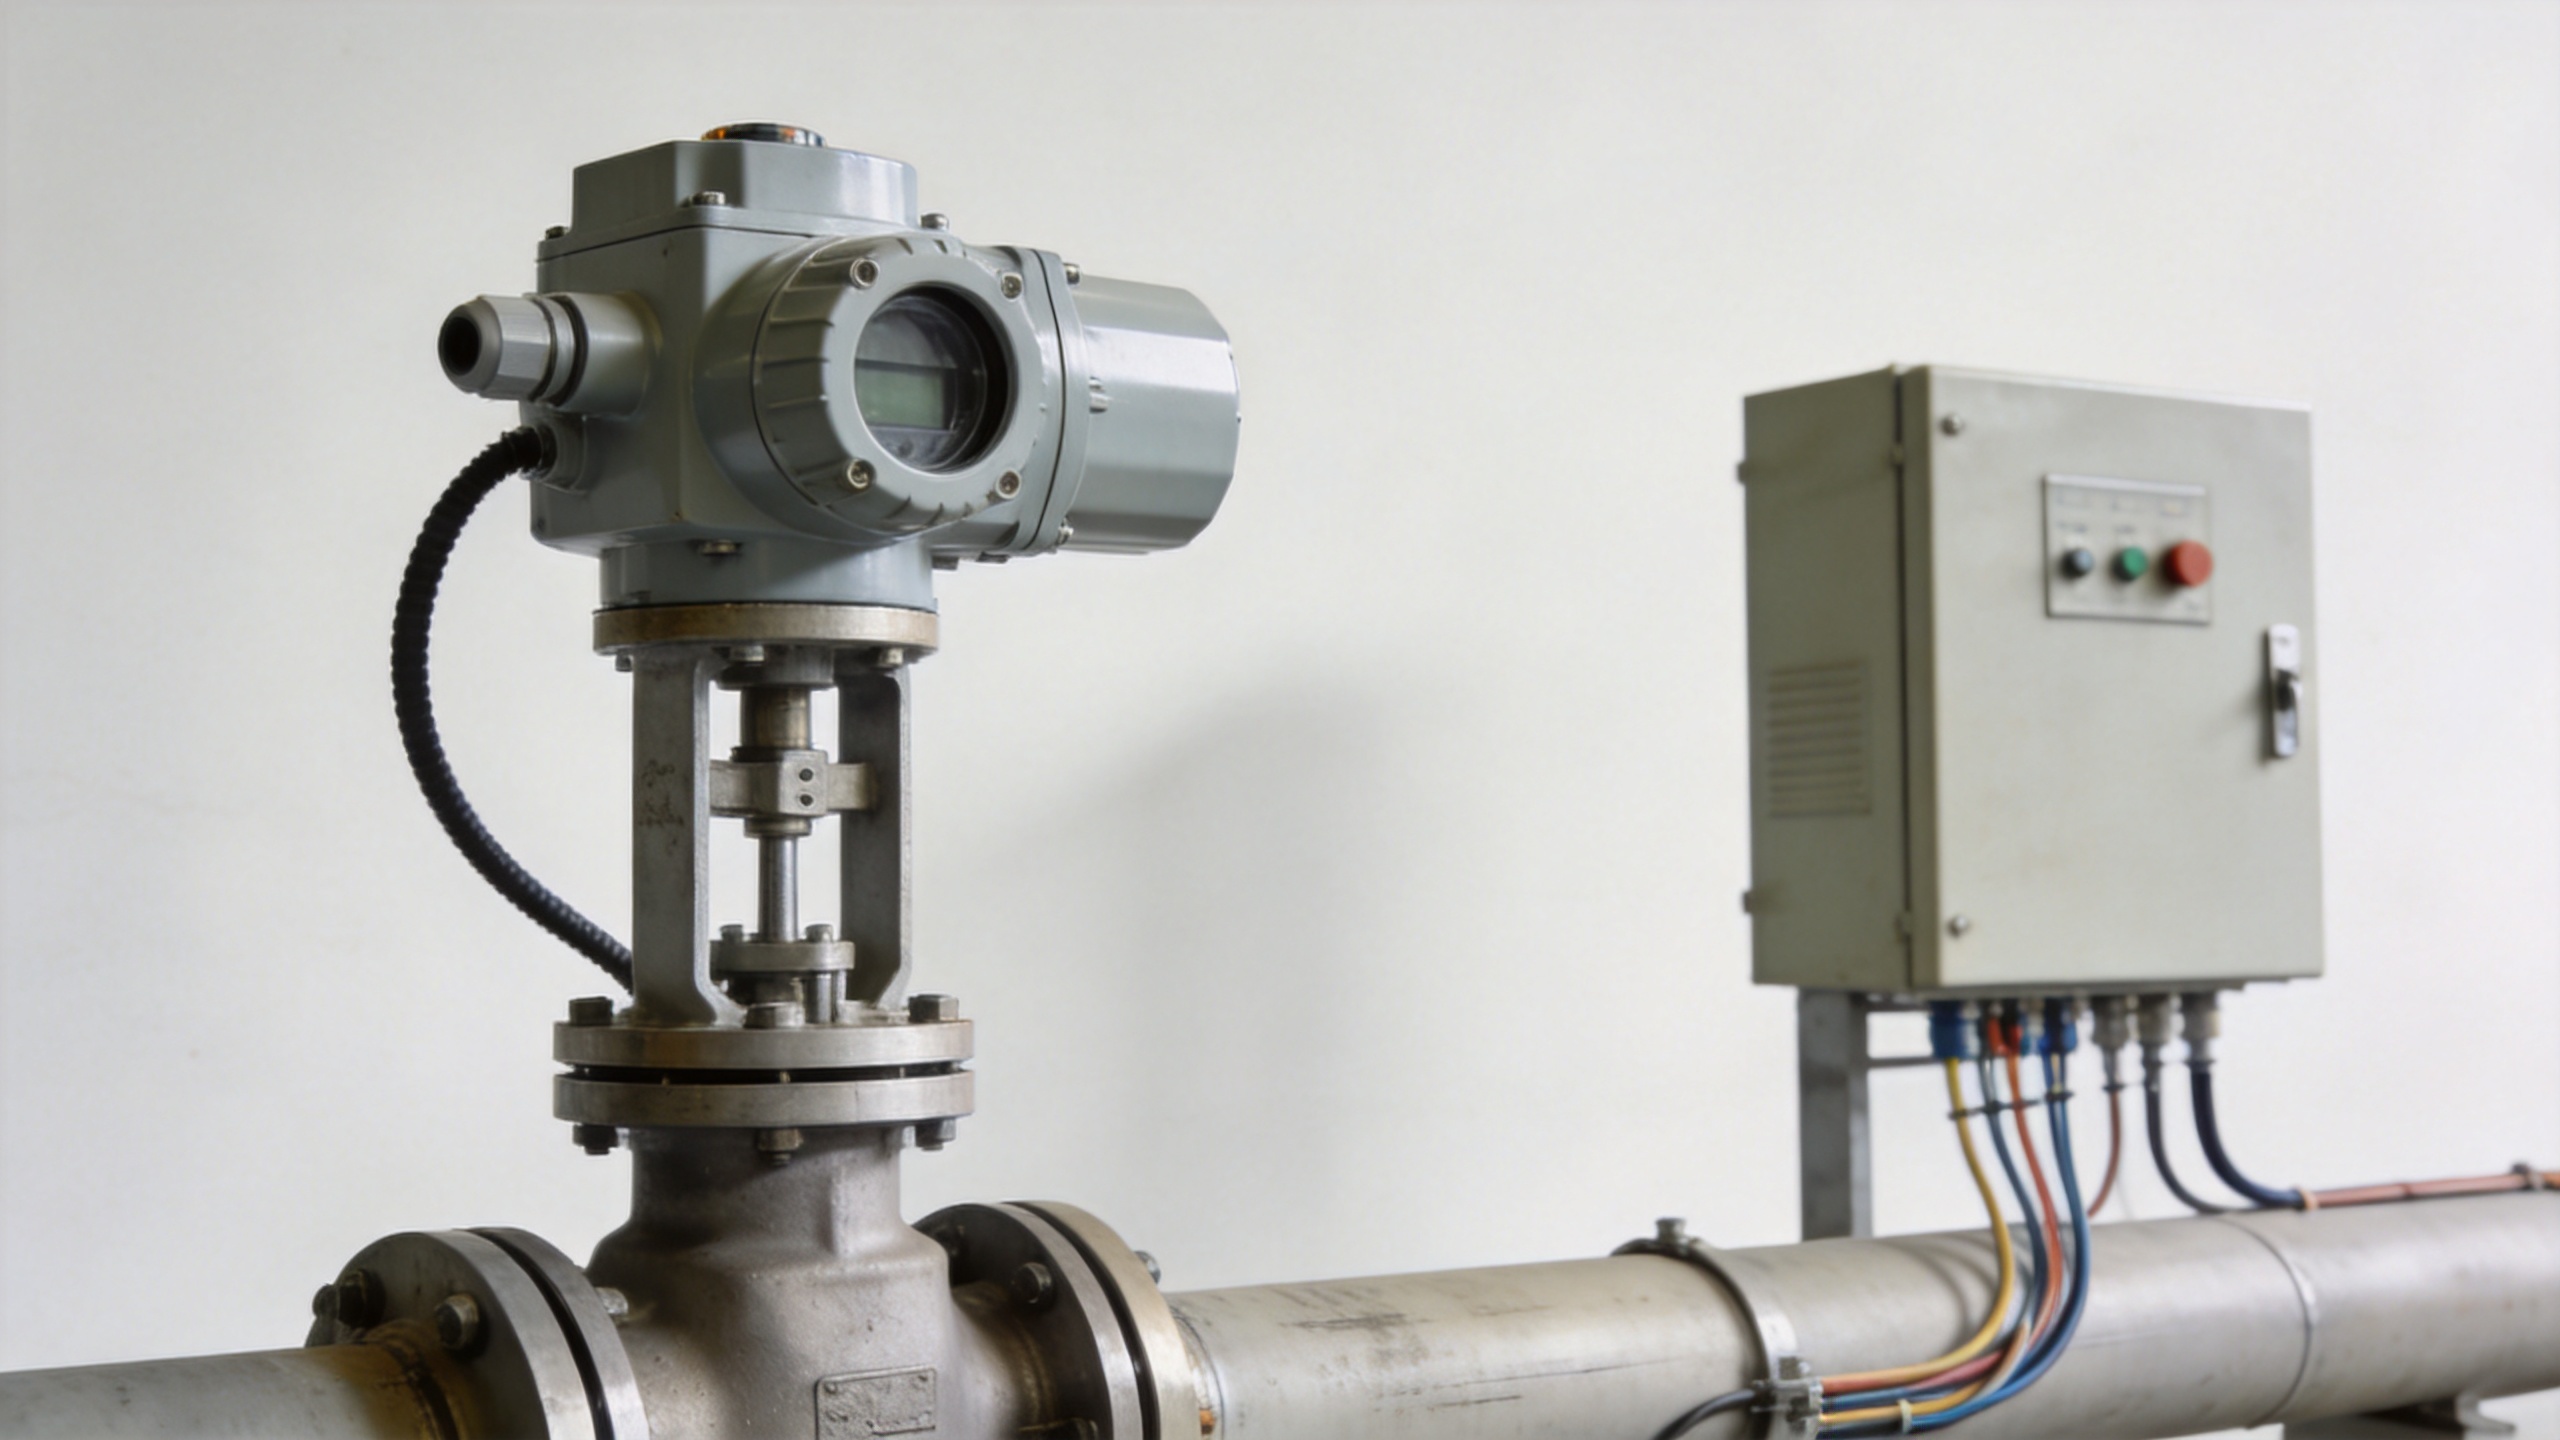
ເລີ່ມການເລືອກດ້ວຍວາວ ແລະ ເງື່ອນໄຂຂອງຂະບວນການ
ແບບແຂງແຮງ ອັກຕູເອເຕີໄຟຟ້າ ການເລືອກເລີ່ມຕົ້ນດ້ວຍທອກຄີ່ທີ່ແທ້ຈິງຂອງວາວ ຫຼື ຄວາມຕ້ອງການທາງກາຍພາບ, ລວມທັງສະພາບການທີ່ຕ້ອງເລີ່ມເຄື່ອນ (breakaway) ແລະ ສະພາບການທີ່ຕ້ອງປິດຢ່າງເຕັມທີ່ (seating) ເມື່ອເຫມາະສົມ. ຂະໜາດນອມິນານຂອງວາວຢ່າງດຽວບໍ່ພໍເພີ່ອການຕັດສິນໃຈ. ຄວາມແຕກຕ່າງຂອງຄວາມກົດດັນ, ລັກສະນະຂອງສື່, ອຸນຫະພູມ, ການເສຍດສີຂອງຊ່ອຍ, ການຈັບຕົວ, ປະຫວັດການເຄື່ອນໄຫວ, ແລະ ສະພາບຂອງກົງເຄື່ອນ (stem) ຫຼື ວັດສະດຸປິດ (packing) ສາມາດປ່ຽນແປງແຮງທີ່ຕ້ອງການໃນການໃຊ້ງານ.
ຂໍຂໍ້ມູນທີ່ບັນທຶກໄວ້ເຖິງທອກຄີ່ ຫຼື ຄວາມຕ້ອງການທາງກາຍພາບຂອງວາວໃນສະພາບການຂອງຂະບວນການທີ່ກ່ຽວຂ້ອງ, ແລ້ວຈຶ່ງຢືນຢັນຜົນຜະລິດຂອງຕົວຂັບ (actuator) ໃນສ່ວນຂອງການເຄື່ອນທີ່ມີຄວາມສຳຄັນ. ການເພີ່ມປັດໄຈຄວາມປອດໄພທີ່ບໍ່ມີຄຳອະທິບາຍບໍ່ແມ່ນການແທນທີ່ຈະເຂົ້າໃຈພາລະບັນທຸກ. ອຸປະກອນທີ່ໃຫຍ່ເກີນໄປອາດເກີດບັນຫາຂອງຕົວມັນເອງ, ໃນຂະນະທີ່ອຸປະກອນທີ່ນ້ອຍເກີນໄປອາດຢຸດເຄື່ອນ, ຕັດໄຟ (trip), ຫຼື ບໍ່ສາມາດປິດຢ່າງເຕັມທີ່ຢ່າງຊ້ຳຄືນໄດ້.
- ພຶດຕິກຳຂອງວາວ: ປະເພດວາວ, ຊ່ວງການເຄື່ອນ, ການຈັດລຽງກົງເຄື່ອນ, ຄວາມຕ້ອງການເລີ່ມເຄື່ອນ (breakaway) ແລະ ປິດຢ່າງເຕັມທີ່ (seating), ແລະ ວຽກທີ່ຕັ້ງໃຈຈະຄວບຄຸມ.
- ເຂດຂອງຂະບວນການ: ສະພາບຂອງສື່, ຄວາມແຕກຕ່າງຂອງຄວາມກົດດັນ, ອຸນຫະພູມ, ສານທີ່ເປັນເນື້ອແຂງ, ຄວາມເປັນໄປໄດ້ທີ່ຈະເກີດການກັດກິນ, ແລະ ວ່າສະພາບເຫຼົ່ານີ້ມີການປ່ຽນແປງຫຼືບໍ່.
- ສ່ວນຕໍ່ຕົວທາງກາຍພາບ: ຮູບແບບການຕິດຕັ້ງ, ການເຊື່ອມຕໍ່, ພາລະບັນທຸກທີ່ອະນຸຍາດໃຫ້, ການເຂົ້າເຖິງລ້ອກຈັບ, ແລະ ຊ່ອງຫວ່າງອ້ອມຄອບວາວ
- ໄຟຟ້າ ແລະ ການຄວບຄຸມ: ຄ່າຄວາມດັນຂອງແຫຼ່ງຈ່າຍ, ປະເພດຄຳສັ່ງ, ຄວາມຕ້ອງການຂໍ້ມູນປ້ອນກັບຄືນ, ການຈັດລຽງເສັ້ນໄຟ, ການຄວບຄຸມທ້ອງຖິ່ນ, ແລະ ຄວາມຮັບຜິດຊອບດ້ານການເຊື່ອມຕໍ່
ບັນຊີການທົດສອບນີ້ຍັງຊ່ວຍປ້ອງກັນວິທີທີ່ມັກໃຊ້ຢ່າງຜິດ: ການຖືວ່າວາວທຸກຕົວທີ່ມີຂະໜາດທີ່ກຳນົດເທົ່າກັນຈະຕ້ອງໃຊ້ເຄື່ອງຂັບເຄື່ອນທີ່ຄືກັນ. ວາວໃນຕົວຕະກູນດຽວກັນອາດຈະມີການປະພຶດທີ່ແຕກຕ່າງກັນເມື່ອສື່ທີ່ໃຊ້, ຄວາມແຕກຕ່າງຂອງຄວາມດັນ, ຫຼື ອັດຕາການເຮັດວຽກປ່ຽນແປງ
ຄວນເລືອກໃຫ້ເໝາະສົມກັບອັດຕາການເຮັດວຽກ, ຄວາມໄວ, ແລະ ຮູບແບບການຄວບຄຸມ
ທອກເກີບສະແດງເຖິງປະລິມານຜົນຜະລິດທີ່ຕ້ອງການ; ອັດຕາການເຮັດວຽກສະແດງເຖິງຄວາມຖີ່ ແລະ ອາຍຸການຂອງການ ອັກຕູເອເຕີໄຟຟ້າ ສາມາດເຮັດວຽກໄດ້ພາຍໃຕ້ຂອບເຂດທີ່ກຳນົດໄວ້. ອຸປະກອນທີ່ເໝາະສົມສຳລັບການຕັດການໃຊ້ເປັນຄັ້ງຄາວອາດຈະບໍ່ເໝາະສົມສຳລັບການປັບວາວຢ່າງຕໍ່ເນື່ອງ. ຕ້ອງຢືນຢັນອັດຕາການເຮັດວຽກທີ່ຜູ້ສະໜອງກຳນົດໄວ້ໃຫ້ເໝາະສົມກັບຮູບແບບຄຳສັ່ງທີ່ຄາດວ່າຈະເກີດຂຶ້ນ, ລວມທັງການເລີ່ມຕົ້ນ, ການເຮັດວຽກປົກກະຕິ, ການທົດສອບ, ແລະ ລຳດັບການເຮັດວຽກທີ່ບໍ່ປົກກະຕິ
ຄວາມໄວ້ຕ້ອງການວິນັຍທີ່ດຽວກັນ. ເວລາຂອງການເຄື່ອນທີ່ສັ້ນອາດຈະເປັນປະໂຫຍດໃນບາງການຕອບສະຫນອງຂອງຂະບວນການ, ແຕ່ມັນອາດຈະເພີ່ມຄວາມເຄີຍເຄີຍທາງກົລະກຳ ຫຼື ລຳບາກຂຶ້ນໃນການຄວບຄຸມທີ່ເສຖຽນຖ້າຖ້າລັກສະນະຂອງວາວ ແລະ ການຕັ້ງຄ່າຂອງວົງຈອນບໍ່ເຂົ້າກັນ. ອີກດ້ານໜຶ່ງ, ອຸປະກອນຂັບເຄື່ອນທີ່ຊ້າຢ່າງຕັ້ງໃຈອາດຈະເປັນພຽງພໍສຳລັບຈຸດການແຍກທີ່ບໍ່ມີຄວາມສຳຄັນ. ຄວາມຕ້ອງການດ້ານການຕອບສະຫນອງຄວນຖືກຂຽນເປັນຄວາມຕ້ອງການຂອງຂະບວນການ, ບໍ່ແມ່ນການສົມມຸດຕິຈາກປ້າມທົ່ວໄປວ່າ 'ໄວ' ຫຼື 'ຊ້າ'.
ສຳລັບການໃຊ້ງານທີ່ປັບຄວາມເຂັ້ມຂຸ້ນ, ຕ້ອງລະບຸຢ່າງຈະແຈ້ງເຖິງການຈັດຮຽງຂອງສັນຍານເຂົ້າ ແລະ ສັນຍານປ້ອນກັບຄືນ. ຄວາມຕ້ອງການທົ່ວໄປລວມເຖິງ: ສັນຍານຄຳສັ່ງແບບອານາລອກ, ສັນຍານເປີດ/ປິດແບບແຍກຕ່າງຫາກ, ສັນຍານປ້ອນກັບຄືນດ້ານຕຳແຫນ່ງ, ແລະ ຈຸດເຊື່ອມຕໍ່ການສື່ສານ. ອຸປະກອນຄວບຄຸມຄວາມດັນອາກາດແບບເອເລັກໂຕຣນິກອາດຈະເໝາະສຳລັບສະຖາປັດຕະຍາການຄວບຄຸມທີ່ໃຊ້ອາກາດ, ແຕ່ມັນເຮັດຫນ້າທີ່ໃນເສັ້ນທາງຄວບຄຸມທີ່ແຕກຕ່າງຈາກອຸປະກອນຂັບເຄື່ອນວາວທີ່ໃຊ້ມໍເຕີ. ການປຽບທຽບທັງສອງຢ່າງໃນລະດັບຂອງສັນຍານ ແລະ ພະລັງງານຈະຊ່ວຍໃຫ້ທີມງານຫຼີກເວັ້ນການປະປົນອຸປະກອນຄວບຄຸມຄວາມດັນອາກາດເຂົ້າໃນເອກະສານຂໍ້ກຳນົດການຂັບເຄື່ອນດ້ວຍໄຟຟ້າ.
ປ້ອງກັນການຕິດຕັ້ງຈາກສະພາບແວດລ້ອມທີ່ຕິດຕັ້ງ
ຄວາມເໝາະສົມຂອງສະພາບແວດລ້ອມເປັນບັນຫາຂອງລະບົບ. ການປ້ອງກັນຂອງຕົວຂັບໄລ່, ຈຸດເຂົ້າຂອງເສັ້ນໄຟ, ຕົວເຊື່ອມຕໍ່, ການຄວບຄຸມໃນທ້ອງຖິ່ນ, ແລະ ທ່າທີ່ການຕິດຕັ້ງທັງໝົດຈຳເປັນຕ້ອງເໝາະສົມກັບສະພາບແວດລ້ອມທີ່ຕິດຕັ້ງ. IEC 60529 ໃຫ້ໂຄງສ້າງການຈັດປະເພດ IP ທີ່ຮູ້ຈັກດີເພື່ອການປ້ອງກັນການເຂົ້າໄປຂອງຝຸ່ນ ແລະ ນ້ຳ, ແຕ່ລະດັບທີ່ຕ້ອງການຄວນເຊື່ອມໂຍງກັບສະຖານທີ່ທີ່ແທ້ຈິງ ແລະ ຢືນຢັນໃຫ້ເໝາະສົມກັບການຕິດຕັ້ງທີ່ຈັດສົ່ງ.
ຕົວຢ່າງເຊັ່ນ: ການໃຊ້ງານພາຍໃນອາຄານທີ່ແຫ້ງ, ຫຼື ສະຖານທີ່ທີ່ມີການລ້າງ, ຢູ່ໃກ້ກັບທະເລ, ມີຝຸ່ນຫຼາຍ, ຫຼື ຢູ່ນອກອາຄານ ຈະມີຄວາມສ່ຽງທີ່ແຕກຕ່າງກັນ. ອຸນຫະພູມທີ່ເກີນໄປ, ການກໍ່ຕົວຂອງນ້ຳຄ້າງ, ການສັ່ນ, ຂໍ້ກຳນົດເກີ່ຍວກັບເຂດອັນຕະລາຍ, ແລະ ຄວາມເປັນໄປໄດ້ໃນການກວດສອບ ອາດຈະມີຄວາມສຳຄັນເທົ່າກັບລະດັບການປ້ອງກັນຂອງຕົວເຄື່ອງທີ່ກ່າວເຖິງ. ຢ່າຄິດວ່າລະຫັດ IP ທີ່ກຳນົດໄວ້ຈະຕອບທຸກຄຳຖາມທີ່ກ່ຽວຂ້ອງກັບສະພາບແວດລ້ອມ; ຕ້ອງຢືນຢັນເອກະສານທີ່ກ່ຽວຂ້ອງ, ຕົວເລືອກ, ແລະ ຂໍ້ຈຳກັດໃນການຕິດຕັ້ງ.
ຕົວຂັບໄລ່ໄຟຟ້າ ແລະ ວາວແບບປິດ-ເປີດດ້ວຍອາກາດ: ເປີຽບທຽບສະຖາປັດຕະຍາທັງໝົດ
Aວັລະວຽກເອີນປະຕິບັດດ້ວຍເວົ້າ ອธິບາຍກ່ຽວກັບຊຸດວາວທີ່ຂັບເຄື່ອນດ້ວຍອາກາດທີ່ຖືກບີບອັດ, ໃນຂະນະທີ່ ອັກຕູເອເຕີໄຟຟ້າ ອธິບາຍກ່ຽວກັບວິທີການຂັບເຄື່ອນດ້ວຍໄຟຟ້າ ທີ່ສາມາດຕິດຕັ້ງເຂົ້າກັບວາວປະເພດຕ່າງໆທີ່ເຂົ້າກັນໄດ້. ບໍ່ຄວນຈະຖືວ່າເປັນການແທນທີ່ສາມາດໃຊ້ໄດ້ທັນທີໃນແຕ່ລະແຖວໂດຍບໍ່ຕ້ອງກຳນົດຄວາມເໝາະສົມຂອງວາວ ກ່ອນ, ລວມທັງໜ້າທີ່ຂອງວາວ, ຊ່ວງການເຄື່ອນທີ່, ຕຳແໜ່ງທີ່ວາວຈະຢູ່ເວລາເກີດຂໍ້ຜິດພາດ, ອັດຕາການເປີດ-ປິດ, ສິ່ງອຳນວຍຄວາມສະດວກທີ່ມີຢູ່, ແລະ ຄວາມສາມາດໃນການບໍລິການຮັກສາ.
| ເຂດການμຕັດສິນໃຈ | ຄຳຖາມສຳລັບວິທີການຂັບເຄື່ອນດ້ວຍໄຟຟ້າ | ຄຳຖາມສຳລັບວິທີການຂັບເຄື່ອນດ້ວຍອາກາດ |
|---|---|---|
| ການມີຢູ່ຂອງສິ່ງອຳນວຍຄວາມສະດວກ | ມີແຫຼ່ງຈ່າຍໄຟຟ້າທີ່ເສຖຽນແລະເສັ້ນໄຟທີ່ມີການປ້ອງກັນຢູ່ຫຼືບໍ? | ມີອາກາດສຳລັບເຄື່ອງມືທີ່ສະອາດ ແລະ ເຊື່ອຖືໄດ້ຢູ່ທີ່ຈຸດໃຊ້ງານຫຼືບໍ? |
| ການບູລະນາການການຄວບຄຸມ | ຕ້ອງການໜ້າທີ່ໃດບ້າງ ເຊັ່ນ: ການສັ່ງການ, ການສົ່ງຄືນຂໍ້ມູນການຕິດຕາມ, ການຄວບຄຸມໃນທີ່ຕັ້ງ, ແລະ ການສື່ສານ? | ຕ້ອງການສ່ວນປະກອບໃດບ້າງ ເຊັ່ນ: ໂວລະເຕີ, ອຸປະກອນຈັດຕຳແໜ່ງ, ຫຼື ອຸປະກອນຄວບຄຸມຄວາມກົດດັນອາກາດ? |
| ພຶດຕິກຳເວລາເກີດຂໍ້ຜິດພາດ | ເຫດໃດທີ່ຄວນເກີດຂຶ້ນເມື່ອສູນເສຍພະລັງງານ, ແລະ ມີການຈັດຕັ້ງທາງກົລະປະກອບ ຫຼື ທາງໄຟຟ້າໃດທີ່ສະໜັບສະໜູນມັນ? | ເຫດໃດທີ່ຄວນເກີດຂຶ້ນເມື່ອສູນເສຍອາກາດ, ແລະ ວິທີການກວດສອບການອອກແບບຂອງສະປິງ ຫຼື ປະລິມານອາກາດແມ່ນເປັນແບບໃດ? |
| ການຮັກສາ | ທີມງານສາມາດກວດສອບລວມທັງລວດໄຟຟ້າ, ການປິດຜົນ, ການສົ່ງຖ່າຍ, ແລະ ການຕັ້ງຄ່າການເຄື່ອນທີ່ໄດ້ຢ່າງປອດໄພຫຼືບໍ່? | ທີມງານສາມາດຮັກສາຄຸນນະພາບອາກາດ, ອາກາດທີ່ລວມຢູ່ໃນທໍ່, ການເຊື່ອມຕໍ່, ແລະ ອຸປະກອນທີ່ໃຊ້ກັບອາກາດໄດ້ຫຼືບໍ່? |
ຈຸດປະສົງບໍ່ໄດ້ເປັນການປະກາດຜູ້ຊະນະ. ມັນແມ່ນເພື່ອເຮັດໃຫ້ສິ່ງທີ່ບໍ່ຮູ້ຈັກເຫັນໄດ້ກ່ອນການຈັດຊື້. ວາວທີ່ເປີດ-ປິດດ້ວຍອາກາດອາດຈະເໝາະສຳລັບສະຖານທີ່ທີ່ລະບົບອາກາດ ແລະ ຂໍ້ກຳນົດການເຮັດວຽກເວລາລົ້ມສະຫຼາກ (fail-action) ໄດ້ຖືກກຳນົດແລ້ວ. ການຈັດຕັ້ງທີ່ໃຊ້ໄຟຟ້າອາດຈະເໝາະສຳລັບສະຖານທີ່ອື່ນທີ່ການເຊື່ອມຕໍ່ເຂົ້າກັບລະບົບໄຟຟ້າ ແລະ ການລາຍງານຕຳແໜ່ງເປັນເສັ້ນທາງທີ່ຊັດເຈນກວ່າ. ທັງສອງແບບຕ້ອງໄດ້ຮັບການຢືນຢັນຕາມວາວ ແລະ ຂະບວນການທີ່ແທ້ຈິງ.
ການເລີ່ມຕົ້ນການໃຊ້ງານ ແລະ ການບໍາຮຸງຮັກສາເພື່ອຮັກສາການຄວບຄຸມໃຫ້ຄົງທີ່
ການຕິດຕັ້ງຄັ້ງທຳອິດຄວນບັນທຶກຂໍ້ມູນຫຼາຍກວ່າການທົດສອບການເປີດ/ປິດຢ່າງສຳເລັດ. ຕ້ອງຢືນຢັນຈຸດຈົບຂອງການເຄື່ອນທີ່, ທິດທາງການຫຼຸ້ນ, ຄຳສັ່ງຈາກທ້ອງຖິ່ນ ແລະ ຈາກໄລຍະທາງໄກ, ການປ້ອງກັນ (interlocks), ການປັບສະກາລາຂອງສັນຍານປ້ອນກັບຄືນ, ການເຮັດວຽກຂອງແຈ້ງເຕືອນ, ແລະ ການຕອບສະຫນອງຕໍ່ສະຖານະການທີ່ອາດເກີດຂື້ນຈາກການສູນເສຍພະລັງງານຈາກເຄືອຂ່າຍ. ຖ້າອຸປະກອນດັ່ງກ່າວຈະເຮັດໜ້າທີ່ຄວບຄຸມແບບຕໍ່ເນື່ອງ (modulation), ຕ້ອງທົດສອບໃນສະພາບການທີ່ໄດ້ຮັບການອະນຸມັດໃຫ້ປອດໄພຕໍ່ຂະບວນການ ແລະ ບັນທຶກການຕັ້ງຄ່າທີ່ໃຊ້.
ຫຼັງຈາກເລີ່ມເຄື່ອນໄຫວ, ການບໍາຮັກສາຄວນສັງເກດການປ່ຽນແປງທີ່ອາດຈະເຮັດໃຫ້ຄວາມຕ້ອງການຕໍ່ ອັກຕູເອເຕີໄຟຟ້າ : ການເສີຍດສາຍຂອງວາວເພີ່ມຂື້ນ, ການປັບແຕ່ງສ່ວນຫຸ້ມ (packing), ການກັດກິນ, ນ້ຳເຂົ້າໄປໃນອຸປະກອນ, ການເຊື່ອມຕໍ່ທີ່ຫຼວມ, ອຸນຫະພູມທີ່ຜິດປົກກະຕິ, ຫຼື ການປ່ຽນແປງໃນຄວາມຖີ່ຂອງການເຄື່ອນທີ່ເປີດ-ປິດ. ການອັດຕະໂນມັດບໍ່ໄດ້ເຮັດໃຫ້ການບໍາຮັກສາເສື່ອມສະຫຼາກ; ມັນພຽງແຕ່ປ່ຽນສ່ວນປະກອບທີ່ຕ້ອງໄດ້ຮັບການກວດສອບ. ການບັນທຶກເບື້ອງຕົ້ນທີ່ງ່າຍດາຍຈາກຂະບວນການຕິດຕັ້ງຄັ້ງທຳອິດຈະເຮັດໃຫ້ການວິເຄາະບັນຫາໃນອະນາຄົດມີປະສິດທິຜົນຫຼາຍຂື້ນ.
ເສັ້ນທາງການກຳນົດຂໍ້ກຳນົດທີ່ເປັນປະຈັກ
- ກຳນົດໜ້າທີ່ຂອງວາວ: ການຕັດການລວມ (isolation), ການຄວບຄຸມແບບຕໍ່ເນື່ອງ (modulation), ຫຼື ການເຄື່ອນທີ່ທີ່ຄວບຄຸມໄດ້ອື່ນໆ.
- ບັນທຶກສະພາບຂອງຂະບວນການ ແລະ ພື້ນຖານຂອງທອກ (torque) ຫຼື ກຳລັງດັນ (thrust) ຂອງວາວໃນທົ່ວທັງຂອບເຂດການເຄື່ອນທີ່ທີ່ກ່ຽວຂ້ອງ.
- ເລືອກ ອັກຕູເອເຕີໄຟຟ້າ ຜົນໄພ, ການເດີນທາງ, ຄວາມໄວ, ວັດຖຸປະກອບ, ແລະ ການຈັດຕັ້ງຕິດຕັ້ງຕາມເງື່ອນໄຂດັ່ງກ່າວ.
- ລະບຸພະລັງງານ, ຄຳສັ່ງ, ຂໍ້ມູນປ້ອນກັບຄືນ, ການຄວບຄຸມທ້ອງຖິ່ນ, ແລະ ການເປັນເຈົ້າຂອງລະບົບຄວບຄຸມ.
- ຈັດປະກອບການປ້ອມແປ້ມ ແລະ ອຸປະກອນເພີ່ມເຕີມໃຫ້ເຂົ້າກັບສະພາບແວດລ້ອມທີ່ຕິດຕັ້ງ, ຫຼັງຈາກນັ້ນຢືນຢັນເອກະສານທີ່ສະໜັບສະໜູນ.
- ຕົກລົງກ່ຽວກັບການທົດສອບການເປີດໃຊ້ງານ, ການເຂົ້າເຖິງເພື່ອການບໍາຮັກສາ, ຊິ້ນສ່ວນສຳຮອງ, ແລະ ບັນທຶກກ່ອນທີ່ອຸປະກອນຈະເຂົ້າມາຢູ່ໃນສະຖານທີ່.
ເມື່ອຂໍ້ມູນເຫຼົ່ານີ້ຖືກຢືນຢັນຢ່າງເປັນທາງການໃນເວລາທີ່ເໝາະສົມ, ອັນ ອັກຕູເອເຕີໄຟຟ້າ ຈະກາຍເປັນສ່ວນໜຶ່ງທີ່ຄວບຄຸມໄດ້ຂອງລະບົບຄວບຄຸມການຫຼືນທີ່ທັນສະໄໝ ແທນທີ່ຈະເປັນບັນຫາຄວາມເຂົ້າກັນໄດ້ໃນຂະບວນການສຸດທ້າຍ. ສິ່ງທີ່ຄວນເຮັດຕໍ່ໄປແມ່ນການລວບລວມຂໍ້ມູນວ່າດ້ວຍວາວ, ລຳດັບການເຮັດວຽກ, ສາມາດໃຊ້ໄດ້, ແລະ ຂໍ້ກຳນົດການເຊື່ອມຕໍ່ເຂົ້າດ້ວຍກັນໃນເອກະສານຂໍ້ກຳນົດດຽວກ່ອນທີ່ຈະເລືອກຢ່າງສຸດທ້າຍ.
 ຂ່າວຮ້ອນ

