
 EN
แอคทูเอเตอร์ไฟฟ้าในระบบควบคุมการไหลสมัยใหม่
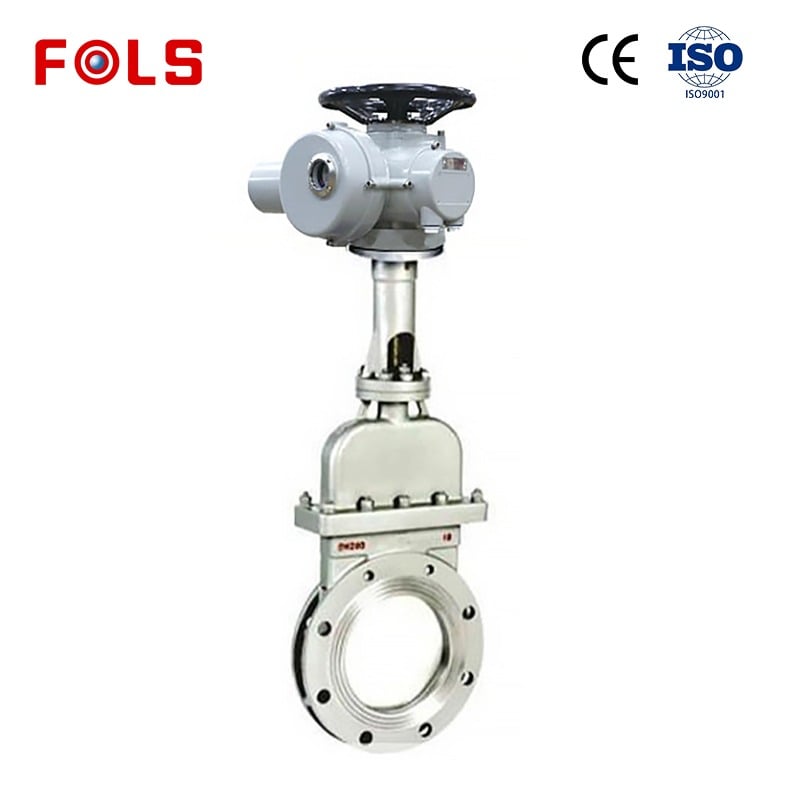
ในวงจรควบคุมการไหลแบบทันสมัย วาล์วจะมีความไวต่อการตอบสนองได้มากเท่ากับอุปกรณ์ที่ขับเคลื่อนมันเท่านั้น เครื่องขับเคลื่อนไฟฟ้า แอคทูเอเตอร์ไฟฟ้าแปลงพลังงานไฟฟ้าและคำสั่งควบคุมให้กลายเป็นการเคลื่อนที่ของวาล์ว ช่วยให้ผู้ปฏิบัติงานสามารถทำให้การแยกส่วน การปรับค่า และการแจ้งตำแหน่งเป็นไปโดยอัตโนมัติ โดยไม่จำเป็นต้องพึ่งแหล่งจ่ายอากาศจากโรงงาน สำหรับที่ปรึกษาด้านระบบควบคุมอัตโนมัติ คำถามที่มีประโยชน์ไม่ใช่เพียงแค่ถามว่าแอคทูเอเตอร์นั้นเป็นแบบไฟฟ้าหรือไม่ แต่คือถามว่า วาล์ว สภาพกระบวนการ สัญญาณควบคุม อินเทอร์เฟซการติดตั้ง และแผนการบำรุงรักษา ทำงานร่วมกันได้อย่างลงตัวหรือไม่
ความแตกต่างนี้มีความสำคัญ เพราะแอคทูเอเตอร์ไม่ใช่ชิ้นส่วนเสริมที่เลือกหลังจากเลือกวาล์วแล้ว แต่เป็นส่วนหนึ่งของชุดควบคุมสุดท้าย การระบุข้อกำหนดอย่างรอบคอบจะสร้างเส้นทางที่ตรวจสอบย้อนกลับได้ ตั้งแต่ความต้องการของกระบวนการ ไปจนถึงพฤติกรรมที่เกิดขึ้นจริงหลังติดตั้ง ในขณะที่ข้อกำหนดที่อ่อนแออาจปล่อยให้ปัจจัยสำคัญ เช่น แรงบิด รอบการทำงาน การป้องกันสภาพแวดล้อม หรือฟังก์ชันการแจ้งผล ยังไม่ได้รับการแก้ไขจนกระทั่งถึงขั้นตอนการเดินเครื่อง
หน้าที่ของแอคทูเอเตอร์ไฟฟ้าในวงจรควบคุมการไหล
หนึ่ง เครื่องขับเคลื่อนไฟฟ้า ใช้มอเตอร์ เฟือง ระบบควบคุม และกลไกส่งกำลังเพื่อหมุนหรือปรับตำแหน่งวาล์ว สำหรับวาล์วแบบหมุนหนึ่งรอบ (quarter-turn valves) กลไกส่งกำลังมักหมุนแกนให้เคลื่อนที่ผ่านมุมที่กำหนดไว้ ส่วนวาล์วแบบหมุนหลายรอบ (multi-turn valves) จะขับให้แกนหมุนซ้ำ ๆ ตามการตั้งค่า ทั้งนี้ แอคทูเอเตอร์อาจรับคำสั่งเปิด-ปิดพื้นฐาน สัญญาณควบคุมแบบปรับระดับ (modulating signal) หรือคำสั่งผ่านเครือข่าย และส่งสัญญาณสถานะหรือตำแหน่งกลับไปยังระบบควบคุม
ความสามารถนี้ทำให้วงจรควบคุมการไหลสามารถเชื่อมต่ออุปกรณ์ภาคสนามเข้ากับ PLC, DCS หรือลอจิกควบคุมในท้องถิ่นได้ อย่างไรก็ตาม คำว่า 'ไฟฟ้า' ไม่ได้หมายความโดยอัตโนมัติว่าให้การควบคุมที่แม่นยำเสมอ ความละเอียด ความซ้ำได้ ความเร็ว พฤติกรรมของแรงบิด การตั้งค่าจุดจำกัด และลักษณะการไหลเฉพาะของวาล์วเอง ล้วนมีผลต่อผลลัพธ์ที่ได้ ดังนั้น ในการใช้งานแบบควบคุมการไหล (throttling service) จำเป็นต้องประเมินวาล์วและแอคทูเอเตอร์เป็นชุดเดียวกัน แทนที่จะเลือกแยกกันจากแคตตาล็อก
เหตุใดจึงนิยมใช้แอคทูเอเตอร์แบบไฟฟ้ามากขึ้น
หนึ่ง เครื่องขับเคลื่อนไฟฟ้า อาจมีความน่าสนใจในสถานที่ที่การจ่ายและบำรุงรักษาระบบไฟฟ้ากับสายสัญญาณควบคุมทำได้ง่ายกว่าการจัดหาหรือดูแลอากาศสำหรับเครื่องมือที่สะอาดและเชื่อถือได้ นอกจากนี้ยังสามารถทำให้การติดตั้งง่ายขึ้นสำหรับระบบที่ต้องการการแสดงผลแบบท้องถิ่น การสั่งงานจากระยะไกล ขีดจำกัดการเคลื่อนที่ที่ปรับตั้งได้ หรือการส่งสัญญาณกลับไปยังระบบควบคุมระดับสูง ข้อได้เปรียบเหล่านี้เป็นประโยชน์เชิงปฏิบัติ ไม่ใช่กฎทั่วไป: โซลูชันแบบใช้อากาศยังคงเหมาะสมได้ในกรณีที่ต้องการการสลับสถานะอย่างรวดเร็ว โครงสร้างระบบอากาศของโรงงาน หรือหลักการตอบสนองเมื่อเกิดภาวะล้มเหลวเฉพาะเจาะจง
ดังนั้น การตัดสินใจควรเริ่มต้นจากสถานการณ์การใช้งานจริง วาล์วนั้นทำหน้าที่เป็นจุดแยกแบบเปิด-ปิดเป็นหลัก หรือเป็นอุปกรณ์ปรับค่าแบบต่อเนื่องที่ต้องปรับบ่อยครั้ง หรือทำหน้าที่เกี่ยวข้องกับเหตุฉุกเฉิน? วาล์วต้องเคลื่อนที่เร็วเพียงใด? เมื่อเกิดการสูญเสียพลังงาน ต้องเกิดอะไรขึ้น? คำตอบต่อคำถามเหล่านี้จะช่วยกำหนดทางเลือกของแอคทูเอเตอร์ได้อย่างแม่นยำยิ่งกว่าการเลือกตามความชอบต่อแหล่งพลังงานใดแหล่งหนึ่ง
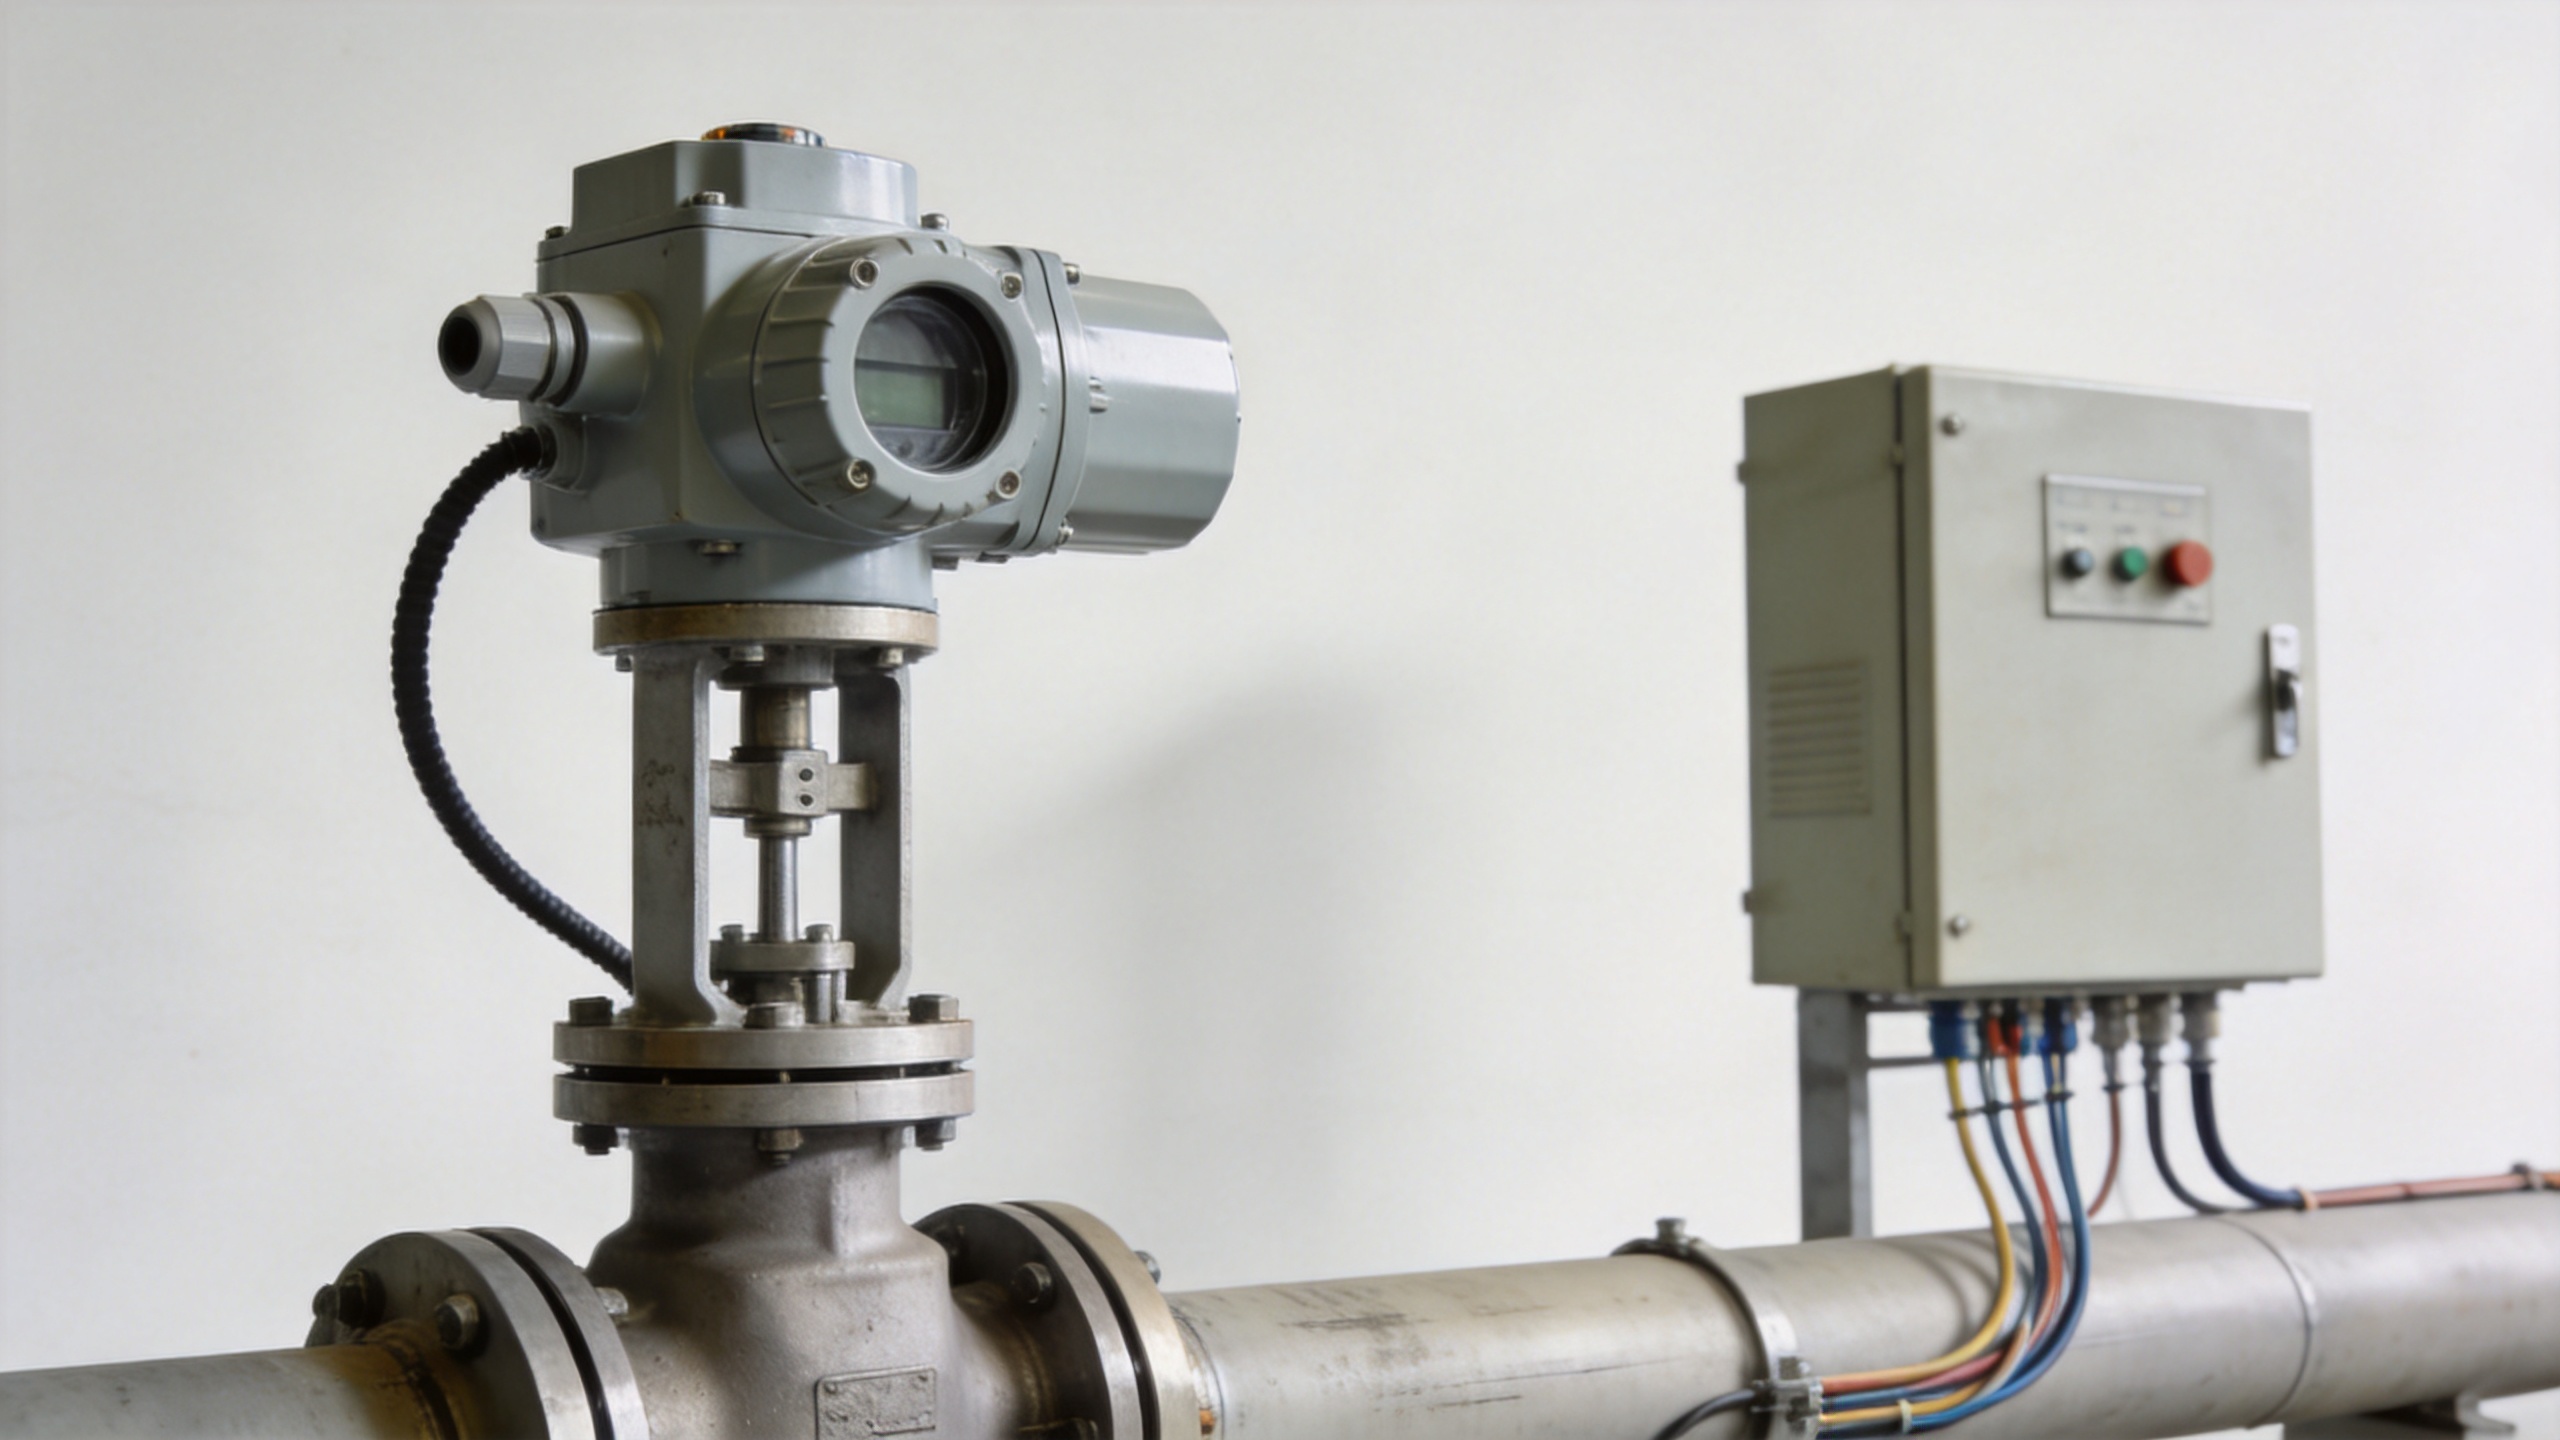
เริ่มต้นการเลือกด้วยวาล์วและเงื่อนไขของกระบวนการ
เบิร์นเนอร์ที่แข็งแกร่ง เครื่องขับเคลื่อนไฟฟ้า การเลือกเริ่มต้นด้วยค่าแรงบิดหรือแรงผลักจริงที่วาล์วต้องใช้งานจริง รวมถึงเงื่อนไขการเริ่มเคลื่อน (breakaway) และการปิดสนิท (seating) ถ้ามีความเกี่ยวข้อง ขนาดนามสัจของวาล์วเพียงอย่างเดียวไม่เพียงพอ ความต่างของความดัน ลักษณะของตัวกลาง อุณหภูมิ แรงเสียดทานของซีล การสะสมของสิ่งสกปรก ประวัติการเปิด-ปิด และสภาพของเพลาหรือส่วนปิดผนึก (packing) อาจส่งผลต่อแรงที่จำเป็นในขณะใช้งาน
ขอเอกสารระบุค่าแรงบิดหรือแรงผลักของวาล์วภายใต้สภาวะกระบวนการที่เกี่ยวข้อง จากนั้นตรวจสอบกำลังขาออกของแอคทูเอเตอร์ตลอดช่วงการเคลื่อนที่ที่สำคัญ การเพิ่มค่าความปลอดภัยโดยไม่มีเหตุผลอธิบายไม่สามารถแทนการเข้าใจภาระงานได้ หน่วยที่ใหญ่เกินไปอาจก่อให้เกิดปัญหาเฉพาะตัว ในขณะที่หน่วยที่เล็กเกินไปอาจหยุดทำงาน ตัดการทำงานโดยอัตโนมัติ หรือไม่สามารถปิดสนิทซ้ำได้อย่างแม่นยำ
- พฤติกรรมของวาล์ว: ชนิดของวาล์ว ระยะการเคลื่อนที่ การจัดเรียงของเพลา ความต้องการในการเริ่มเคลื่อนและปิดสนิท รวมถึงหน้าที่ควบคุมที่ตั้งใจใช้งาน
- ขอบเขตของกระบวนการ: สถานะของตัวกลาง ความต่างของความดัน อุณหภูมิ ของแข็งที่ปนอยู่ ศักยภาพในการกัดกร่อน และการเปลี่ยนแปลงของสภาวะเหล่านี้
- อินเทอร์เฟซเชิงกล: รูปแบบการติดตั้ง ระบบเชื่อมต่อ แรงดันดันหรือแรงข้างที่ยอมรับได้ การเข้าถึงล้อหมุนควบคุม และระยะว่างรอบวาล์ว
- ระบบไฟฟ้าและการควบคุม: แรงดันจ่าย ประเภทสัญญาณควบคุม ความต้องการสัญญาณตอบกลับ แนวทางเดินสายเคเบิล การควบคุมในสถานที่ และความรับผิดชอบในการบูรณาการ
รายการตรวจสอบนี้ยังช่วยป้องกันวิธีการลัดที่พบบ่อย คือ การถือว่าวาล์วทุกตัวที่มีขนาดชื่อเรียกเท่ากันจำเป็นต้องใช้มอเตอร์ขับเคลื่อนชนิดเดียวกัน แม้ว่าจะอยู่ในตระกูลวาล์วเดียวกัน แต่พฤติกรรมอาจแตกต่างกันได้เมื่อเปลี่ยนตัวกลาง ความต่างของแรงดัน หรือความถี่ในการทำงาน
จับคู่รอบการทำงาน ความเร็ว และโหมดการควบคุม
ค่าแรงบิดตอบคำถามว่าต้องการกำลังขาออกมากน้อยเพียงใด ส่วนรอบการทำงานตอบคำถามว่าอุปกรณ์จะทำงานบ่อยแค่ไหนและนานเท่าใด เครื่องขับเคลื่อนไฟฟ้า สามารถทำงานภายในขีดจำกัดที่ระบุไว้ได้ อุปกรณ์ที่เหมาะสมสำหรับการแยกส่วนเป็นครั้งคราวอาจไม่เหมาะสมสำหรับการปรับตำแหน่งซ้ำๆ อย่างต่อเนื่อง โปรดยืนยันรอบการทำงานที่ผู้ผลิตกำหนดไว้กับรูปแบบคำสั่งที่คาดว่าจะใช้งานจริง รวมถึงช่วงเริ่มต้น การทำงานปกติ การทดสอบ และลำดับการดำเนินงานผิดปกติ
ความเร็วต้องได้รับการควบคุมด้วยระเบียบวินัยเช่นเดียวกัน การมีช่วงเวลาการเคลื่อนที่สั้นอาจให้ประโยชน์ในบางกรณีของการตอบสนองกระบวนการ แต่ก็อาจเพิ่มแรงเครื่องจักรหรือทำให้การควบคุมอย่างมั่นคงยากขึ้น หากลักษณะของวาล์วและการปรับแต่งวงจรควบคุมไม่สอดคล้องกัน ในทางกลับกัน ตัวขับเคลื่อนที่ออกแบบให้ทำงานช้าโดยเจตนาอาจเพียงพออย่างสมบูรณ์สำหรับจุดแยกที่ไม่สำคัญ ความเร็วในการตอบสนองที่จำเป็นควรระบุไว้ในฐานะความต้องการของกระบวนการ โดยไม่ควรสรุปจากฉลากทั่วไปว่า "เร็ว" หรือ "ช้า"
สำหรับการใช้งานแบบปรับค่า (modulating service) ต้องระบุอย่างชัดเจนถึงการจัดวางสัญญาณเข้าและสัญญาณย้อนกลับ ความต้องการทั่วไป ได้แก่ สัญญาณคำสั่งแบบแอนะล็อก สัญญาณเปิด/ปิดแบบดิสครีต สัญญาณแจ้งตำแหน่ง และอินเทอร์เฟซการสื่อสาร ตัวควบคุมแรงดันอากาศแบบอิเล็กทรอนิกส์อาจเกี่ยวข้องในสถาปัตยกรรมการควบคุมแบบลม แต่ทำหน้าที่ในเส้นทางการควบคุมที่ต่างออกไปเมื่อเทียบกับตัวขับเคลื่อนวาล์วแบบมอเตอร์ การเปรียบเทียบทั้งสองชนิดในระดับสัญญาณและพลังงานจะช่วยให้ทีมงานหลีกเลี่ยงการนำองค์ประกอบที่ควบคุมแรงดันอากาศไปใส่ผิดในข้อกำหนดสำหรับการขับเคลื่อนด้วยไฟฟ้า
ป้องกันตัวขับเคลื่อนจากการแวดล้อมที่ติดตั้ง
ความเหมาะสมต่อสิ่งแวดล้อมเป็นคำถามเชิงระบบ ทั้งโครงหุ้มตัวขับเคลื่อน การเข้าสายไฟ การเชื่อมต่อ แผงควบคุมในพื้นที่ และทิศทางการยึดติด ล้วนต้องสอดคล้องกับสถานที่ติดตั้ง มาตรฐาน IEC 60529 ให้กรอบการจัดหมวดหมู่ IP ที่รู้จักกันดีสำหรับการป้องกันโครงหุ้มจากฝุ่นและน้ำ แต่ระดับที่กำหนดไว้ควรสัมพันธ์โดยตรงกับสถานที่จริง และต้องตรวจสอบความถูกต้องสำหรับชุดอุปกรณ์ที่จัดหาให้
ตัวอย่างเช่น การใช้งานภายในอาคารแห้ง การล้างทำความสะอาด (washdown) บริเวณชายฝั่ง บริเวณที่มีฝุ่นจัด หรือภายนอกอาคาร ล้วนก่อให้เกิดความเสี่ยงที่ต่างกัน อุณหภูมิสุดขั้ว การควบแน่น การสั่นสะเทือน ข้อกำหนดสำหรับพื้นที่อันตราย และการเข้าถึงเพื่อการตรวจสอบ อาจมีความสำคัญไม่แพ้ระดับการป้องกันของโครงหุ้มที่ระบุไว้ จึงควรหลีกเลี่ยงการสันนิษฐานว่ารหัส IP ที่ระบุไว้สามารถตอบโจทย์ทุกคำถามด้านสิ่งแวดล้อมได้ครบถ้วน ทั้งนี้ จำเป็นต้องยืนยันเอกสารที่เกี่ยวข้อง ตัวเลือกที่ใช้ได้ และข้อจำกัดในการติดตั้ง
ตัวขับเคลื่อนไฟฟ้าและวาล์วแบบประตูควบคุมด้วยลม: เปรียบเทียบสถาปัตยกรรมทั้งระบบ
เอ วาล์วประตูระบบลม อธิบายชุดวาล์วที่ขับเคลื่อนด้วยอากาศอัด เครื่องขับเคลื่อนไฟฟ้า อธิบายวิธีการขับเคลื่อนด้วยไฟฟ้า ซึ่งสามารถติดตั้งกับวาล์วชนิดที่เข้ากันได้ ทั้งสองแบบนี้ไม่ควรพิจารณาเป็นตัวแทนโดยตรงแบบบรรทัดเดียว โดยไม่ระบุฟังก์ชันของวาล์ว ระยะการเคลื่อนที่ ตำแหน่งเมื่อเกิดความล้มเหลว อัตราการเปิด-ปิด แหล่งพลังงานที่มีอยู่ และความสามารถในการบำรุงรักษาให้ชัดเจนก่อน
| ด้านการตัดสินใจ | คำถามสำหรับวิธีการขับเคลื่อนด้วยไฟฟ้า | คำถามสำหรับวิธีการขับเคลื่อนด้วยลม |
|---|---|---|
| ความพร้อมใช้งานของแหล่งพลังงาน | มีแหล่งจ่ายไฟฟ้าที่เสถียรและสายไฟที่ได้รับการป้องกันหรือไม่ | มีอากาศสำหรับเครื่องมือที่สะอาดและเชื่อถือได้ ณ จุดใช้งานหรือไม่ |
| การบูรณาการระบบควบคุม | ต้องการฟังก์ชันใดบ้าง เช่น การสั่งงาน การแจ้งสถานะย้อนกลับ การควบคุมในที่ตั้ง และการสื่อสาร | ต้องการโซลินอยด์ โพสิชันเนอร์ หรือส่วนประกอบควบคุมแรงดันอากาศใดบ้าง |
| พฤติกรรมเมื่อเกิดความล้มเหลว | ควรเกิดอะไรขึ้นเมื่อสูญเสียพลังงาน และมีการจัดเตรียมเชิงกลหรือไฟฟ้าแบบใดที่รองรับเหตุการณ์นั้น | ควรเกิดอะไรขึ้นเมื่อสูญเสียแรงดันอากาศ และการออกแบบสปริงหรือปริมาตรอากาศได้รับการยืนยันอย่างไร |
| การบำรุงรักษา | ทีมงานสามารถตรวจสอบสายไฟ ซีล เฟือง และการตั้งค่าระยะการเคลื่อนที่ได้อย่างปลอดภัยหรือไม่ | ทีมงานสามารถรักษาคุณภาพของอากาศ ท่อลม ข้อต่อ และอุปกรณ์ลมเสริมได้หรือไม่ |
จุดประสงค์ไม่ใช่การประกาศผู้ชนะ แต่เป็นการเปิดเผยสิ่งที่ยังไม่ทราบให้ชัดเจนก่อนการจัดซื้อ วาล์วแบบลม (pneumatic gate valve) อาจเหมาะสมกับสถานที่ที่ระบบลมและข้อกำหนดการตอบสนองเมื่อเกิดความล้มเหลว (fail-action requirements) ได้รับการกำหนดไว้เรียบร้อยแล้ว ในขณะที่ระบบขับเคลื่อนด้วยไฟฟ้า (electric arrangement) อาจเหมาะสมกับอีกสถานที่หนึ่ง ซึ่งการบูรณาการระบบไฟฟ้าและการรายงานตำแหน่งเป็นแนวทางที่ชัดเจนกว่า ทั้งสองแบบจำเป็นต้องผ่านการตรวจสอบความถูกต้องโดยเทียบกับวาล์วและกระบวนการจริง
การเดินเครื่องและการบำรุงรักษาเพื่อรักษาประสิทธิภาพในการควบคุม
การตรวจรับรองควรบันทึกข้อมูลมากกว่าการทดสอบการเปิด-ปิดที่ประสบความสำเร็จเท่านั้น ต้องตรวจสอบขอบเขตการเคลื่อนที่ ทิศทางการหมุน คำสั่งจากสถานที่จริงและจากระยะไกล การล็อกเชื่อมโยงกัน (interlocks) การปรับสเกลของสัญญาณตอบกลับ พฤติกรรมของการแจ้งเตือน และการตอบสนองต่อสถานการณ์ที่อาจเกิดขึ้นจริงจากการสูญเสียพลังงานจากสาธารณูปโภค หากชุดวาล์วมีความสามารถในการควบคุมแบบต่อเนื่อง (modulate) ต้องทำการทดสอบภายใต้เงื่อนไขที่ปลอดภัยต่อกระบวนการตามที่ได้รับการอนุมัติ และบันทึกค่าพารามิเตอร์ที่ใช้ในการทดสอบ
หลังการสตาร์ตระบบ งานบำรุงรักษาควรตรวจสอบหาการเปลี่ยนแปลงใดๆ ที่อาจส่งผลต่อภาระการใช้งานของ เครื่องขับเคลื่อนไฟฟ้า เช่น แรงเสียดทานของเพลาวาล์วที่เพิ่มขึ้น การปรับตำแหน่งของวัสดุบรรจุ (packing) การกัดกร่อน การรั่วซึมของน้ำ การหลวมของข้อต่อ ความร้อนผิดปกติ หรือการเปลี่ยนแปลงความถี่ของการทำงานซ้ำ (cycling frequency) การใช้ระบบอัตโนมัติไม่ได้ทำให้งานบำรุงรักษาหายไป แต่เปลี่ยนแปลงเฉพาะส่วนประกอบที่ต้องตรวจสอบเท่านั้น บันทึกข้อมูลพื้นฐาน (baseline record) ที่จัดทำไว้ในช่วงการตรวจรับรองจะช่วยให้การวินิจฉัยปัญหาในอนาคตมีประสิทธิภาพมากยิ่งขึ้น
แนวทางการจัดทำข้อกำหนดอย่างเป็นรูปธรรม
- ระบุหน้าที่ของวาล์ว: แยกส่วน (isolation), ควบคุมแบบต่อเนื่อง (modulation), หรือการเคลื่อนที่ควบคุมประเภทอื่น
- บันทึกเงื่อนไขของกระบวนการ และค่าแรงบิด (torque) หรือแรงดัน (thrust) ที่ใช้เป็นพื้นฐานในการออกแบบวาล์วตลอดช่วงการเคลื่อนที่ที่เกี่ยวข้อง
- เลือก เครื่องขับเคลื่อนไฟฟ้า ผลลัพธ์ การเดินทาง ความเร็ว รอบการทำงาน และการจัดวางตำแหน่งเมื่อเปรียบเทียบกับเกณฑ์นั้น
- ระบุกำลังไฟฟ้า คำสั่ง สัญญาณตอบกลับ การควบคุมในสถานที่ และผู้รับผิดชอบระบบควบคุม
- จับคู่โครงสร้างตัวเรือนและชุดอุปกรณ์เสริมให้สอดคล้องกับสภาพแวดล้อมที่ติดตั้งจริง จากนั้นตรวจสอบเอกสารสนับสนุนให้ครบถ้วน
- ตกลงข้อกำหนดการทดสอบก่อนใช้งาน การเข้าถึงเพื่อการบำรุงรักษา อะไหล่สำรอง และบันทึกข้อมูลก่อนที่อุปกรณ์จะถูกส่งไปยังสถานที่ติดตั้ง
เมื่อข้อมูลเหล่านี้ได้รับการยืนยันตั้งแต่เนิ่นๆ แล้ว เครื่องขับเคลื่อนไฟฟ้า จะกลายเป็นส่วนหนึ่งของระบบควบคุมการไหลสมัยใหม่ที่สามารถจัดการได้อย่างมีประสิทธิภาพ แทนที่จะกลายเป็นปัญหาความไม่เข้ากันกันในขั้นตอนสุดท้าย ขั้นตอนต่อไปที่ควรดำเนินการคือรวบรวมข้อมูลวาล์ว ลำดับการปฏิบัติงาน แหล่งพลังงานที่จำเป็น และข้อกำหนดการเชื่อมต่อกับระบบอื่นไว้ในข้อกำหนดเดียวที่สามารถทบทวนได้ ก่อนเลือกใช้แบบสุดท้าย
 ข่าวร้อนแรง

